
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Prezentuję lot naszego kolegi, pięknie demonstrujący jak autopilot z OSD wspomagają lot w trudnych warunkach:
- Szczegóły
- Autor: Piotr Laskowski
Zacznij latać patrząc na świat z perspektywy pilota
Własnoręczne pilotowanie samolotu jest jednym z najbardziej emocjonujących doświadczeń. Zainwestuj w swoją pasję i rozbuduj swój model o System FPV, który umożliwi Ci lot poza zasięg wzroku, ułatwi pilotaż dzięki autonomicznej stabilizacji lotu a w sytuacjach awaryjnych automatyczny powrót do bazy
W PitLab dostarczamy rozwiązania, dzięki którym możesz nawigować zarówno nocą, jak i lecąc bez widoczności w środku chmury, dzięki sztucznemu horyzontowi oraz wskaźnikom prędkości i wysokości, takimi jak w dużych komercyjnych samolotach. Jeżeli lot tak Cię wciągnie że przegapisz zachód słońca to dzięki wizualizacji pasa i systemowi ILS wylądujesz nawet nocą na nieoświetlonym lotnisku.
Asystent Wiatru sprawdzi prędkość i kierunek ruchu powietrza na wysokości lotu, tak, byś wiedział czy lecisz z wiatrem czy pod wiatr. Oszczędzisz energię nabierając wysokości we wznoszących prądach powietrza, które pokaże Ci Asystent Termiki. Antena śledząca podąży za Twoim modelem i pozwoli na wielokrotne zwiększenie zasięgu lotu, a także ułatwi odnalezienie modelu na niebie. Zestaw czujników i kontrolek wyświetlanych na ekranie da Ci wgląd w bieżący stan instalacji samolotu. Automatyczna statystyka lotu podpowie nawet kiedy należy zawrócić, aby wystarczyło energii na powrót.
Jednym słowem: wyposaż się w System FPV a trudne zadania wymagające lat doświadczeń staną się intuicyjnie proste.
Nowość: Przedstawiamy kolejną, czwartą wersję Systemu FPV, która zachowując kompaktowość Dedalusa, na jednej płytce łączy funkcjonalność Autopilota i OSD.
- Szczegóły
- Autor: Piotr Laskowski
Rozwijany przez nas System FPV wzbogacił się o dwa kolejne narzędzia zwiększające bezpieczeństwo i ułatwiające wykonywanie długich lotów FPV. Są to Asystent Wiatru i Asystent Termiki. Do oficjalnego użytku wejdą one razem z wersja firmware o numerze 2.40.
Asystent Wiatru
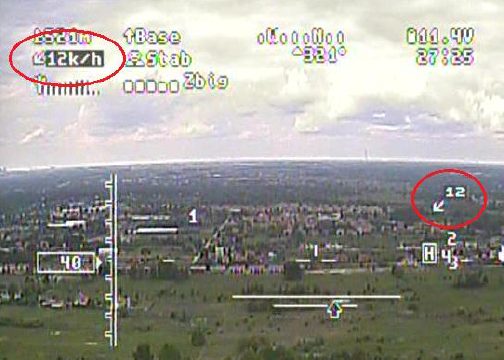 Służy do pomiaru siły i kierunku wiatru na bieżącej wysokości. Zwykle prędkość wiatru wzrasta wraz z wysokością. Czasami na pewnych wysokościach wiatr potrafi mieć nie tylko inną prędkość, ale nawet inny kierunek, dlatego informacja o prędkości i kierunku jest kluczowa do planowania lotu, tak aby wystarczyło energii na drogę powrotną.
Asystent wiatru nie wymaga dodatkowego wyposażenia. Pomiar polega na zrobieniu pełnego okręgu ze stałym poziomem gazu i stałym wychyleniem steru wysokości. Algorytmy zaszyte w OSD obliczają wektor znoszenia modelu przez wiatr. Wynik wyświetlany jest na ekranie w postaci strzałki określającej jeden z 8 kierunków oraz prędkość w postaci numerycznej. Wynik może być prezentowany na kranie radaru lub w polu prędkości. W ustawieniach layoutu trzeba zdefiniować czy będzie tam wyświetlana prędkość względem ziemi, względem powietrza czy prędkość wiatru. Wynik wyświetla się dopiero po wykonaniu poprawnego pomiaru.
Asystent Termiki
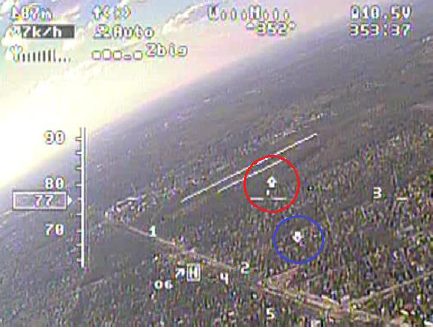 Służy do wizualizacji wykrytych prądów termicznych, zarówno tych wznoszących jak i duszących. Zestaw OSD+AP posiada funkcjonalność wariometru. Wykryte miejsce występowania komina termicznego są zaznaczane na ekranie radaru jako waypoint, dzięki czemu gdy zgubimy noszenie, łatwo jest je ponownie odnaleźć i wykorzystać do nabrania wysokości bez konieczności używania silnika, co istotnie podnosi ekonomię lotu i zwiększa zasięg.
W rzeczywistości kominy termiczne przemieszczają się razem z wiatrem, więc asystent termiki korzystając z danych uzyskanych przez Asystenta Wiatru przesuwa zaznaczoną pozycję prądu termicznego zgodnie z prędkością i kierunkiem wiatru. Asystent może być używany we wszystkich typach płatowców, nie tylko w szybowcach. Wymaga obecności Autopilota, gdyż tam znajduje się czujnik wariometru.
Aby dowiedzieć się więcej o szczegółach obsługi i konfiguracji obu asystentów zapraszam do lektury dokumentu: Asystent termiki oraz Wiatru w Systemie FPV Pitlab & Zbig.
- Szczegóły
- Autor: Piotr Laskowski
Jednym z popularnych kanałów płatności ze względu na swoja szybkość przesyłu informacji jest Paypal. Często osoby, którym zależy na szybkiej wysyłce wybierają ten sposób płatności po to aby przesyłka mogła być wysłana jeszcze tego samego dnia. Wadą Paypala jest 3% prowizja. Wynika ona z tego że przekazując pieniądze wypłacają kwotę pomniejszoną o 2,9% + 0,8zł.
Głębsza analiza pokazuje że te pieniądze są w pewnej części przeznaczone na transfer pieniędzy a pozostała część jest przeznaczona na finansowanie ubezpieczenia transakcji. Jeżeli kupujemy w ryzykownym dla nas miejscu to ubezpieczenie może być potrzebne, ale mamy zaufanie do sprzedawcy to po co płacić?
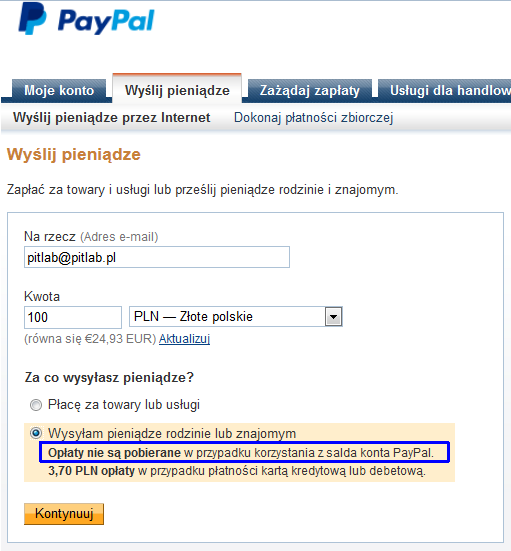
Mam propozycję zaoszczędzenia tych 3% dla osób które mnie znają i darzą zaufaniem. Polega to na wysłaniu pieniędzy bez ubezpieczania transakcji. Po wybraniu płatności Paypal w sklepie zostajemy przekierowani na stronę logowania do systemu. Nie logujemy się, ponieważ domyślnie wszystkie transakcje ze sklepu są ubezpieczone i obarczone prowizją. Otwieramy nowe okno i logujemy się na stronę Paypala. Z menu głównego wybrać "Wyślij pieniądze" i w formularzy wybranie opcji "wysyłam pieniądze rodzinie lub znajomym" tak jak na poniższym obrazku. Na kolejnej stronie warto w komentarzu dopisać numer zamówienia, aby łatwiej mi było zidentyfikować płatność.
- Szczegóły
- Autor: Piotr Laskowski
Dokumentacja
Podręcznik użytkownika Autopilota Dedalus
Oprogramowanie
-> Download
- Wersja najnowsza
Firmware
-> Download
- Poprawiony błąd obsługi nietypowej komunikacji S-Bus
-> Download
- Poprawiony błąd inicjalizacji GPS. Wcześniej odbiornik przesyłał dane z domyślną prędkością 9600bps, po poprawce pracuje na prędkości ustawionej przez użytkownika
-> Download
- Umożliwia pracę bez wbudowanego magnetometru
-> Download
- Pierwsza wersja oficjalna
-> Download
- Poprawka zapisywania nastaw lotek
-> Download
- Wersja dla wyświetlacza zintegrowanego z klawiaturą
-> Download
- Wersja początkowa z samym wyświetlaczem OLED
- Szczegóły
- Autor: Piotr Laskowski
Podstawową konfigurację autopilota wykonuje się za pomocą zmodyfikowanej wersji oprogramowania FPV Manager. Jest tak dlatego że Dedalus jest młodszym bratem autopilota z systemu FPV i duża część funkcjonalności jest wspólna. Oprogramowanie jest bardzo podobne, ale nie jest identyczne, więc oprogramowanie do obsługi Dedalusa należy pobrać ze strony "Do pobrania" przeznaczonej Dedalusowi.
W części Settings konfiguruje się podstawowe parametry dotyczące typu samolotu, rodzaju usterzenia, podstawowych parametrów lotu i nastaw stabilizacji.
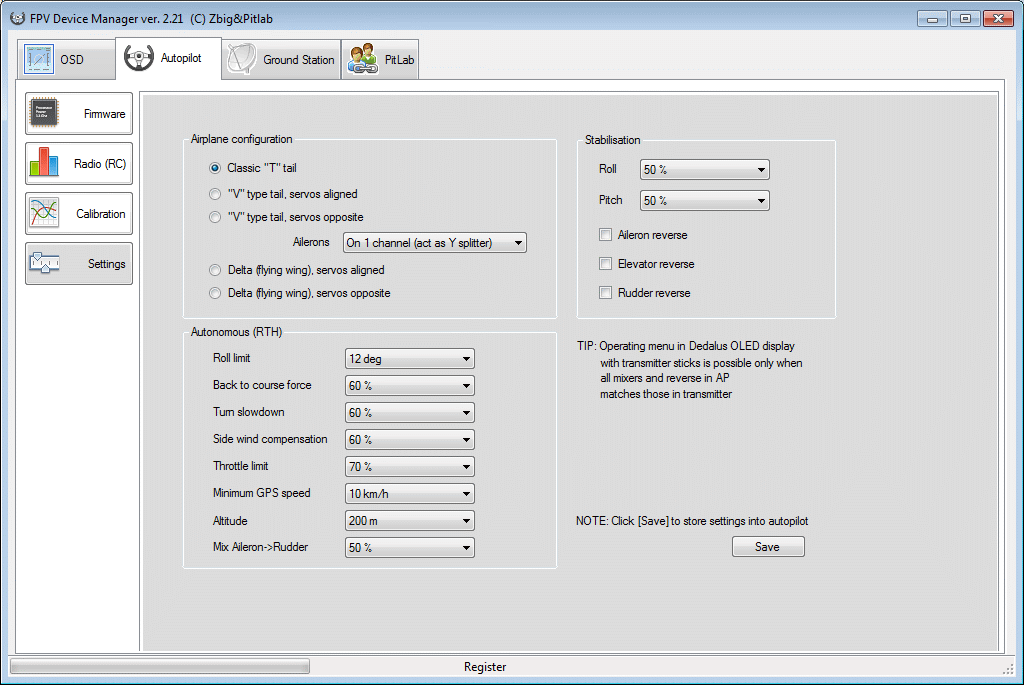
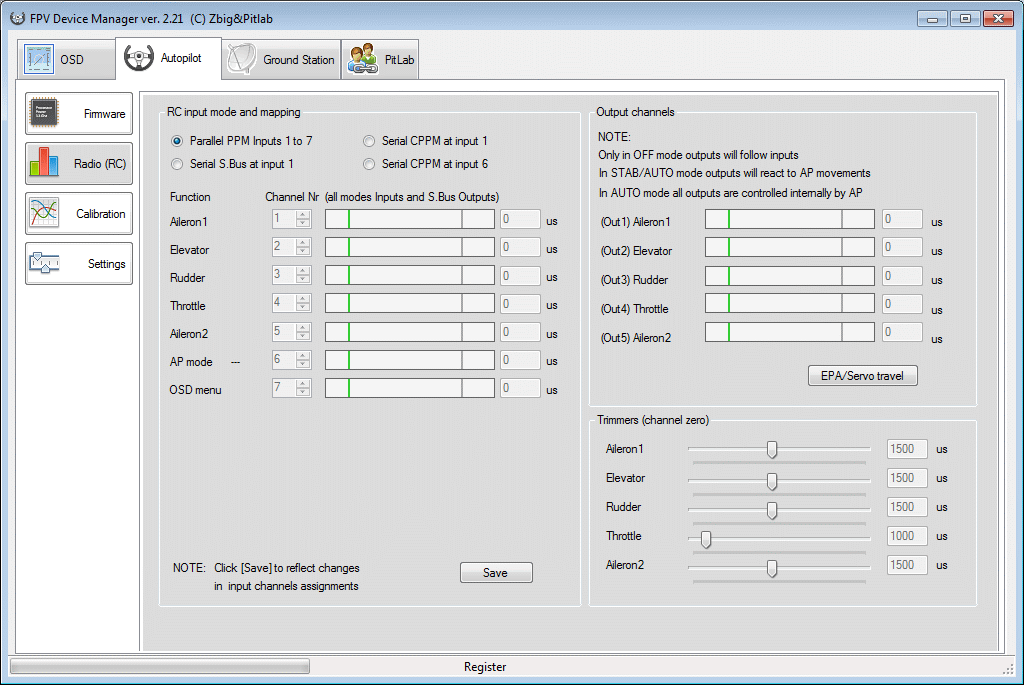
W części poświęconej konfiguracji radia RC jest wybór rodzaju wejścia: równoległy, szeregowy PPM i SBus. Kolejna część pozwala na testowanie poprawności podłączenia sygnałów wejściowych oraz wyjściowych. Suwaki trymerów służą do ustawienia płaszczyzn sterujących w położeniu neutralnym.
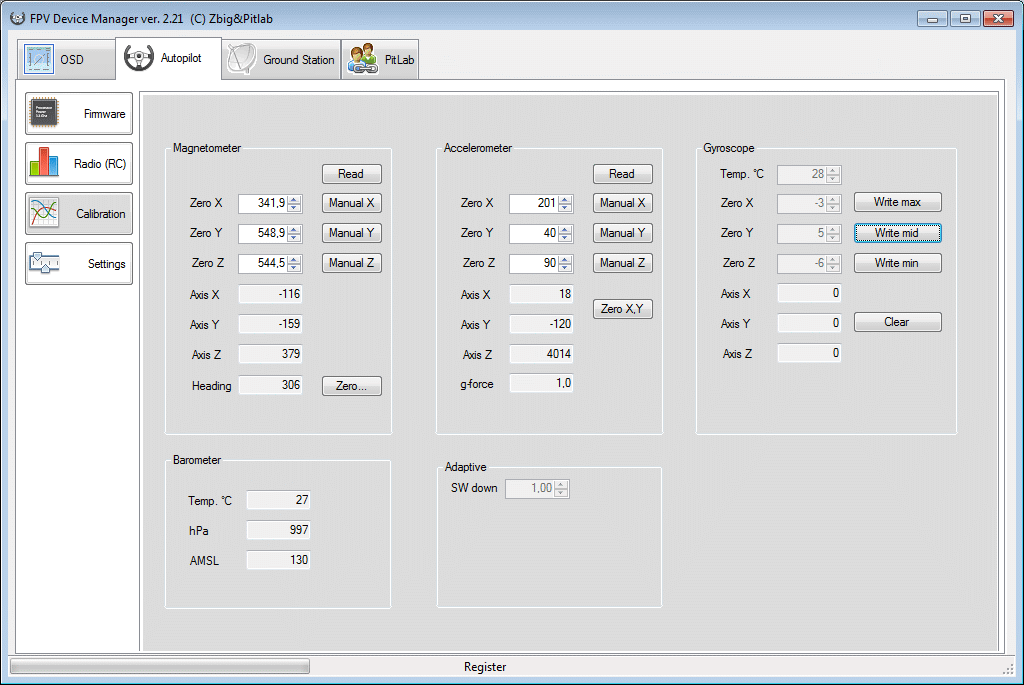
Część poświęcona kalibracji służy do weryfikacji stanu czujników oraz ich kalibracji, tak aby wskazywały poprawne wartości. Czujniki są skalibrowane fabrycznie ale dobrą praktyką jest sprawdzić ich stan przed pierwszym lotem oraz okresowo co kilkadziesiąt lotów.
Panel Magnetometer pokazuje finalną wartość kursu magnetometru wewnętrznego opisaną jako "Heading". Sprawdzenie magnetometru polega na porównaniu wskazań ze znanymi kierunkami świata oraz na sprawdzeniu liniowości wskazań przy obracaniu autopilota o 360°. Kalibracja magnetometru może być uszkodzona przez magnesy, które czasami są używane do mocowania kabinki lub skrzydeł. W przypadku stwierdzenia nieliniowości wskazań lub odchyłki względem północy należy przeprowadzić kalibrację używając przycisku "Zero".
Panel Accelerometer pokazuje wskazania ±1g jako liczby w zakresie ±4096. Dla autopilota leżącego płasko na stole wskazania osi X i Y nie powinny być większe niż ± 50. Jeżeli wskazania odbiegają od normy, można je skalibrować wciskając przycisk "Zero XY". Autopilot powinien być nieruchomy w tym czasie.
Panel Gyroscope pokazuje prędkość kątową autopilota w 3 osiach. Dla nieruchomego autopilota powinna oscylować w okolicy zera. Jeżeli odbiega więcej niż 10 jednostek wtedy trzeba zrobić kalibrację. Pełna kalibracja polega na uchwyceniu wskazań dla 3 temperatur. Aby to zrobić należy autopilot umieścić w lodówce, tak aby schłodzić go do ok. 0°C. Schłodzony autopilot podłączamy do komputera przez USB i dla nieruchomo leżącego urządzenia naciskamy "Write min". Następnie czekamy aż urządzenie ogrzeje się do 25°C i naciskamy "Write mid". Finalnie podgrzewamy płytkę od spodu suszarką do włosów do 40°C i naciskamy "Write max".
W wersji uproszczonej można ograniczyć się do kalibracji tylko samej wartości "Write mid".
Kalibracja może zostać uszkodzona przez naprężenia mechaniczne, więc zwróć uwagę aby przewody podłączeniowe nie były naprężone i nic nie dotykało do autopilota.
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3