
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Autopilot  Dedalus został stworzony po to aby Twój model, w który sporo zainwestowałeś nie odleciał sobie gdzieś w nieznane z powodu banalnej przyczyny takiej jak utrata zasięgu sterowania, rozładowania baterii w nadajniku czy termiki wsysającej model w chmurę. Takie rzeczy zdarzają się każdemu, lecz mając na pokładzie Dedalusa jesteśmy w stanie doprowadzić Twój model z powrotem nad miejsce startu. Wskazane jest aby odbiornik RC był wyposażony w programowalny system Fail-Safe umożliwiający zaprogramowanie konkretnego stanu kanału odbiornika sterującego pracą autopilota w chwili utraty sygnału radiowego z nadajnika aparatury RC.
Po włączeniu Fail-Safe, lub ręcznym aktywowaniu trybu powrotu, autopilot wraca do miejsca startu i krąży wokół tego miejsca.
Dedalus jest mały (64mm długości, 30mm szerokości i 10mm wysokości) po to aby zmieścił się nawet w wąskim kadłubie szybowca. Na płytce zawiera komplet podstawowych czujników. Może sterować wszystkimi podstawowymi rodzajami płatowców:
- z usterzeniem klasycznym typu "T"
- z usterzeniem Rudlickiego typu "V",
- bezogonowcami typu latającym skrzydłem oraz deltą.
Mocując go w modelu pamiętaj że autopilot stabilizuje model w położeniu w jakim sam się znajduje, więc trzeba zamocować go stabilnie aby nie przemieszczał się w trakcie lotu (np. przyklejając go na "rzepa"). Musi być umieszczony prostopadle do osi wzdłużnej i poprzecznej modelu gdyż inaczej model będzie leciał pochylony lub przechylony. Niewielkie odchyłki wynikające z konstrukcji modelu mogą być skompensowane w konfiguracji autopilota.
Konfigurację Dedalusa robi się przez podłączony po USB komputer i aplikację FPV Manager działającą pod Windowsem, jednak czasami trzeba coś poprawić na lotnisku, sprawdzić status nawigacji satelitarnej, czy obejrzeć statystykę lotu. Do tego celu dołożyliśmy maleńki wyświetlacz z klawiaturą. Możesz z nim latać, ale może być podpinany tylko gdy będzie potrzebny. Z tego względu jeden wyświetlacz z klawiaturą wystarczy do wielu autopilotów.
Wyświetlacz można podłączać i odłączać w czasie pracy autopilota. Wtyczka wyświetlacza ma wypustki polaryzacyjne sugerujące właściwy sposób podłączenia.
Dedalusa do aparatury RC podłącza się na 3 różne sposoby:
- połączenie równoległe (przewód kanału 1 przenosi zasilanie i masę, pozostałe 2 przewody przenoszą tylko sygnały PWM kanałów 2, 3 i 4 oraz 5, 6 i 7),
- połączenie szeregowe CPPM pojedynczym przewodem kanału 1
- połączenie szeregowe S-bus pojedynczym przewodem kanału 1
Serwa płaszczyzn sterujących podłącza się bezpośrednio lub magistralą S-bus do ostatniego wyjścia.

Dedalus zasilany jest z BEC o napięciu 5V lub 6V. Dobierający wydajność prądową zasilania do modelu, należy pamiętać że autopilot steruje dokładniej, ale przez to znacznie częściej porusza serwami niż człowiek, więc należy oczekiwać większego zużycia prądu niż w locie sterowanym ręcznie.
- Szczegóły
- Autor: Piotr Laskowski
Buddy Flight ™ jest to system wspomagający wspólne loty wielu modeli FPV. Wyposażając swój model w Buddy Flight ™ widzisz położenie do 6 współtowarzyszy lotu na ekranie OSD jak na radarze, nawet jeżeli znajdują się poza kadrem kamery.
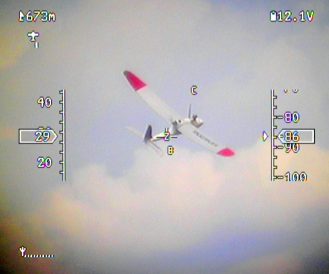
Jeżeli próbowałeś latać z kimś z samą tylko kamerą z pewnością wiesz jak trudno znaleźć się w powietrzu. Kamera widzi tylko pewien kąt z przodu a przy ruchliwych modelach wystarczy chwila nieuwagi i już model kolego znajduje się z tyłu, nad lub pod nami. Ponowne odszukanie się w przestrzeni zajmuje dłuższą chwilę. Poza tym umiejscowienie kamery z przodu powoduje że jeżeli widzisz model kolegi, to on nie widzi Ciebie i wzajemnie.
Z systemem Buddy Flight ™ dzięki logarytmicznej skali radaru widzisz wszystkie modele (wyposażone w BF) w zasięgu kilku kilometrów.
Działanie systemu opiera się na łączności modemowej. Każdy z uczestników lotu okresowo wysyła swoje współrzędne. Odbierane są one przez wszystkich uczestników lotu i wyświetlane na ekranie radaru w OSD jako znaczniki w postaci liter. Literę można przypisać przed lotem. Przykładowo latają Tytus, Romek i Atomek. Tytus ustawia w swoim OSD identyfikator w postaci litery "T", Romek "R" a Atomek litery "A". Latając wspólnie każdy z nic widzi na ekranie litery identyfikujące samoloty swoich kolegów. Na zdjęciu obok latają użytkownicy Z, B i C.
Jeżeli model znajduje się na innej wysokości, to zamiast litery wyświetlane są symbole pokazujące zakres wysokości względem naszego modelu:
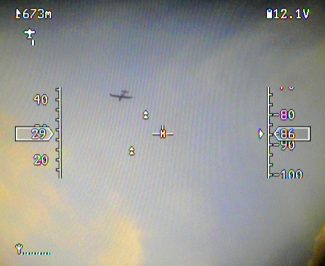
podwójny trójkąt w górę – sąsiedni model jest ponad 100m wyżej niż nasz,
pojedynczy trójkąt w górę – sąsiedni model jest pomiędzy 20 a 100m wyżej niż nasz,
znak podkreślony u góry i u dołu – sąsiedni model jest na podobnej wysokości (do 20 metrów powyżej lub poniżej naszego),
pojedynczy trójkąt w dół – sąsiedni model jest między 20 a 100m poniżej naszego modelu,
podwójny trójkąt w dół – sąsiedni model jest ponad 100m poniżej naszego modelu.
Sytuacja z dwoma modelami znajdującymi się wyżej niż nasz, jest przedstawiona na kolejnym obrazku. Widać tam 2 modele znajdujące się wyżej niż 100m. Model z przodu po lewej stronie jest widoczny w kadrze, model z tyłu po lewej jest niewidoczny, ale dzięki temu ze znamy jego położenie wiadomo gdzie go szukać.
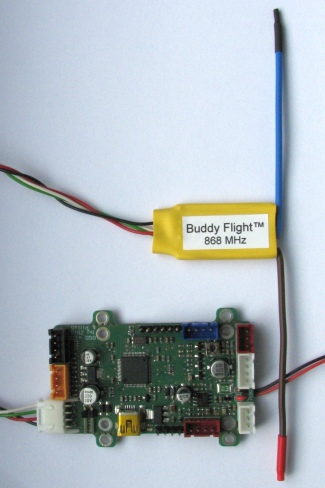
System BF współpracuje z PitLab OSD od wersji firmware 2.20. Wymaga obecności radiomodemu Buddy Flight wpiętego w gniazdo UART w OSD. W przypadku OSD w wersji 2.1 i nowszej wpina się go białe, 4-szpilkowe gniazdo UART, starsze wersje mające 3 szpilkowe gniazdo wymagają dodatkowego przedłużacza dodającego linię zasilania 5V dla modemu.
Antena modemu powinna być zorientowana pionowo jak na obrazku, tak aby zapewnić największy i jednakowy zasięg w płaszczyźnie dookólnej. O ile pozwala na to wyważenie modelu można wbudować ją w statecznik pionowy.
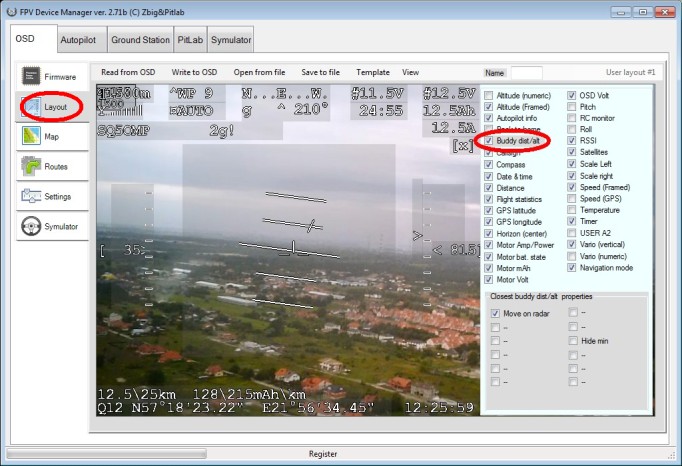
Aby włączyć wyświetlanie na ekranie OSD położenia innych samolotów należy podłączyć OSD przez USB, w FPV Managerze wybrać zakładki OSD -> Layout. W panelu po prawej stronie wybrać "Buddy dist/alt" oraz opcję "Move on radar".
W menu OSD wyświetlanym na ekranie wybierz "Ustawienia serwisowe" -> "UART1:.."
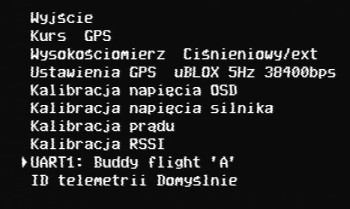
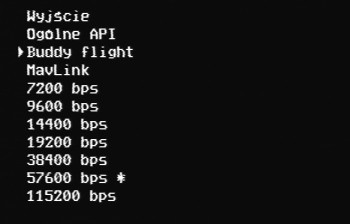
Ustaw prędkość na 57600 bps, następnie wybierz pozycję "Buddy flight"
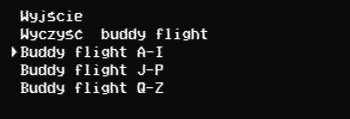
Wybierz literę jaką będzie się prezentował Twój model np. pierwszą literę imienia lub pseudonimu najlepiej inną niż pozostali użytkownicy.
Filmy prezentujące działanie Buddy Flight od strony pilota
- Szczegóły
- Autor: Piotr Laskowski
Firmware dla komputera pokładowego jest pisane w języku C na kontrolery ARM. Korzystamy ze środowiska programistycznego Rowley "CrossStudio for ARM". Jest na tyle efektywne i wygodne że warto zapłacić 150$ za osobistą licencję. kod powinien dać się skompilować na innych toochainach opartych na GNU, ale dawno nie próbowałem i uważam że lepiej jest poświęcić czas na efektywne programowanie niż na użeranie się z narzędziem.
Do programowania i debugowania korzystamy z interfejsu JTAG firmy Distortec. Bardzo sobie chwalę zarówno wcześniejszą wersję JTAG-lock-pick jak i nowszą, mniejszą JTAG-lock-pick Tiny 2.
Istnieje możliwość udostępnienia kodów źródłowych firmware. Jeżeli jesteś zainteresowany rozwojem komputera pokładowego, chcesz dodać do niego własną funkcjonalność lub po prostu zobaczyć jak to wygląda od środka skontaktuj się ze mną.
Zachęcam też do zapisania się na biuletyn poświęcony rozwojowi komputera pokładowego.
Aplikacja APL-GS pisana jest w Visual Studio. Ze względu na obecne zobowiązania nie jestem w stanie udostępnić kodów źródłowych.
- Szczegóły
- Autor: Piotr Laskowski
Pojawi się wkrótce. Obecnie opisane w Instrukcji użytkownika
- Szczegóły
- Autor: Piotr Laskowski
Moduły wewnętrzne:
- Moduł pneumatyczny
- Moduł inercyjny invensense
- Moduł inercyjny All-In-One
- Moduł inercyjny All-In-One 2
- Moduł inercyjny All-In-One 3
- Moduł ADCIO
Moduły zewnętrzne:
- Moduł GPS i magnetometru v2.0
- Moduł GPS-GLONASS i magnetometru
- Moduł Bluetooth
- Moduł FTDI
- Moduł radiomodemu Tiny One Pro
- Wyświetlacz OLED
- Czujnik prądu i napięcia
- Czujnik prędkości obrotowej
Opis złącz modułów
- Szczegóły
- Autor: Piotr Laskowski
Quadrokopter PW wykorzytuje ramę koptera konkurencji. Ogólnie zgrabna i lekka konstrukcja, jedynym mankamentem są delikatne nogi, które łatwo uszkodzić gdy umiejętności pilotażu nie są jeszcze zbyt duże. Sposób montażu nóg nie zapewnia dobrego pozycjonowania platformy, przez co ciężko jest poprawnie skalibrować IMU po montażu na kopterze.
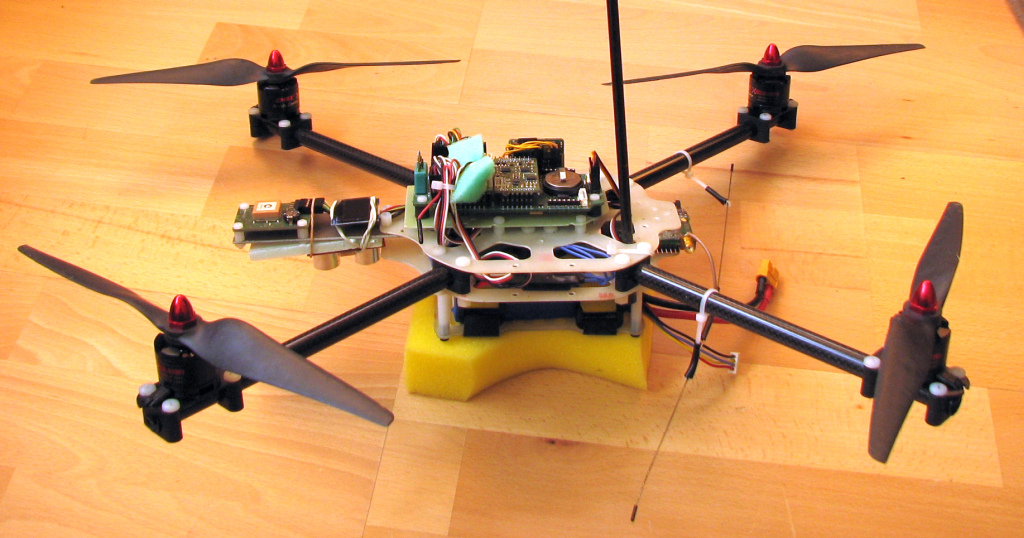
Wyposażenie quadrokoptera PW
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | LiPo 3S 2200mAh | Hobbyking: Turnigy 2200mAh 3S 20C Lipo Pack |
| Czujnik prądu | 35A 36V | Pitlab: Czujnik prądu 35A |
| Regulatory silników | IFlight 30A, trochę przewymiarowane, ale wybrane ze względu na zgodność złącz Gold3,5mm z zakończeniami silników. | ABC-RC: ESC iFlight iQSS-30A 400Hz - SimonK firmware - fast PWM do quadcopterów - złacza Gold 3,5mm |
| Silniki | Roxxy 2827/26 | Robbe: ROXXY BL Outrunner 2827/26 |
| Śmigła | APC 10x3,8 |
ABC-RC: Śmigło APC 10x3,8 SFP - LP10038SFP - Pusher + Śmigło APC 10x3,8 SF - LP10038SF |
| Rama | Rama laminatowa z aluminiowymi ramionami | RRConcept: Rama Hornet-X4L |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem HMC5883 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | Nadajnik Futaba, odbiornik Robbe R6007SP z szeregowym wyjściem PPM | OlPen: Odbiornik Futaba R6007SP 7-kanałowy 2,4GHz RASST odbiornik Serial |
| Zasilanie | BEC jednego z ESC | |
| Oświetlenie | brak |
Parametry eksploatacyjne
Masa RTF: ? g
Prąd zawisu: 9,48 A
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3