
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
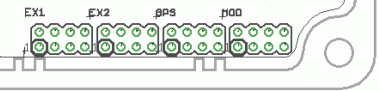
Moduły zewnętrzne podłączane są do czterech 8-pinowych złącz w dolnym prawym rogu na płycie głównej komputera, opisanych jako EX1, EX2, GPS i MOD. W odróżnieniu od czujników posiadają linię adresową, pozwalającą na wykrycie i identyfikację modułu. Szczegółowe znaczenie pinów złącz jest opisane w artykule Złącza modułów
Złącza EX1 i EX2 są to równolegle połączone dwie pary interfejsów mogące być skonfigurowane jako UART lub I2C. Domyślnie jedna para pracuje jako UART3 a druga jako I2C2. Obecnie złącza te umożliwiają podłączenie następujących urządzeń:
- OSD Remzibi
- OSD by Zbig
- dodatkowy moduł magnetometru na układach Memsica, Honywell lub Freescale
- wyświetlacz OLED
Złącze GPS służy do podłączenia zewnętrznego modułu odbiornika GPS zwracającego dane w protokole NMEA.
Obecnie obsługiwany jest Moduł GPS, mogący potencjalnie pracować również jako moduł magnetometru (są problemy z zakłócaniem pola magnetycznego przez stalowe elementy odbiornika GPS, ale z biegiem czasu zostanie to poprawione). Moduł jest zasilany z tego złącza napięciem 5V do zasilania serwomechanizmów.
Złącze MOD służy do komunikacji komputera z oprogramowaniem stacji naziemnej. Jest to UART z we/wy na poziomach logicznych 3,3V pracujący domyślnie na prędkości 115200bps. Może pracować z szeregiem łącz komunikacyjnych:
- Interfejs USB-RS232 z układem FTDI FT232 (łączność przewodowa)
- Moduł z interfejsem Bluetooth - TTL (łączność bezprzewodowa krótkiego zasięgu)
- Radiomodem Aerocomm AC4868-250M (łączność bezprzewodowa dalekiego zasięgu)
- Radiomodem RF TinyOne Pro BT868 (w trakcie implementacji)
- Szczegóły
- Autor: Piotr Laskowski
Niedawno miałem problem z brakiem dostępności akcelerometrów w swoim jedynym module inercyjnym. Modułowa konstrukcja komputera pokładowego między innymi ma na celu uniezależnienie się od braku dostępności czujników danego typu. Ponieważ miałem kilka różnych czujników do przetestowania podjąłem decyzję o zaprojektowaniu kolejnego modułu inercyjnego opartego na akcelerometrze LIS302DLH i żyroskopie ITG-3200. Ponieważ te dwa czujniki zajmują tylko ułamek miejsca na standardowej płytce modułu więc dołożyłem jeszcze czujnik ciśnienia BMP085 i magnetometr MMC3140MR. Robiąc zakupy udało mi się kupić jeszcze akcelerometr BMA180 więc dorzuciłem jeszcze czujniki ciśnienia HP03S i MS5803 i tak powstał eksperymentalny moduł cyfrowy All-In-One. Eksperymentalność polega na dużej nadmiarowości czujników. W wersji produkcyjnej zostaną tylko wybrane czujniki.
- Szczegóły
- Autor: Piotr Laskowski
Rejestrator danych inaczej nazywany loggerem służy do jednoczesnej rejestracji wielu parametrów lotu na karcie microSD. Rejestruje zarówno dane pomiarowe, jak i obliczeniowe. Dane zapisywane są do pliku tekstowego i rozdzielone znakiem tabulacji. Można je wczytać do oprogramowania komputera, albo do arkusza kalkulacyjnego czy innego oprogramowania. W pierwszym wierszu zawarte są skrótowe opisy rejestrowanych parametrów, w drugim wierszu jednostki parametrów. Ze względu na zgodność z anglojęzycznym oprogramowaniem liczby całkowite zapisywane są ze znakiem kropki a nie przecinka. Gdyby była potrzeba użycia liczb z przecinkiem, łatwo to zmienić w dowolnym edytorze tekstu funkcją znajdź i zmień.
Poniżej sa przykładowe logi z komputera pokładowego AutoPitLot:
Konfiguracja rejestratora odbywa się za pośrednictwem pliku konfiguracyjnego config.txt znajdującego się na karcie. W przypadku braku tego pliku tworzony jest nowy plik z domyślnymi nastawami. Obecnie w pliku ustawia się wybór pomiędzy 96 parametrami do logowania, nazwą pliku logu (np. nazwa modelu) i częstotliwość rejestracji. Częstotliwość zapisu ustawia się jedną taką samą dla wszystkich parametrów.
Nazwa logu np. "Hexa4s_120721_23.log" zawiera 3 człony: pierwszy ("Hexa4s") zdefiniowany w pliku konfiguracyjnym, drugi człon to data (RRMMDD) a trzeci to numer kolejny sesji rejestratora (00-99). Każdy kolejny start logowania to nowa sesja. Dzięki temu nie ma obawy że nadpiszemy jakieś istniejące dane. Pojemność obecnie używanych kart jest tak duża że w praktyce logowanie jest ograniczone tylko możliwościami późniejszej analizy tych danych.
Lista logowanych parametrów
Local time - czas pokładowego zegara [GG:MM:SS.ss]. Okresowo jest synchronizowany z czasem GPS
Alti - wysokość barometryczna mierzona od punktu startu [m].
Press - ciśnienie barometryczne [hPa]
Speed - prędkość względem powietrza [m/s]
Vario - prędkość pionowa z wariometru [m/s]
AcelX(-Y, -Z) -składowe przyspieszenia mierzonego w 3 osiach [g]
GyroP(-Q, -R) - składowe prędkości kątowych w 3 osiach [°/s]
MagnX(-Y, -Z) - składowe natężenia pola magnetycznego w 3 osiach [-]
Volt1 - napięcie mierzone przez pierwszy czujnik mocy [V]
Curr1 - prąd mierzony przez pierwszy czujnik mocy [A]
TCRef - (ThermoCouple Reference) temperatura odniesienia zimnego końca termopar [°C]
MagCurs - kurs magnetyczny [°]
SerCur - (Servo Current) prąd pobierany z komputera przez serwa [A]
Vin - napięcie wewnętrzne wchodzące na główny stabilizator 3,3V [V]
RPM1(-2) - (Rotation Per Minute) prędkość obrotowa z dwu czujników [obr/min]
RcHeal - poziom szumu w sygnale RC (im mniej tym lepiej, max 4000) [-]
CardBuf - wielkość zajętego bufora karty SD logera [B]
ErCode - suma logiczna kodów błędu jakie ostatnio wystąpiły (0 = brak błędu).
GLong - długość geograficzna z GPS [°]
GLati - szerokość geograficzna z GPS [°]
GAlti - wysokość n.p.m z GPS [m]
GSped - prędkość względem ziemi [m/s]
GCurs - kurs CMG wynikający z pokonanej drogi [°]
GSats - liczba widzianych satelitów [-]
GFix - stan Fix'a [-]
TmpImu - temperatura przetwornika na module IMU [°C]
TmpPne - temperatura przetwornika na module pneumatycznym [°C]
SerIn1(-2..8) - szerokość impulsu przychodzącego z odbiornika RC [us]
SerO01(-02..12) - szerokość impulsu wychodzącego na serwa [us]
Phi - kąt przechylenia [°]
Theta - kąt pochylenia [°]
Psi - kąt odchylenia [°]
APhi, ATheta, APsi - kąty orientacji liczone wyłącznie z akcelerometru metodami trygonometrycznymi [°]
GPhi, GTheta, GPsi - kąty orientacji liczone przez całkowanie sygnału żyroskopów [°]
Energ1 - energia pobrana mierzona przez czujnik mocy 1 [mAh]
MagMcX(-Y, -Z) - składowe natężenia pola magnetycznego w 3 osiach z alternatywnego magnetometru [-]
MagCurM - kurs magnetyczny obliczony a alternatywnego magnetometru [°]
KKAlti - wysokość barometryczna przefiltrowana filtrem Kalmana [m]
KKVari - prędkość pionowa z wariometru przefiltrowana filtrem Kalmana [m/s]
KKAccZ - przyspieszenie w osi Z przefiltrowane filtrem Kalmana [m/s^2]
AcSpeedX(-Y, -Z) - prędkość uzyskana w wyniku całkowania przyspieszenia [m/s]
AcWayX(-Y, -Z) - droga uzyskana w wyniku całkowania prędkości [m]
PidTun1(-2) - wartości przypisane do kanału 6 i 7 aparatury używana do strojenia regulatorów PID
RoR_SP - (Roll Rate SetPoint) - wartość zadana regulatora prędkości kątowej przechylenia [°/s]
RoR_P - wartość członu proporcjonalnego regulatora prędkości kątowej przechylenia [%]
RoR_I - wartość członu całkującego regulatora prędkości kątowej przechylenia [%]
RoR_D - wartość członu różniczkującego regulatora prędkości kątowej przechylenia [%]
RoR_PID - sumaryczna wartość całego członu PID regulatora prędkości kątowej przechylenia [%]
Poniżej wymienię tylko początku nazw zmiennych dla kolejnych regulatorów. Końcówki nazw są analogiczne jak dla pierwszego regulatora.
PiR_ - (Pitch Rate) - regulator prędkości kątowej pochylenia[°/s]
YaR_ - (Yaw Rate) - regulator prędkości kątowej przechylenia [°/s]
AlR_ - (Alti Rate) - regulator prędkości pionowej (wariometru) [m/s]
Rol_ - (Roll) - regulator kata przechylenia [°]
Pit_ - (Pitch) - regulator kata pochylenia [°]
Yaw_ - (Yaw) - regulator kata odchylenia [°]
Alt_ - (Altitude) - regulator wysokości [m]
- Szczegóły
- Autor: Piotr Laskowski
Sposób przeróbki 4-kanałowej aparatury ST Model typu T4F.
(fotografie można powiększyć klikając na nie).
Po odkręceniu 6 śrubek z tyłu obudowy pokazuje się wnętrze:
Okazuje się że złącze trenera typu miniDIN4 nie jest podłączone. Przy okazji widać że gniazdo zasilania jest wyprowadzone równolegle do zasobnika na ogniwa zasilające. Widać też że producent nie zdążył umyć płytki po montażu. W powiększeniu płytka wyglada tak:
Sygnał PPM znalazłem w tym miejscu:
Na zdjęciu biały przewód to masa, zielony PPM. Przewody podłączyłem do gniazda trenera.
To wszystko. Aparaturę można poskręcać, jest gotowa do pracy z interfejsem. Tak wygląda jej sygnał PPM. Aktywny wysoki (pozytywny), amplituda 3V, z kodera wychodzą 4 kanały.
- Szczegóły
- Autor: Piotr Laskowski
Sposób przeróbki 4-kanałowych aparatur typu Walkera. Aparatury te spotykane są pod kilkoma różnymi znakami firmowymi np. DragonFly, RC System. Mają taki sam układ drążków i przełączników, różnią się jedynie naklejką.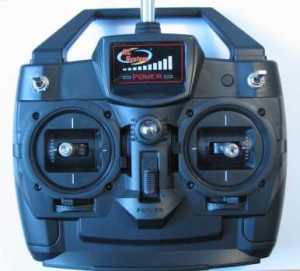
Z aparatury wyjmujemy kwarc i wykręcamy antenę. Następnie odkręcamy 4 śruby na tylnej ściance obudowy. Delikatnie rozpoławiamy obudowę. Górna i dolna część obudowy połączone są kilkoma przewodami. Należy rozpiąć przewód idący do wyświetlacza Pozostałe przewody mogą zostać w swoich gniazdach. Po otworzeniu aparatura wygląda tak: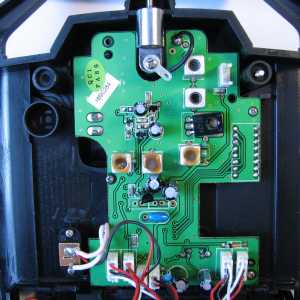
Odkręcamy podstawę anteny i 4 śrubki mocujące płytkę drukowaną. Odwracamy płytkę. Powinna wyglądać tak: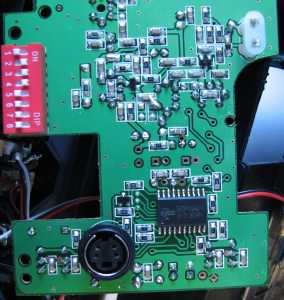
Następnie trzeba wylutować opornik między gniazdem i tranzystorem oraz połączyć cienkim przewodem np. kynarem bazę tranzystora z wyjściem 14 układu scalonego. Najprościejjest przylutować go przy oponiku tak jak na zdjęciu: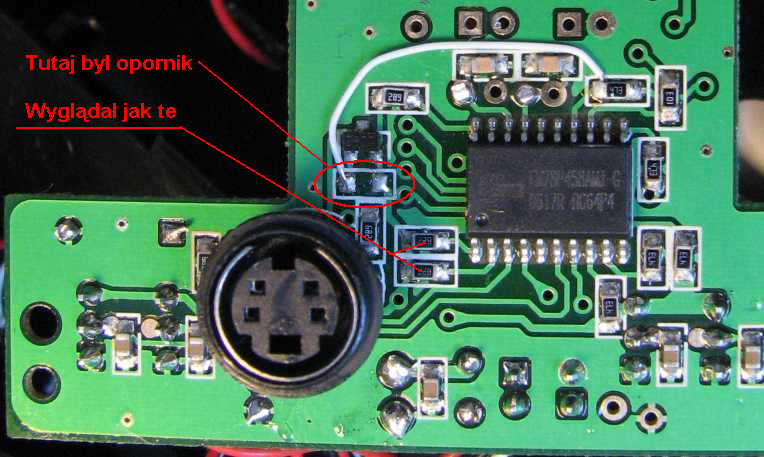
To wszystko. Aparaturę można poskręcać, jest gotowa do pracy z interfejsem. Tak wygląda jej sygnał PPM.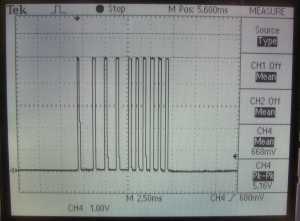
- Szczegóły
- Autor: Piotr Laskowski
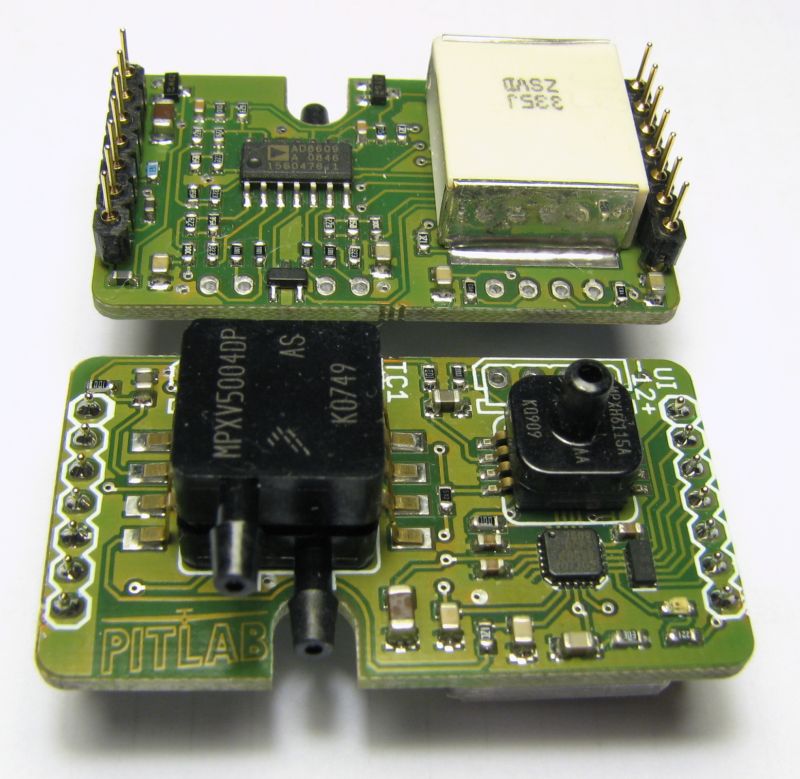 Moduł pneumatyczny w wersji 2.0 zawiera zestaw czujników do pomiaru parametrów fizycznych powietrza takich jak ciśnienie, wysokość, prędkość i prędkość zmiany wysokości (wariometr). Oprócz tego aby optymalnie wykorzystać 8-kanałowy, 16-bitowy przetwornik analogowo cyfrowy moduł mierzy temperatury dwiema termoparami i posiada dwa wejścia analogowe w zakresie 0-4V do wykorzystania przez użytkownika.
Komunikacja z modułem odbywa się za pomocą magistrali SPI. Polega na odpytywaniu przetwornika analogowo cyfrowego AD7689. Moduł wymaga zasilania 3,3V do interfejsowej części cyfrowej oraz 5,0V do zasilania części analogowej.
Pod względem programowym aktualna wersja firmware mierzy wszystkie parametry, uwzględnia kalibrację temperaturową i indywidualną kalibrację każdego czujnika. Kalibrację wykonuje się okresowo przy pomocy programu obsługującego komputer pokładowy.
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3