
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
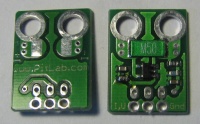 |
Czujnik prądu zawiera przetwornik prąd na napięcie oraz dzielnik napięcia 16:1. Pomiar prądu działa na zasadzie pomiaru spadku napięcia na oporniku pomiarowym. W zależności od wartości mierzonego prądu dostępne są czujniki na zakres 25, 30, 50 i 75A. Czujniki są dedykowane do komputera pokładowego, ale mogą współpracować z innymi urządzeniami, np. z OSD.
|
- Szczegóły
- Autor: Piotr Laskowski
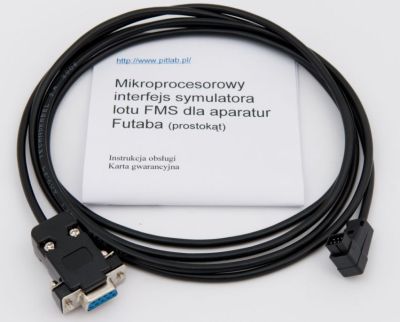
| Mikroprocesorowy interfejs symulatora lotu jest urządzeniem wykonującym konwersję sygnału PPM, na standardowy sygnał RS-232. Umożliwia podłączenie aparatury do zdalnego sterowania do komputera PC przez port szeregowy. Interfejs jest obsługiwany przez symulatory modeli latających:
Należy go ustawić jako "Szeregowy kontroler PIC" w FMS lub "FMSPIC" w CRRCsim. Pracuje na prędkości 19200 bps. Przetestowano działanie pod Windowsami: 2000, XP, 7. Interfejs powstał na bazie udostępnionego publicznie projektu Vitalya Puzrina i zmodyfikowanego kodu autorstwa Rasmusa Geidnerta. Zamówienia proszę składać za pośrednictwem PitLab.Sklepu |
 |
|---|
 Pierwotna wersja schematu elektrycznego interfejsu
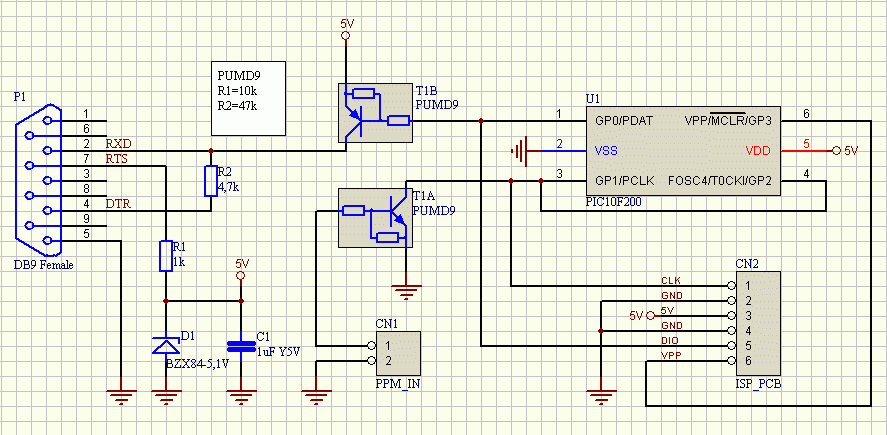 Aktualna, autorska wersja schematu elektrycznego interfejsu
 Instrukcja obsługi interfejsu dla aparatur Hitec
Instrukcja obsługi interfejsu dla aparatur Sanwa
Instrukcja obsługi interfejsu dla aparatur Futaba z gniazdem prostokątnym
Instrukcja obsługi interfejsu dla aparatur Futaba z gniazdem DIN6
Instrukcja obsługi interfejsu dla aparatur Futaba z gniazdem jack
Instrukcja obsługi interfejsu dla aparatur Graupner
Instrukcja obsługi interfejsu dla aparatur JR Propo i MX
Instrukcja obsługi interfejsu dla aparatur Multiplex
Instrukcja obsługi interfejsu dla aparatur E Sky
Instrukcja obsługi interfejsu dla aparatur Walkera
Instrukcja obsługi interfejsu dla aparatur Modela
Instrukcja obsługi interfejsu bez wtyku (Pigtail)
Sposoby podłączenia interfejsu do nadajników. Wszystkie opisywane sposoby podłączenia są sprawdzone
  |
Frsky Taranis, Turningy 9X
W Turnigy w menu "Trainer" trzeba włączyć obsługę wyjścia trenera i wyciągnąć moduł nadawczy. |
|---|---|
 |
Hitec: Eclipse 7, Optic 6, Flash 5X, Flash 5, Flash 4X, Flash 4, Focus 6, Focus 5, Focus 4, Laser 6, Laser 4. Wtyczka typu DIN-6, widok od strony lutowania. Znaczenie pinów: 1 - napięcie za wyłącznikiem zasilania 2 - wyjście sygnału PPM 3 - wejście sygnału PPM 4,5 - zwora na pinach wyłącza tor w.cz. nadajnika. 6 - masa. |
 |
Hitec Eclipse: podłaczenie od strony modułu w.cz. (nie wygodne i nie zalecane, lecz możliwe). Widok od strony aparatury. Znaczenie pinów: 1 - ? 2 - masa 3 - ? 4 - zasilanie 10,2V 5 - wyjście sygnału PPM. |
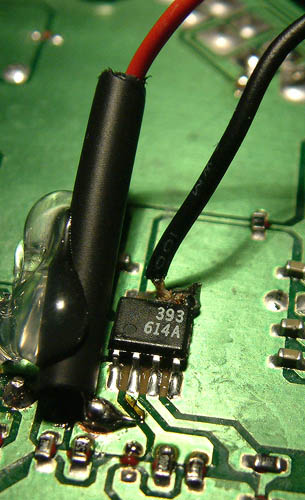 |
Hitec Ranger II komentarz autora przeróbki: Fotka przedstawia konkretne wyprowadzenie sygnalu z plyty glownej nadajnika. Po rozkręceniu obudowy po widocznej czesci plyty widac tylko jeden układ scalony (widoczny na zdjęciu) jest to wzmacniacz sygnału z którego właśnie wyprowadzimy potrzebny sygnał. Miejsce, które nas interesuje znajduje się na wyjściu wzmacniacza - noga nr.1 czyli ta przy "kropce". Jednak musimy puścić go przez rezystor 1K w celu zabezpieczenia na wypadek zwarcia. Masę można wziąć (jak na zdjeciu) z drugiej strony scalaka. Są tam zwarte ze sobą nóżki i podłączone do masy układu. |
|
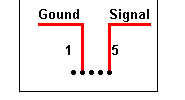
Hitec Zebra. Wtyczka typu mini jack mono 3,5mm. wierzchołek - sygnał PPM podstawa - masa |
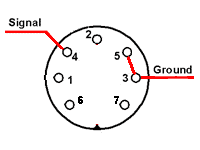 |
Multiplex: Commander 3010, 3030, Commander SX, Cocpit MM, CocpitSX, Royal Evo Wtyczka typu DIN-7, widok od strony lutowania. Znaczenie pinów: 1 - wejście ładowarki 2 - napięcie za wyłącznikiem zasilania 3 - masa 4 - sygnał PPM (I/O), wejście tachometru 5 - zwarte do masy włącza sygnał PPM (4) i wyłącza sygnał w.cz. 6 - nie wykorzystywany 7 - zwarty do masy włącza wejście tachometru (4) Ze względu na uniwersalność interfejs wysyłam z wtyczką DIN-5. Jeżeli potrzebna jest wtyczka DIN-7 proszę to zaznaczyć w zamówieniu. |
 |
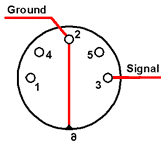
Multiplex: Commander 2010, 2020 Wtyczka typu DIN-5, widok od strony lutowania. Znaczenie pinów: 1 - wejście ładowarki 2 - napięcie za wyłącznikiem zasilania 3 - masa 4 - sygnał PPM (I/O), wejście tachometru 5 - zwarte do masy włącza sygnał PPM (4) i wyłącza sygnał w.cz. |
 |
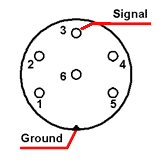
Sanwa RD8000, RD6000, VG6000, VG600, VG400, Infinity oraz Modelcraft 80FM Wtyczka typu DIN-5, widok od strony lutowania. Znaczenie pinów: 1 - zwarte z (4) napięcie za wyłącznikiem zasilania 2 - masa 3 - wyjście sygnału PPM 4 - zwarte z (1) napięcie z wyłącznika zasilania 5 - wejście sygnału PPM |
 |
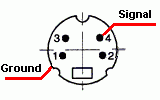
Sanwa Vanguard VG6DR, Quasar Wtyczka typu DIN-6, widok od strony lutowania. Znaczenie pinów: 3 - wyjście sygnału PPM obudowa wtyku - masa |
 |
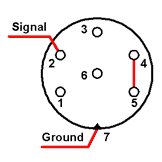
Sanwa SD-10G 1 i 2 - zasilanie 3,3V 3 - wejście sygnału PPM 4 - wyjście sygnału PPM |
 |
Futaba FF7, FF8, FC-16, FC-18, T6XS, T9ZHP, SkySport T4VF Znaczenia pinów złącza: 1 - zasilanie 2 - wyjście sygnału PPM 3 - wejście sygnału PPM 4,5 - zwarcie pinów powoduje wyłączenie toru w.cz. nadajnika (nie we wszystkich typach). 6 - nie podłączone |
|
Futaba FX-18, FX-1 4, FC-16 t; Wtyczka typu "cienki" mini jack mono (stereo nie działa!) 2,5mm. FC-16 spotykane również z gniazdem na jack 3,5mm oraz DIN6 wierzchołek - sygnał PPM podstawa - masa |
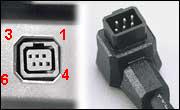 Interfejs z tą wtyczką jest droższy o 8 zł. |
Futaba: T9CAP, T9CMP, T9CHP, T9ZAP(?), 6EXA, SkySport T4YF, T4EXA oraz Kyosho Perfex KT-9, Conrad Fly Sport 4-CH-S. Znaczenia pinów złącza: 1 - ? 2 - masa 3 - wyjście sygnału PPM 4 - zasilanie przed wyłącznikiem 5 - zasilanie za wyłącznikiem 6 - wejście sygnału PPM Wyłączenie toru w.cz. uzyskuje się przez zwarcie pinów 4 i 5. Wyłączona aparatura T9 włącza się po włożeniu wtyczki ze zworką |
Interfejs z tą wtyczką jest droższy o 8 zł. |
Futaba: T7CAP, T7C 2.4GHz . Znaczenia pinów złącza: 1 - ? 2 - masa 3 - wyjście sygnału PPM 4,5,6 - ? Aparatura nie posiada automatyki wyłączenia toru w.cz.. W czasie pracy z symulatorem trzeba wyciągać kwarc. |
 |
JR PCM 9X Propo, JR F 500FM Propo, JR X378, JR XP662, JR X-3810 Propo, X347 Propo (prawdopodobnie wszystkie Propo), JR Graupner MX-12, MX-16S, Spektrum DX7 Wtyczka typu mini jack mono 3,5mm. wierzchołek - sygnał PPM Uwaga! Sygnał jest ujemny względem masy podstawa - masa Ponieważ ten typ aparatury ma ujemny sygnał PPM (nie mylić z negatywnym!) Kabel inerfejsu należy podłączyć odwrotnie: masa aparatury na wejście PPM interfejsu a wyjście PPM aparatury na masę interfejsu. |
|
Wtyczka do Graupnerów, Spektrum DX6 Wtyczka typu mini jack mono 3,5mm. wierzchołek - sygnał PPM podstawa - masa Alternatywne źródło informacji o aparaturach Graupner |
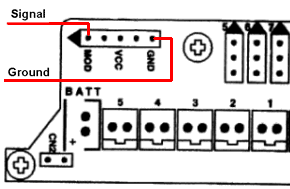 |
Graupner MC-10, MC-12 Interfejs wysyłam z wtyczką mini jack. Znaczenia pinów złącza: MOD - wyjście sygnału PPM - wejście sygnału PPM VCC - zasilanie - masa GND - masa Posiadam wtyki 5-pinowe pasujące do gniazda na płytce aparatury. |
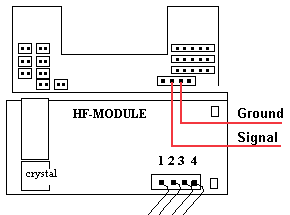 |
Graupner MC-14 i MC-15 Interfejs wysyłam z wtyczką mini jack. |
 |
Graupner MC-16 Interfejs wysyłam z wtyczką mini jack. Kliknij na rysunek aby powiększyć |
 |
Graupner MC-16/20 Interfejs wysyłam z wtyczką mini jack. Znaczenia pinów złącza: 1 - wyjście sygnału PPM 2 - masa 3 - (?) 4 - zasilanie (czerwony) |
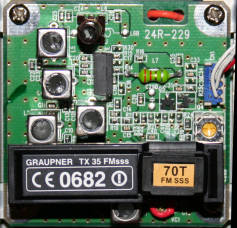 |
Graupner MC-19 Interfejs wysyłam z wtyczką mini jack. Znaczenia pinów złącza takie samo jak dla MC-16/20: czerwony - zasilanie szary od góry - ? szary środkowy - masa szary od dołu - wyjście sygnału PPM |
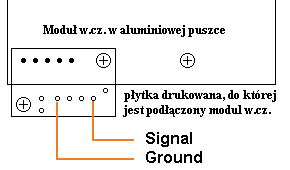 |
Graupner MC-20 Interfejs wysyłam z wtyczką mini jack. Należy podłączyć się do małej płytki ze złączem do modułu w.cz. |
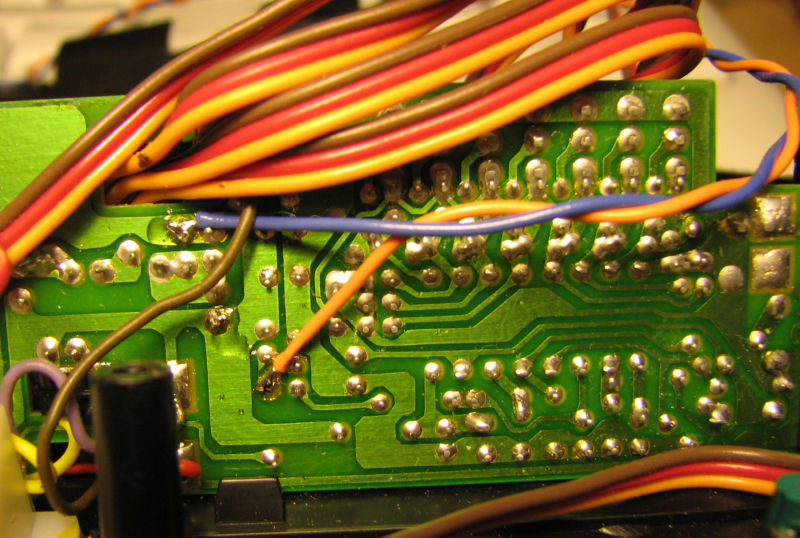 |
Graupner FM 314 Interfejs wysyłam z wtyczką mini jack. Na zdjęciu pomarańczowy przewód to PPM, niebieski to masa. Kliknij na zdjęciu aby powiększyć |
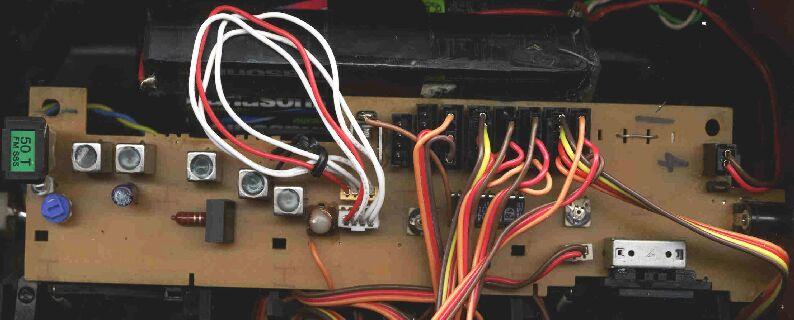 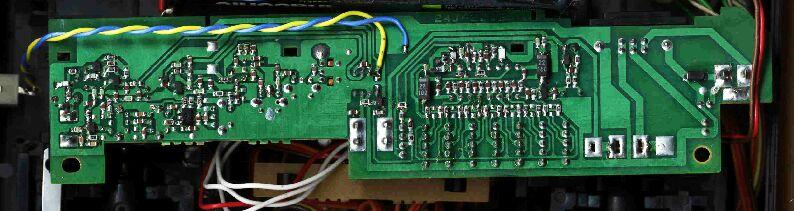 |
Graupner FM 414 Aparatura nie posiada złącza trenera. Należy podpiać się pod jedno z dwóch 4 szpilkowych złącz. Interfejs wysyłam z wtyczką mini jack. Znaczenia pinów złącza: 1 - wyjście sygnału PPM (żółty przewód) 2 - masa (niebieski przewód) 3, 4 - (?) Na zdjęciu żółty przewód został podłączony do pinu 1, a niebieski do najbliższej przelotki na większym placku miedzi, tak aby nie zrobić zwarcia. |
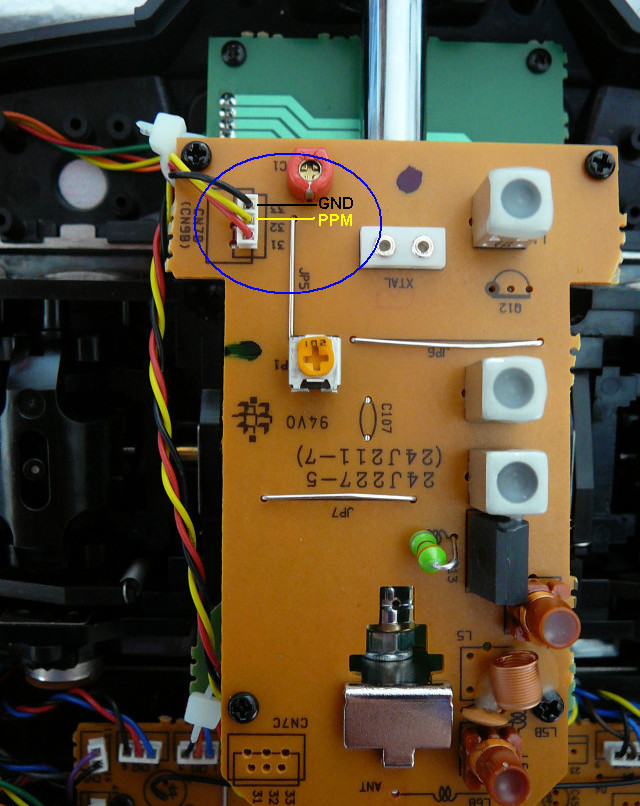 |
Graupner X-412 Aparatura nie posiada złącza trenera. Należy podpiąć się równolegle ze wskazanym złączem. Interfejs wysyłam z wtyczką mini jack. Znaczenia kolorów w oryginalnym kablu obok którego należy się dopiąć (jest drugi komplet otworów): 1 - wyjście sygnału PPM (żółty przewód) 2 - masa (czarny przewód) |
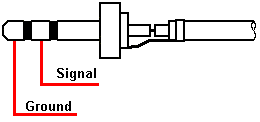 |
Lexors Nova 4 Wtyczka typu mini jack stereo 3,5mm. wierzchołek - masa środek - sygnał PPM podstawa - NC (nie podłączone) |
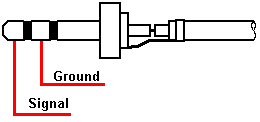 |
Lexors Nova 6 Wtyczka typu mini jack stereo 3,5mm. wierzchołek - sygnał PPM środek - masa podstawa - NC (nie podłączone) |
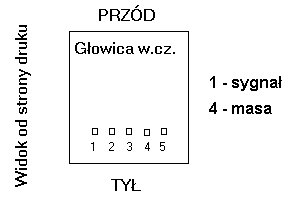 |
Conrad FM-SS PROFI Aparatura nie posiada fabrycznie wyprowadzonego złącza. Znaczenia pinów złącza na PCB: 1 - wyjście sygnału PPM 2 - (?) 3 - (?) 4 - masa |
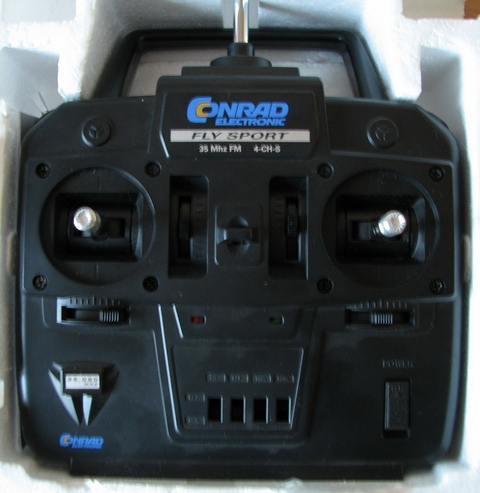 |
Conrad Fly Sport 4-CH-S Aparatura posiada prostokątne złącze 2x3 takie samo jak w futabie 9C. Znaczenia pinów złącza: 1 - ? 2 - masa 3 - wyjście sygnału PPM 4,5,6 - ? Aparatura posiada możliwość automatycznego wyłączania toru w.cz. zworą między pinami 4 i 5. |
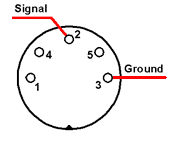 |
Modela Znaczenia pinów złącza: 1 - ? 2 - wyjście sygnału PPM 3 - masa 4,5 - ? |
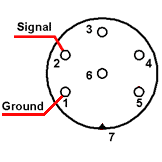 |
Prafa AM36 Znaczenia pinów złącza: 1 - masa 2 - wyjście sygnału PPM 3,4,5,6 - ? |
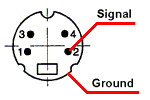 |
E Sky, Dynam NE-KO4, Graupner micro 47G FM indoor, HK-T6A V2 Znaczenia pinów złącza mini DIN 4: 1 - ? 2 - wyjście sygnału PPM 3,4 - ? obudowa - masa |
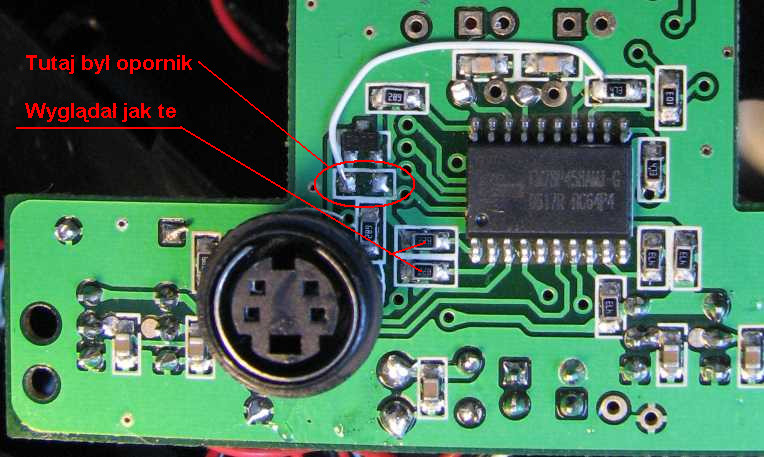 |
Walkera (4 kanały), DragonFly, RC System Aparatura nie posiada sygnału PPM na złączu mini DIN 4. Wymaga przeróbki, którą opisano tutaj |
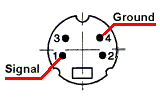 |
Walkera (6 kanałów) Znaczenia pinów złącza mini DIN 4: 1 - wyjście sygnału PPM 2,3 - ? 4 - masa |
| Walkera WK-0701 PCM (7 kanałów) Aparatura nie ma sygnału PPM, jedynie PCM. Ponieważ interfejs wymaga sygnału PPM, nie potrafi obsłużyć tej aparatury. Przykro mi. |
|
 |
Walkera WK-0405 Aparatura, podobnie jak WK-0408 nie używa sygnału PPM. Ponieważ interfejs wymaga sygnału PPM, nie potrafi obsłużyć tej aparatury. Przykro mi. Widok płytki drukowanej. |
 |
Walkera WK-0408 Aparatura nie używa sygnału PPM, jedynie sygnał szeregowy wyglądający jak RS232 pracujacy na prędkości 250kbps (!?!). Co ciekawe sercem i mózgiem aparatury jest kontrolerek ATtiny Ponieważ interfejs wymaga sygnału PPM, nie potrafi obsłużyć tej aparatury. Przykro mi. Widok płytki drukowanej: strona 1, strona 2. |
|
Jamara Compa 4+1 Znaczenia pinów złącza: 1 - ? 2 - wyjście sygnału PPM 3 - wejście sygnału PPM 4,5 - ? 6 - zasilanie obudowa - masa Aparatura nie ma możliwości automatycznego wyłączenia w.cz. Aby wyłączyć w.cz. trzeba wyciągnąć kwarc. |
 |
4 Channel Remote Controler Przewodami wyprowadzono sygnały na złącze mini jack: pomarańczowy - wyście sygnału PPM czarny - masa Aparatura nie ma możliwości automatycznego wyłączenia w.cz. Aby wyłączyć w.cz. trzeba wyciągnąć kwarc. |
 |
ST Model T4F Wymaga przeróbki, którą opisano tutaj Przewodami wyprowadzono sygnały na złącze trenera: zielony - wyjście sygnału PPM biały - masa Aparatura nie ma możliwości automatycznego wyłączenia w.cz. Aby wyłączyć w.cz. trzeba wyciągnąć kwarc. |
Kilka linków tematycznych:
Tutaj są strony zagranicznej konkurencji: www.customelectronics.co.uk lub www.mftech.de
Jeszcze ciekawe miejsce poświęcone kablom trenera: users.belgacom.net/TX2TX
Tutaj znajdziesz wiele modeli do symulatora FMS
- Szczegóły
- Autor: Piotr Laskowski
Wariometr modelarski jest urządzeniem pokładowym modelu szybowca R/C, wskazującym jego prędkość pionową przy pomocy sygnału akustycznego. Głównym zastosowaniem jest wykrywanie i centrowanie wznoszących prądów termicznych tzw. termiki mogących wynieść model szybowca ma większą wysokość. Wznoszenie sygnalizowane jest sygnałem przerywanym o tonie i częstotliwości przerw proporcjonalnym do szybkości wznoszenia. Opadanie sygnalizowane ciągłym tonem o coraz niższej częstotliwości. Sygnał akustyczny oraz komunikaty słowne transmitowanego są drogą radiową przez wbudowany nadajnik a na ziemi odbierane przez standardowy odbiornik LPD lub PMR.
W linku obok można posłuchać próbki sygnału wario. Komunikaty głosowe we wszystkich dostępnych językach można odsłuchać na stronie Wersje językowe.
SkyAssistant jako wariometr RC posiada dodatkowo szereg funkcji pomocniczych, takich jak:
- pomiar wysokości względnej i komunikat o przekroczeniu definiowalnego progu wysokości,
- pomiar napięcia w pokładowej instalacji elektrycznej, komunikat o spadku napięcia co 0,1V i alarm o spadku poniżej definiowalnej wartości,
- pomiar temperatury otocznia i wyznaczanie profili temperaturowych atmosfery,
- pomiar wartości i stabilności sygnału PPM sterującego serwem, sygnalizacja dźwiękowa wystąpienia zakłóceń (działa z systemami PPM/PCM),
- pomiar ciśnienia atmosferycznego,
- generator komunikatów słownych o mierzonych wartościach i stanie urządzenia,
- wiele trybów pracy z włączonym i wyłączonym: tonem vario, komunikatami automatycznymi i komunikatami okresowymi,
- alarmy definiowane przez użytkownika: niskiego napięcia, wysokiej temperatury, dużej wysokości, błędu PPM,
- zapis wszystkich mierzonych parametrów do logu w pamięci nieulotnej (>10h w typowych warunkach: 5 parametrów co 200ms),
- możliwość samodzielnej aktualizacji firmware przy pomocy programu konfiguracyjnego.
Szczegóły dotyczące pracy poszczególnych bloków funkcjonalnych zawarte są w dokumentacji urządzenia.
Tak w obecnej chwili wygląda wariometr:
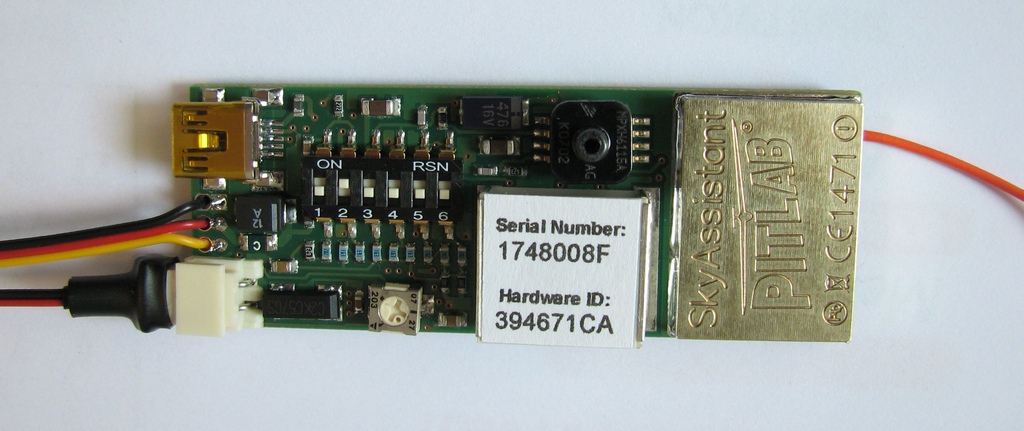
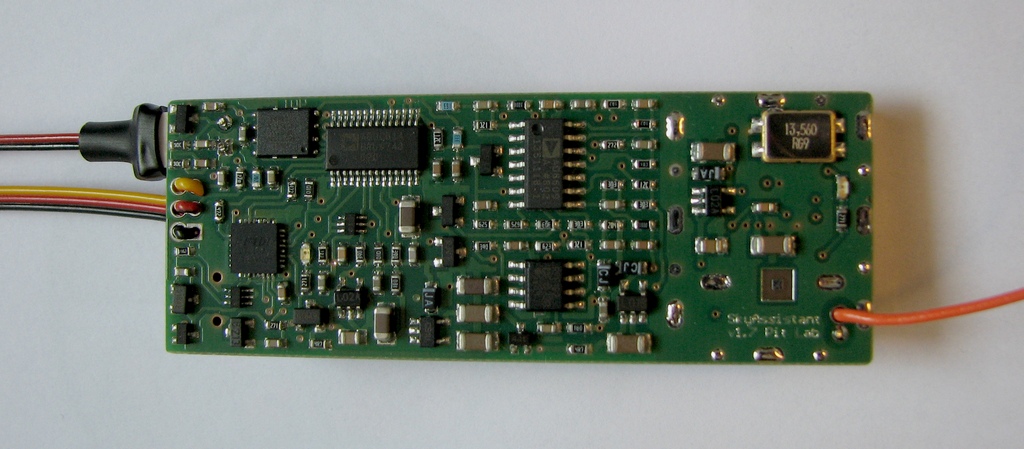
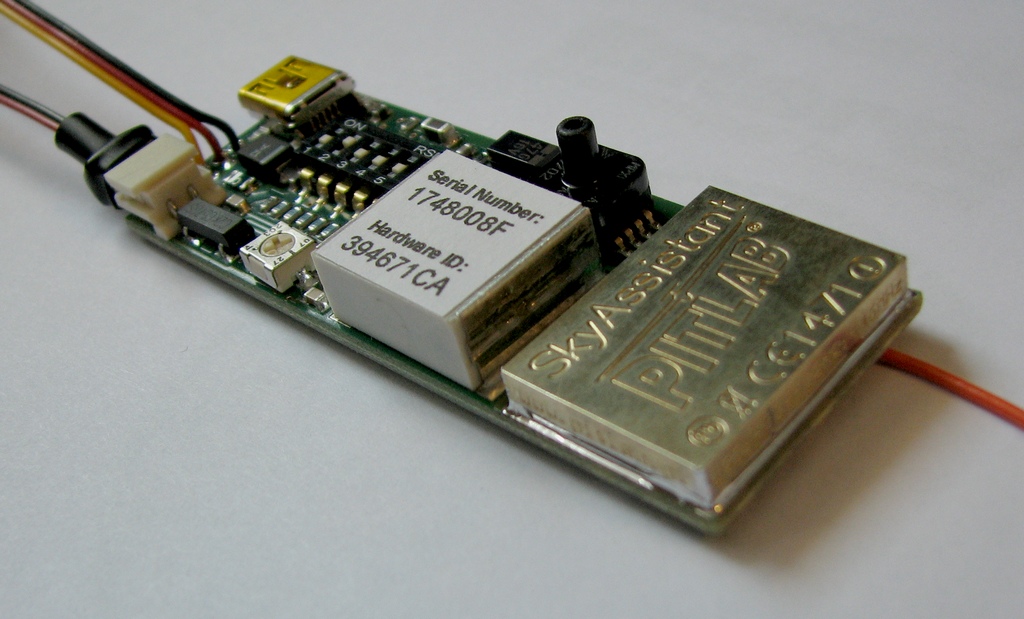
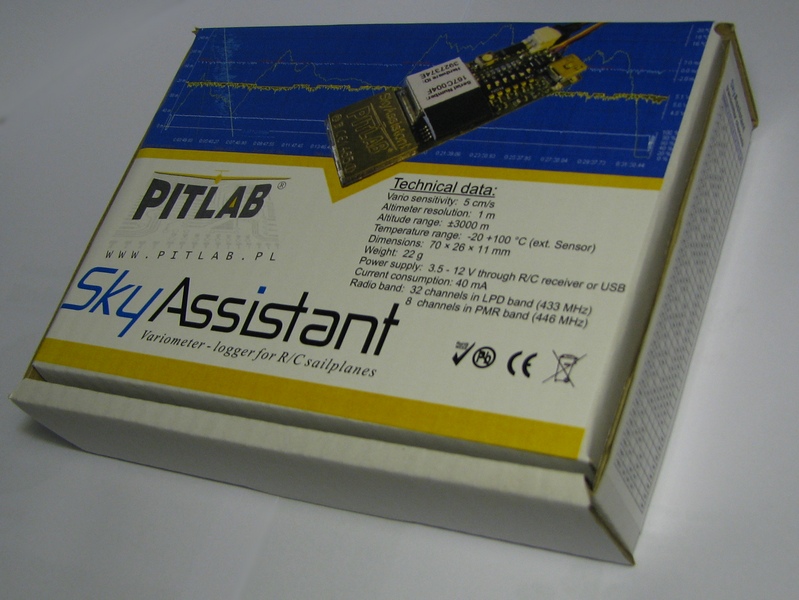
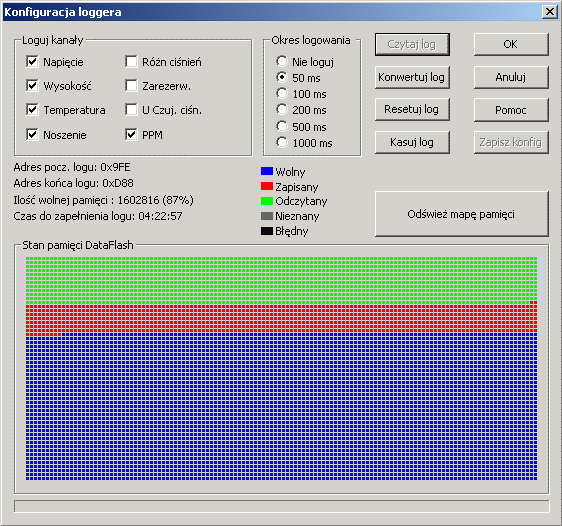
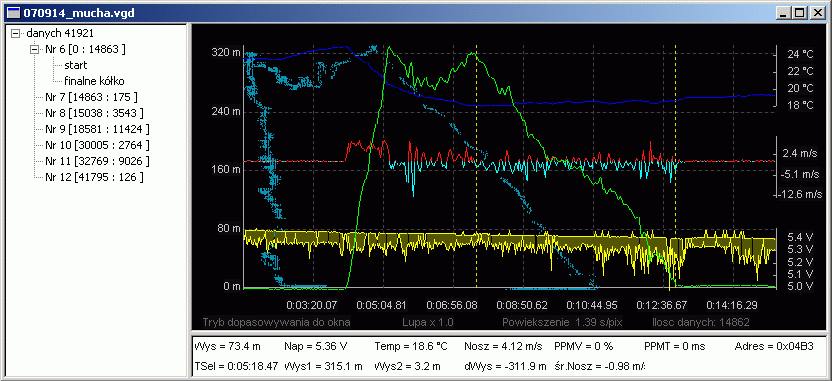
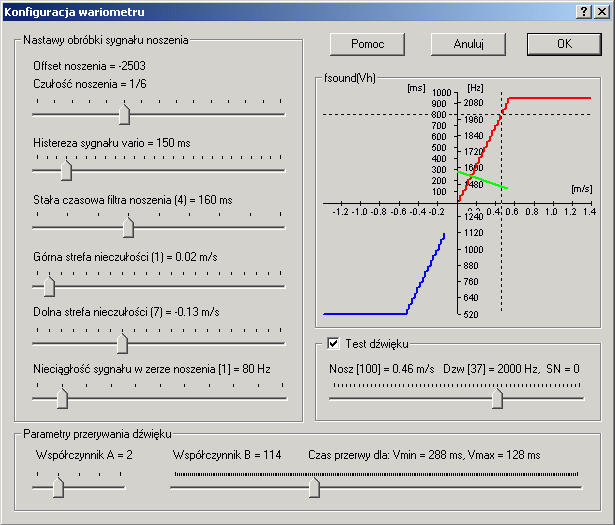
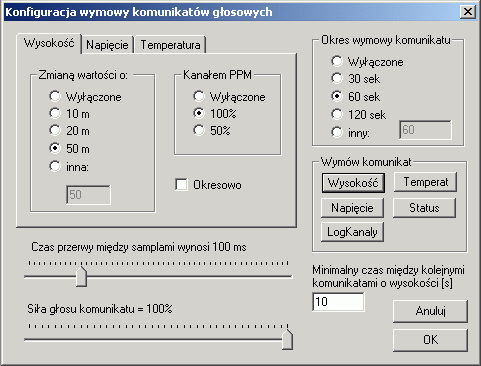
Kliknij na zdjęciu aby je powiększyć.
Przykładowe filmy z lotów na pikniku Żar 2009-2010:
|
|
|
W opakowaniu znajduje się:
- SkyAssistant w bezbarwnej koszulce termokurczliwej,
- Kabel mini USB,
- Czujnik temperatury na przewodzie 15cm (można wybrać inną długość),
- Instrukcja użytkownika w formie drukowanej książeczki,
- Program i sterownik USB na FlashDrive USB (PQI 4GB) z wygrawerowany logiem Pit Lab
- Naklejka z logiem "SkyAssistant".
Zalecane odbiorniki
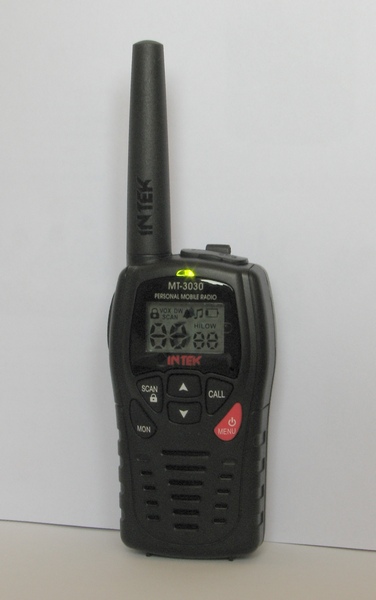 |
Intek MT-3030 W skład zestawu wchodzi:
Wymiary: 173x56x40 mm, masa 140 g |
|---|---|
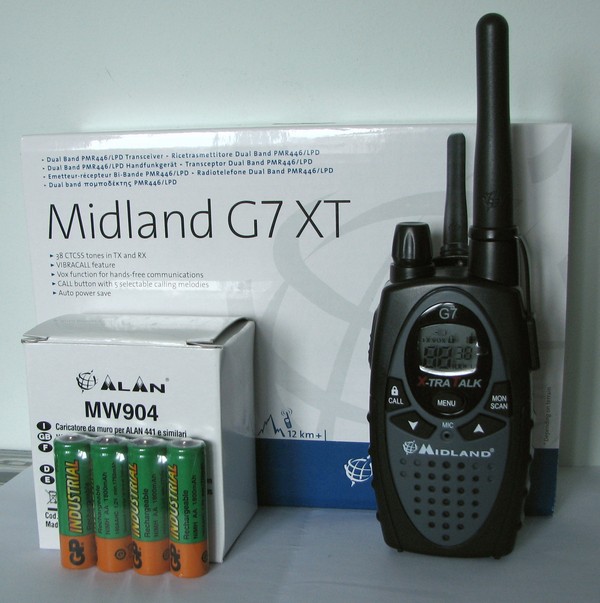 |
Midiland G7-XT W skład zestawu wchodzi:
Wymiary: 193x57x40 mm, masa 123 g (bez bat.) |
Koniec produkcji
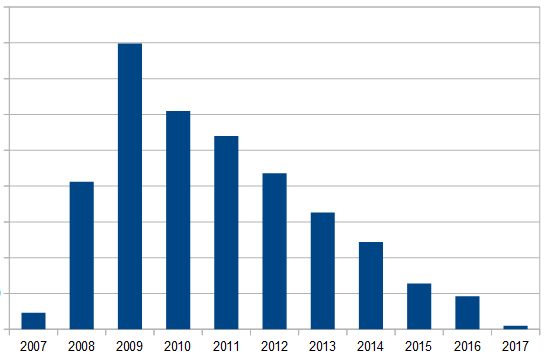
Po 10 latach i nasyceniu się rynku projekt przeszedł na emeryturę. Dopóki było to możliwe, produkcja była wznawiana jednak gdy część podzespołów okazała się niedostępna, trzeba było odświeżyć konstrukcję. Niestety wiąże się to z wysokimi kosztami ponownej certyfikacji. Przy tak szybko malejącym poziomie sprzedaży nie ma szans aby wariometr mógł dalej zarabiać na siebie, dlatego podjąłem decyzję o niewznawianiu produkcji. Tak wyglądała sprzedaż wariometru w ujęciu rocznym. Gdyby nie względy technologiczne, można było by jeszcze można było by jeszcze pociągnąć sprzedaż przez rok czy dwa, ale nie więcej.
Wszystkim użytkownikom dziękuję za 10 lat owocnej współpracy.
- Szczegóły
- Autor: Piotr Laskowski
|
Diversity RC jest urządzeniem sprzęgającym pracę dwu odbiorników RC pracujących na różnych pasmach, w celu wyeliminowania zakłóceń łączności podczas zdalnego sterowania modelem. W przypadku wystąpienia zakłóceń na jednym odbiorniku, diversity przełącza sterowanie modelem na drugi odbiornik. W ten sposób do sterowania wykorzystywany jest lepsze w danej chwili łącze. Diversity współpracuje ze wszystkimi odbiornikami mającymi standardowy sygnał do serw, czyli z praktycznie wszystkimi obecnie używanymi odbiornikami, przystawkami Long Range i modułami na pasmo 2,4GHz. Zaleca się aby odbiorniki współpracujące w układzie diversity pracowały na różnych częstotliwościach, np. 35 i 40MHz, lub 35MHz i 2,4GHz. Diversity może pracować w kilku trybach:
|
|
|
Diversity RC składa się z dwu płytek złożonych "w kanapkę" stanowiących właściwe urządzenie, oraz dwu płytek do podłączenia odbiorników. Na płytkach podłączających jest komplet 12 wejść, które należy podłączyć do odbiornika krótkimi przewodami. Co najmniej jeden przewód musi być 3-żyłowy aby umożliwić zasilenie odbiornika. Zasilanie dla odbiornika jest mocno filtrowane aby zminimalizować wpływ zakłóceń powodowanych przez pracujące serwa na czułość odbiorników. Urządzenie zasilane jest napięciem dla serw. Pracuje poprawnie w zakresie napięć od 4 do 7,2V. Na płytce podłączającej można przymocować odbiornik, np. dwustronną pianką klejącą. W przypadku gdy część mocująca nie jest potrzebna można ją odciąć po zaznaczonej linii biegnącej za złączami do odbiornika. |
 |
 |
Właściwa część urządzenia składa się z górnej płytki dystrybucji mocy oraz płytki przełączającej. Płytka dystrybucji mocy zawiera złącze zasilające Multiplex i wyjścia do 12 kanałów serw, z czego złącza pierwszych 8 kanałów są zdublowane (można podłączyć pod 2 serwa do jednego kanału). Na płytce jest również tranzystor pełniący funkcję elektronicznego wyłącznika zasilania oraz dwuszpilkowe złącze do dowolnego wyłącznika małej mocy. W przypadku gdy nie chcemy korzystać z możliwości elektronicznego wyłączania zasilania serw, można nie montować wyłącznika a szpilki złącza pozostawić otwarte. Zwarcie szpilek powoduje wyłączenie zasilania dla serw. Dolna płytka przełączająca zawiera mikrokontroler monitorujący pracę obu odbiorników, zestaw przełączników tak skonstruowany, że zawsze jeden odbiornik jest połączony z wyjściem urządzenia. Nie ma możliwości aby urządzenie odcięło oba odbiorniki. Po bokach znajdują się złącza do płytek odbiorników. Na dole są dwie diody świecące LED sygnalizujące aktywny odbiornik. Dioda aktywnego odbiornika świeci światłem ciągłym, dioda nieaktywnego sygnalizuje liczbę przełączeń odbiorników jakie wystąpiły od czasu włączenia urządzenia. Pojedyncze mignięcie co 5 sekund oznacza jedno przełączenie. Gdy przełączeń jest więcej niż 10, wtedy sygnalizowane jest to 10-cioma mignięciami. Po prawej stronie jest 3-szpilkowe złącze do diód zewnętrznych ze wspólną katodą. Na płytce znajduje się również obrotowy zadajnik służący do wyróżnienia kanału pełniącego rolę sygnalizatora stanu Fail-Safe w przypadku użycia odbiorników posiadających funkcję Fail-Safe. W przypadku wystąpienia zakłóceń lub braku łączności układ Fail-Safe w odbiorniku wymusza zaprogramowane wcześniej stany na wyjściach odbiornika. Aby diversity mogło wykryć taki stan jeden z kanałów odbiornika należy zaprogramować tak, aby w przypadku normalnej pracy sygnał na monitorowanym wyjściu mieścił się w granicach +50% a w przypadku wystąpienia Fail Safe mieścił się w neutrum (pomiędzy -50% a +50%). Diversity dostajac taki sygnał będzie wiedziało o problemie wystąpienia stanu Fail-Safe i przełączy serwa na drugi odbiornik. |
| Na spodniej stronie płytki dystrybucji mocy znajduje się zestaw zworek umożliwiających przepięcie nadmiarowych złącz serw pomiędzy dwoma sąsiednimi kanałami. Domyślnie każde co drugie złącze serwa połączone jest z poprzedzającym je kanałem. Daje to dwa złącza na każdy kanał. Przepinając zwory za pomocą lutownicy można uzyskać stan gdzie jeden kanał będzie miał jedno złącze a sąsiedni będzie miał 3 złącza. Może być to potrzebne w przypadku gdy jeden z kanałów będzie wymagał podłączenia więcej niż dwu serw, np. do sterowania dużą płaszczyzną sterową. |  |
 |
Kupując użytkownik dostaje w komplecie zmontowane i uruchomione urządzenie, dwie płytki do podłączenia odbiorników, tasiemki do płytek, wtyczkę złącza zasilającego i komplet przewodów do podłączenia odbiorników. Zamówienie proszę składać za pośrednictwem Pit.Lab.Sklepu. Dane techniczne:
|
- Szczegóły
- Autor: Piotr Laskowski
Komputer pokładowy AutoPitLot jest narzędziem służącym do badań nad autonomicznymi systemami sterowania Bezpilotowych Aparatów Latających (BAL). Urządzenie w obecnej fazie rozwoju steruje lotem wielowirnikowca automatycznie utrzymując równowagę i wysokość. Wykonuje pomiary kilkudziesięciu parametrów z czujników takich jak żyroskopy, akcelerometry, magnetometry, czujniki ciśnienia bezwzględnego i różnicowego, termometry. Następnie obrabia dane, licząc takie parametry jak kąty orientacji w przestrzeni 3-wymiarowej i finalnie przy pomocy zespołu 8 regulatorów PID stabilizuje położenie wielowirnikowca. Komputer mierzy, oblicza i uaktualnia komplet danych z częstotliwością 200Hz.
Komplet ponad 160 parametrów pomiarowych i obliczeniowych jest rejestrowany na karcie micro SD oraz niezależnie transmitowany na ziemię łączem telemetrycznym.
Kluczowe cechy
• Duża moc obliczeniowa dzięki 32-bitowemu mikrokontrolerowi ARM Cortex pracującemu na częstotliwości
96MHz,
• Obsługa wielu typów czujników w wymiennych modułach,
• Rejestracja na karcie micro SD ok. 200 parametrów lotu z częstotliwością do 175Hz,
• Obsługa 12 serw z możliwością rozszerzenia do 16,
• Komunikacja ze światem za pomocą szerokiego wachlarza interfejsów użytkownika: kabel, bluetooth,
radiomodem, OSD, komunikaty audio, wyświetlacz,
• Możliwość umieszczenia w wytrzymałej, hermetycznej obudowie z wygodnym dostępem od góry,
• Zawiera oprogramowanie APL-GS umożliwiające konfigurację i analizę danych on-line i off-line,
Schemat połączeń elementów komputera
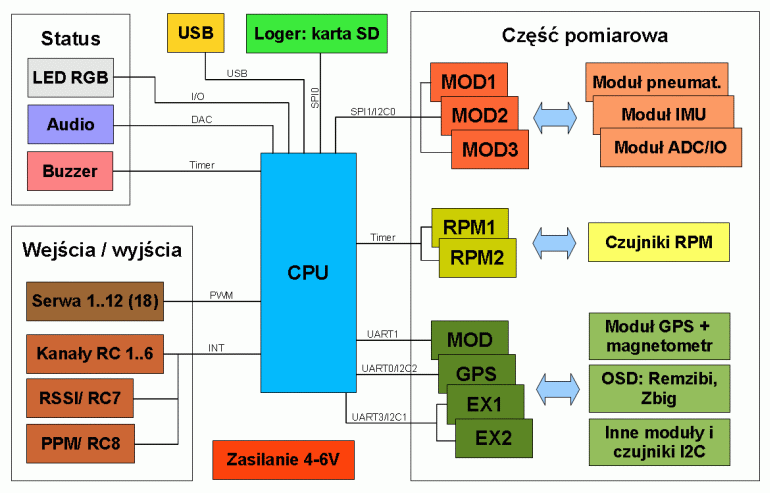
Schemat blokowy komputera pokładowego AutoPitLot
Komputer jest konstrukcją modularną, w której wszystkie moduły pomiarowe mogą być wymieniane. Składa się z płyty głównej i uniwersalne modułów rozszerzających o znormalizowanych złączach. Budowa modularna ma na celu łatwiejsze dopasowanie konfiguracji sprzętu do finalnego zastosowania. Powinna również ułatwić wprowadzanie zmian i nowinek technologicznych. Złącza modułów posiadają dwa gniazda szpilkowe do dystrybucji zasilania i komunikacji.
Na płycie głównej znajduje się
- wydajny, 32-bitowy mikrokontroler ARM Cortex sterujący pracą całego układu,
- układy zasilania 3,3V, 5,0V oraz dystrybucja i pomiar prądu dla serwomechanizmów,
- sterowanie serwami (12 kanałów z możliwością rozbudowy do 18) i odczyt stanu 8 kanałów odbiornika RC,
- dwa wejścia obrotomierzy,
- gniazdo karty micro SD loggera,
- gniazdo mini USB do szybkiej komunikacji z aplikacją PC na ziemi,
- nieulotna pamięć konfiguracji,
- pamięć sampli i tor audio do generowania dźwięków i komunikatów głosowych przez zewnętrzny tor radiowy.
Tak wygląda płyta główna komputera w wersji 2.0 w obudowie.

W wersji 2.0 na płycie głównej znajdą się 3 gniazda modułów wewnętrznych i 4 złącza modułów zewnętrznych. Moduły wewnętrzne komunikują się z kontrolerem magistralami SPI (prędkość 12MHz) i I2C (do 1MHz). Dodatkowo każde gniazdo posiada 2 linie IO i komplet napięć zasilających. Moduły posiadają mechanizm identyfikacji, więc oprogramowanie może wykryć i obsłużyć moduł w dowolnym gnieździe.
W chwili obecnej zaprojektowane i wykonane w formie prototypów są następujące moduły wewnętrzne:
Moduły zewnętrzne to takie, które ze wzgledu na gabaryty, lub specjalne wymagania nie mogą znaleźć się na płycie głównej urządzenia. Złącza modułów zewnętrznych zawierają zestaw portów UART oraz I2C. Jeden z portów może być skonfigurowany jako magistrala CAN. Złącza zapewniają komunikację ze światem, umożliwiają debugowanie i podłączanie takich urządzeń jak:
- Odbiornik GPS ->patrz Moduł GPS
- Radiomodem (obecnie komputer obsługuje komunikację modemami Aerocomm AC4868-250M i One RF Tiny OnePro)
- OSD (obecnie obsługa OSD Remzibiego oraz OSD by Zbig&Pitlab)
- konwerter UART na USB, RS232 lub Bluetooth uzyskać port szeregowy do komunikacji z PC
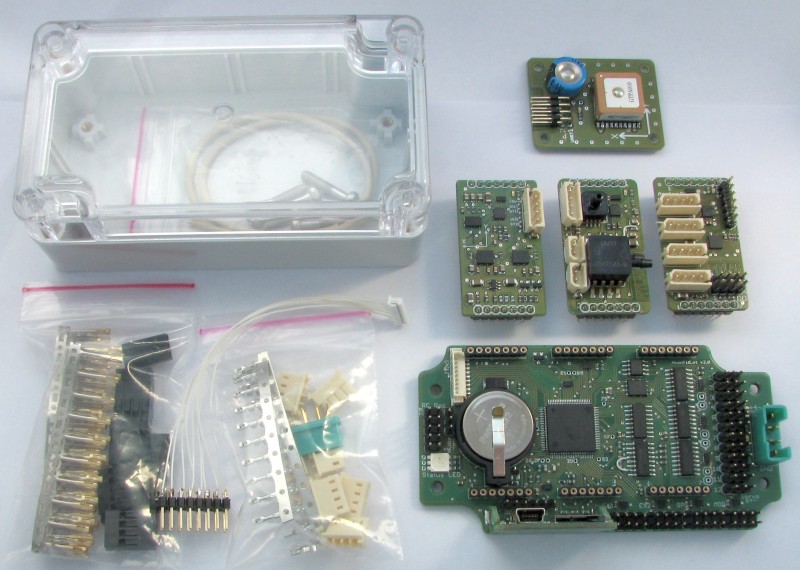
Zestaw do prac nad rozwojem projektu
Pliki do pobrania
Instrukcja użytkownika wersja z 21 października 2013
Wersja instalacyjna oprogramowania APL-GS 23,3MB, wersja 1.0.455 z 31 października 2013, wymaga DirectX
- Szczegóły
- Autor: Piotr Laskowski
| Nazwa | PitLab Piotr Laskowski | |
|---|---|---|
| Adres | ul. Jana Olbrachta 58a/163 01-111 Warszawa |
|
| Paczkomat | WAW296M Olbrachta 62 | |
| telefon | 501 784 889 | |
| NIP | PL 527 207 14 94 | |
| REGON | 140067694 | |
| Nr konta | 40 1930 1419 2300 0349 6659 0001 (bank BPS) | |
| SWIFT | POLUPLPR | |
| PayPal | ||
| Bitcoin | 1JQWyzagG8FBqKNNmiS8opfiYhPZtj9Sok | |
| Wizytówka QR Code |
 |
Firma istnieje od 2005 roku. Została zbudowana własnymi środkami od zera. Na początku było ciężko, bo obciążenia samego ZUS-u pochłaniały 60–80% zysku młodej firmy, jednak wytrwała praca, zwykle po 14 godzin dzienne, bez tracenia czasu na dojazdy, robi swoje – systematycznie przybywało projektów i zwiększały się obroty. Zaczynając działalność, zamawiałem po 20–50 mikrokontrolerów kosztujących po 4 zł, na tyle tylko pozwalał mi budżet, ale po 2 latach mogłem już kupić 1000 sztuk i zlecić montaż automatyczny.
Pierwszy duży projekt, jakim był SkyAssistant, pochłonął 4 lata pracy i o mały włos nie zakończył się katastrofą, gdy zagraniczna konkurencja rozpoczęła walkę o ochronę swojego rynku, donosząc na dystrybutora, że prawdopodobnie wprowadza sprzęt bez badań. Aby móc spełnić wymagania unijne, trzeba było przeprowadzić kosztowną certyfikację. Samo badanie urządzenia radiowego kosztowało 14 tysięcy, nie dając żadnej gwarancji pozytywnego zakończenia testów. Z jedną poprawką udało się zaliczyć ten test i od tej pory rynek europejski był już dla wariometru otwarty. Po mniej więcej roku pracy spłaciłem koszty badań i mogłem zacząć zarabiać.
SkyAssistant był najbardziej zyskownym projektem. Przez kilka kolejnych lat utrzymywał działalność firmy. Po etapie szybkiego wzrostu, kiedy to pochłaniał wszystkie siły i środki, nastąpił etap tzw. dojnej krowy. Wtedy dopracowany już projekt nie wymaga dużo pracy, a jeszcze nieźle sprzedając się, daje przyzwoity przychód, który pozwolił na 4 lata prac badawczo-rozwojowych nad komputerem pokładowym. Wtedy powstały wersje APL1 i APL2. Zabrakło roku, może dwóch na dokończenie prac nad lotem po ustalonej trasie i komercjalizację tego projektu, więc został zawieszony.
W tym czasie pojawiła się oferta produkcji systemu FPV zaprojektowanego przez Zbyszka. Nawiązaliśmy trwającą do dzisiaj współpracę, w wyniku której na rynek wyszło kilka tysięcy autopilotów. Ten projekt był znacznie bardziej rozbudowany, przez co pracochłonny. Tutaj etap dojnej krowy był bardzo krótki, pozwolił na zrobienie dwóch wersji sprzętowych prototypu testera modelarskiego. Też zabrakło czasu na dokończenie projektu. Po czasie zorientowałem się, że projekt testera nie ma szansy na większą sprzedaż, gdyż na palcach mogłem policzyć ludzi, którzy na to czekali. Mimo że tester nie został skomercjalizowany, gdyż z kilkoma parametrami dojechałem do ściany i potrzebna była jeszcze jedna wersja sprzętu, uważam go za potrzebny i udany, bo wtedy powstało wiele narzędzi programistycznych, z których korzystam do tej pory w dalszych projektach.
Później na coraz słabszą sprzedaż nałożyła się epidemia COVID, która skróciła o 95% i tak za krótką kołdrę finansową. Trzeba było poszukać pracy na etacie i taki stan trwa do dziś. Po dwóch zmianach pracuję teraz w branży związanej z bezzałogowcami i autopilotami. Po 2 latach pracy z profesjonalnym autopilotem, którego nazwy ze wstydu nie wymienię ze względu na przebogatą listę błędów i niedociągnięć, stwierdziłem, że jednak wznowię zawieszony projekt APL. W czasie Świąt Wielkanocnych 2024 została spisana lista założeń projektowych, a na Wielkanoc 2025 uruchomiłem AHRS na nowym sprzęcie. Cały rozwój projektu dzieje się od świtu do czasu wyjścia do pracy i po pracy do wieczora, a budżetem jest to, co zostanie z pensji, sporo niższej niż średnia krajowa.
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3