
Newsy
Nowinki dotyczące różnych zagadnień dotyczących działalności i użycia projektów Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Z produkcją elektroniki jest tego typu problem że co pewien czas jakiś podzespół staje się nieosiągalny. Długi czas problematyczny był zakup super kondensatora podtrzymującego napięcie, ale pomimo czkawki w dostępności ciągle można go kupić. Natomiast teraz nagle wyschło źródło odbiorników GPS. Po zrobieniu przegladu rynku znalazłem podobny odbiornik, oparty na tym samym chipsecie, o podobnej antenie, więc i o podobnych spodziewanych osiągach. Właśnie niedawno wyprodukowałem pierwszą serię modułów GNSS opartych na tym odbiorniku:
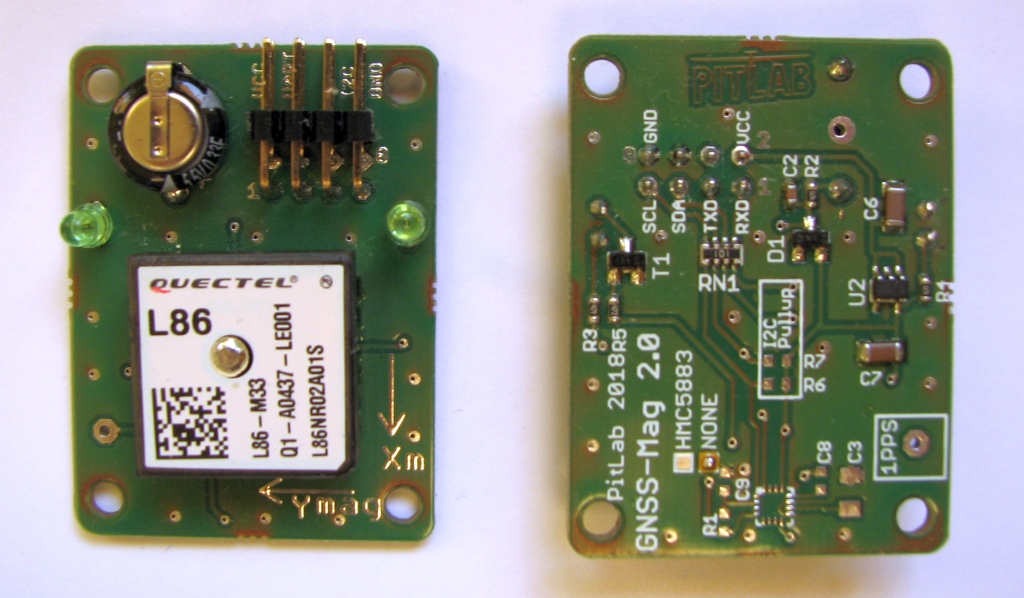
Tak jak w poprzednim module tutaj też można mieć opcjonalny magnetometr HMC5883 (nie obsługiwany przez OSD+AP, ale czasami jest potrzebny do innych zastosowań). Przewidziałem też użycie super kondensatorów w innych obudowach, więc tym razem nie dam się łatwo zaskoczyć byle czym :-)
Nowością są 2 LEDy. Jeden z nich sygnalizuje obecność zasilania, drugi miganiem złapanie FIXa. Złącza i otwory montażowe są po staremu. Tak jak wcześniej moduł domyślnie jest oferowany w bezbarwnej koszulce termokurczliwej, ale może być włożony do obudowy Z-47.
- Szczegóły
- Autor: Piotr Laskowski
System FPV powiększa się o kolejny czujnik, tym razem do pomiaru prędkości względem powietrza. Pomiar oparty jest na szwajcarskim czujniku MS4525D5AI001D, pierońsko drogim, ale najlepszym w swojej klasie. Na płytce jest układ zasilający pozwalający na pracę od 3,5 do 10V tak aby uniezależnić się od zmian napięcia na magistrali serw.
Wrzuciłem to do sklepu jako czujnik prędkości względem powietrza. Osobno można zamówić samą rurkę Pitota jako zapasową lub gdyby ktoś zdecydował się przekładać czujnik między modelami.
Czujnik ma domyślnie 25cm przewód z żółtą wtyczką do złącza I2C w OSD. Gdyby ktoś potrzebował inną długość to proszę o informację w komentarzu do zamówienia. Wężyk silikonowy do rurki Pitota ma 75cm. Trzeba go przeciać na 2 części, tak aby połączyć wyjścia ciśnienia całkowitego i statycznego z odpowiednimi portami w czujniku. Porty są opisane na płytce. Gdyby ktoś się pomylił to co najwyżej będzie miał ujemną prędkość na ekranie. Nie wiem jak Zbig to zrobił, ale potrafi policzyć pierwiastek z liczb ujemnych! (Dla niewtajemniczonych: prędkość jest pierwiastkiem z ciśnienia dynamicznego czyli różnicy całkowitego i statycznego). Niestety czujnik mierzy prędkość tylko w locie do przodu, nie działa na wstecznym ani w locie bokiem.
- Szczegóły
- Autor: Piotr Laskowski
 Po długich testach publikujemy kolejny komplet oprogramowania dla zespołu urządzeń wchodzacych w skład Systemu FPV. Na tą wersję składa się bardzo dużo drobnych udoskonaleń zamawianych przez użytkowników i wypracowanych w czasie eksploatacji.
Nowościami są możliwość dywersyfikacji sterowania RC z dwu odbiorników z wyjściami CPPM lub S-Bus. Nowa jest też metoda kalibracji czujnika prądu, pozwalająca na minimalizację błędów pomiaru.
Opis wszystkich zmian wersji 2.60 w języku angielskim można przeczytać w linkowanym tutaj dokumencie.
Artykuł o dywersyfikacji sterowania RC [EN]
Artykuł o kalibracji czujnika pradu [EN]
Pliki z nowym oprogramowaniem można pobrać z działu System FPV -> Do pobrania
- Szczegóły
- Autor: Piotr Laskowski
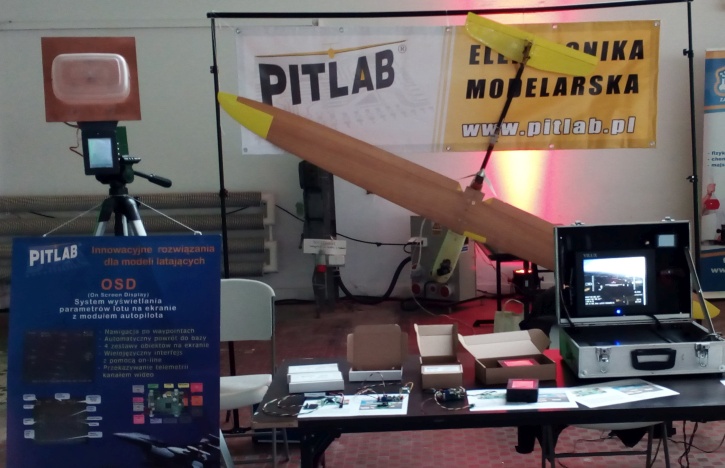
Tegoroczną noc muzeów spędziliśmy na Mińskiej 65 gdzie pod patronatem PAP odbywała się wystawa "Zadziwiające technologie".
W wielkiej postindustrialnej hali, obok kilkunastu innych wystawców prezentowaliśmy nasz System FPV.
- Szczegóły
- Autor: Piotr Laskowski
Po wielu testach zwieńczonych trzema wersjami Release Candidate oddajemy w Wasze ręce nową wersję kompletu firmware i oprogramowania Systemu FPV. Główną ideą tej wersji jest zwiększenie automatyzacji obsługi lotu od planowania złożonej trasy po samodzielny start i lądowanie.
Najważniejsze cechy wersji 2.50 w punktach:
- Dodano nowe tryby pracy i nowe składowe trasy,
- Dodano wielosegmentowe trasy lotu,
- Dodano wsparcie dla startu umożliwiające utrzymanie równego lotu pod zadanym kątem wznoszenia,
- Dodano automatyczne lądowanie za zdefiniowanym lotnisku bez konieczności zaangażowania pilota,
- Nowe opcje stabilizacji pochylenia i przechylenia
- Dodano stabilizację kursu
- Dodano monitor stanu pokazujący stan do 5 kanałów RC
- Dodano widok historii zmiany wysokości
- Dodano ignorowanie powrotu do bazy przez określony czas po zaniku sygnału RC
Szczegółowy opis nowej funkcjonalności znajdziecie w poniższych dokumentach (po angielsku):
Description of new functions in version 2.50
Automated landing in FPV System
Navigation modes in FPV System
Nowe pliki są do pobrania jak zwykle w dziale System FPV -> Do pobrania
- Szczegóły
- Autor: Piotr Laskowski
Nasz zespół testuje kolejny firmware z nową funkcjonalnością zawierająca takie rzeczy jak:
- Wspomaganie startu,
- 10 tras po 127 punktów w każdej, z wizualizacją na ekranie w czasie lotu,
- Automatyczne lądowanie na wybranym lotnisku,
- Nowy "górski" tryb nawigacyjny umożliwiający unikanie wysokich przeszkód,
- Nowe tryby stabilizacji lotu i stabilizacja kursu w locie manualnym,
- Monitor kanałów RC.
Podkategorie
Komputer pokładowy Liczba artykułów: 19
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 8
Nowinki związane z wariometrem AkyAssistant
System FPV Liczba artykułów: 19
Firma Liczba artykułów: 24
Dedalus Liczba artykułów: 1
Hermes Liczba artykułów: 2
Artykuły APL3 Liczba artykułów: 27
Zbiór artykułów dotyczących trzeciej wersji komputera pokładowego AutoPitLot nazywanego dalej APL3