
Newsy
Nowinki dotyczące różnych zagadnień dotyczących działalności i użycia projektów Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
W dniach 19-23 marca 2013 roku w Muzeum Techniki mieszczącym się w PKiN w Warszawie odbędzie się Drugi Przegląd Bezzałogowych Systemów Latających. Będziemy wystawiać tam nasze OSD, Autopilota, Stację Naziemną oraz SkyAssistanta. Zapraszamy do odwiedzenia naszego stoiska.

- Szczegóły
- Autor: Piotr Laskowski
Każdy z nas wyposażając swój wielowirnikowiec w czujnik prądu zadaje sobie pytanie na jaki zakres prądu powinien być wykonany czujnik.
Z pomocą przychodzi kalkulator wielowirnikowców eCalc
. Najważniejszym parametrem do ustawienia jest masa wielowirnikowca, gdyż od jej wartości będzie zależała moc potrzebna do latania a moc podzielona przez napięcie pakietu to prąd. Podajemy takie parametry jak typ pakietu i ilość ogniw, rodzaj silnika i śmigła. Jeżeli w bazie danych nie ma naszego silnika, wybieramy najbliższy odpowiadający wymiarami oraz parametrem kV.
Po prowadzeniu danych naciskamy "Calculate" i kalkulator podaje nam wyliczone wartości.
Parametr jaki nas interesuje to prąd potrzebny do zawisu "Motor @ Hover". Pamiętajmy że jest to wartość dla jednego zespołu napędowego. W quadrokpterze mamy ich 4, w hexakopterze 6 itd. To jest prąd potrzebny do zawisu, w czasie wznoszenia i manewrów będzie większy, ale nie aż tak bardzo duży jak się niektórym wydaje.
Z mojego doświadczenia do latania spokojnego wystarczy posiadać czujnik na zakres 1,5 raza większy. Do szaleństw i dynamicznych lotów można przyjąć współczynnik 3. U siebie mam współczynnik 2 i jeszcze nie zdarzyło się żebym oparł się o górny zakres pomiarowy. Błędem jest szacowanie czujnika na podstawie prądu maksymalnego wyliczonego przez kalkulator. Takich prądów silnik pracujący w wielowirnikowcu nigdy nie będzie pobierał.
Przykładowo mój hexakopter ważący 1600 g zbudowany na ramie DJI (silniki 2212, 915 kV), zasilnie 4S1P LiFe 2300 mAh bierze średnio w locie ok 17 A. Dane wprowadzone do kalkulatora dają wynik 2,9 A co pomnożone przez 6 daje 16,4 A.
Tak wygląda wykres napięcia [V] (czerwony), prądu [A] (niebieski) i zużytej energii [mAh] (zielony).
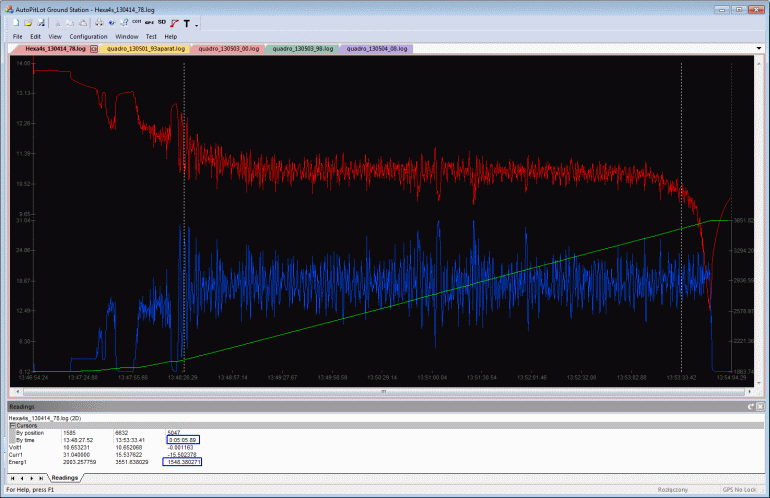
Wykres zużytej energii (zielony, skala po prawej stronie) nie zaczyna się od zera, bo zapomniałem wyzerować wskazania po poprzednim locie. W prezentowanym locie zostało zużyte 3651-1863 = 1788 mAh.
Aby policzyć średni prąd korzystam z kursorów, są to białe, przerywane, pionowe linie na wykresie. Ustawiam jest na ciągłym fragmencie stabilnego lotu. Pod wykresem pokazane są wartości zaznaczone przez kursory, oraz różnica wskazań.
Wartość zużytej energii obliczę jako ilość zużytej energii przez czas lotu.
W zaznaczonym fragmencie zużyte zostało 1548,38 mAh w czasie 5:05.89 minut. Daje to średni pobór prądu 18,222A
- Szczegóły
- Autor: Piotr Laskowski
Zespół testerów razem z użytkownikami codziennie dostarczają nowe pomysły na funkcjonalność naszego Systemu FPV składającego się obecnie z OSD i Autopilota. Mam przyjemność opublikować nową wersję oprogramowania 2.09 zawierającą wiele nowej funkcjonalności oraz poprawki dostrzeżonych błędów. Pełen opis zmian wnoszonych przez tą wersję znajduje się na stronie "Do pobrania" naszego Systemu FPV
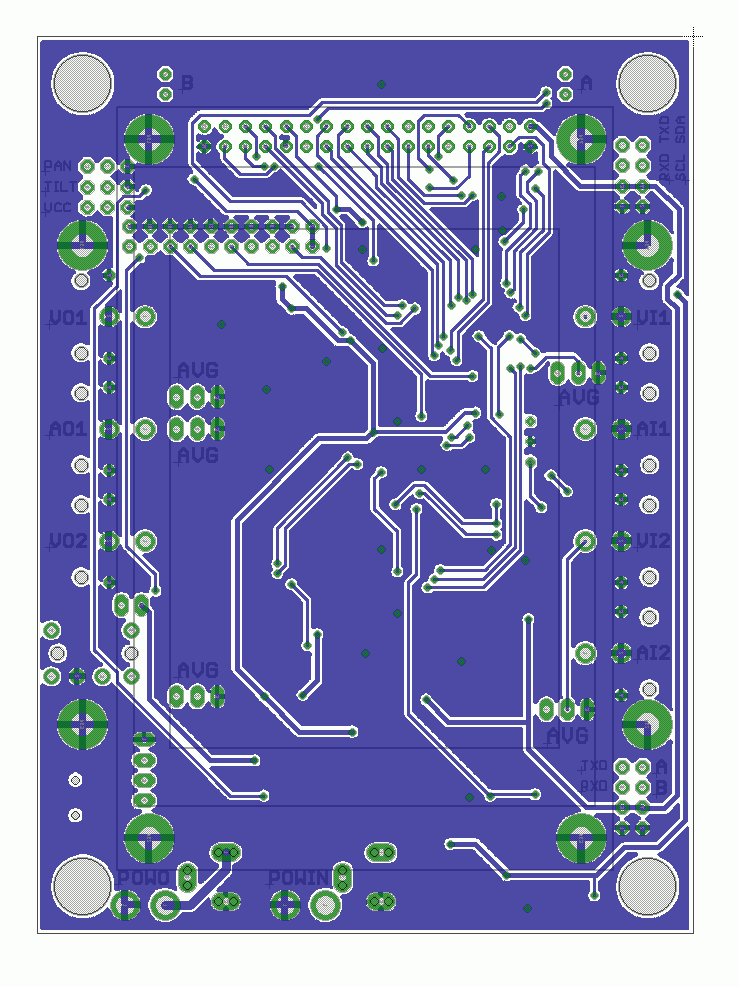
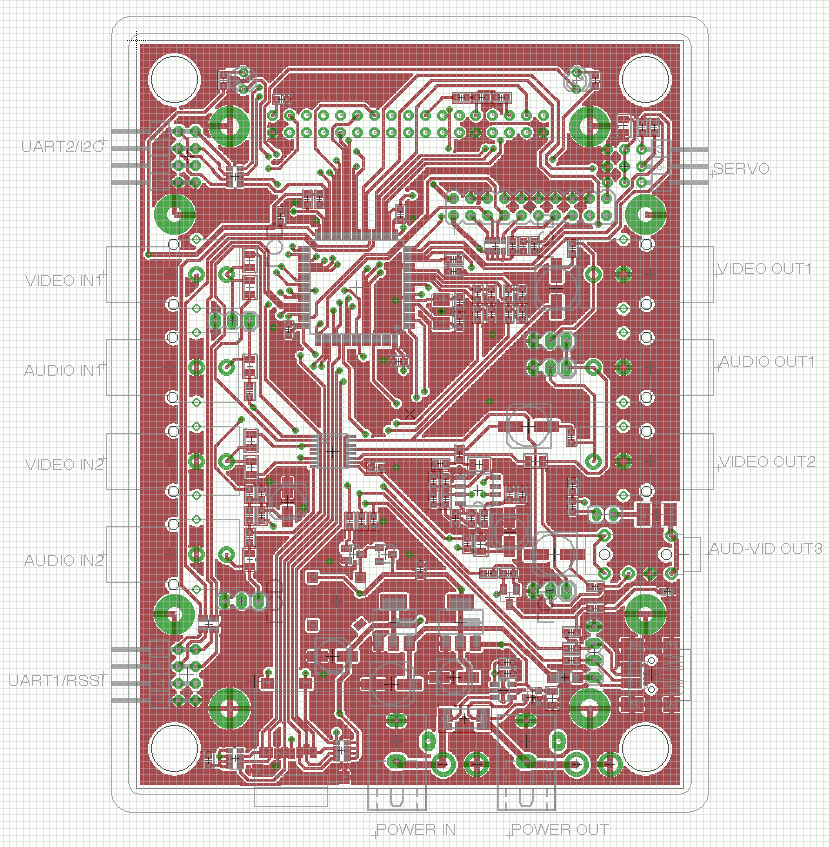
W ostatnich dniach skończyłem opracowanie płytki do testowej wersji Stacji naziemnej i wysłałem ją do produkcji. Ta wersja będzie wykonana tylko w 15 egzemplarzach wyłącznie do celów beta testów. Po zakończeniu testów i wyciągnięciu wniosków zostanie wykonana wersja produkcyjna i wtedy rozpoczniemy sprzedaż.
Obecnie płytka wygląda tak na obrazkach poniżej (kliknij na obrazku aby go powiększyć)
- Szczegóły
- Autor: Piotr Laskowski
Zrobiłem kolejny moduł zewnętrzny zawierający GPS i magnetometr. Tym razem na płytkę wstawiłem aż 3 różne magnetometry, po to aby być niezależnym od dostępności sprzętu i móc wykorzystywać moduł w różnych zewnętrznych projektach, tam gdzie ze względu na zakłócenia magnetyczne wymagany jest zewnętrzny montaż magnetometru. Oczywiście na płytce będzie montowany tylko jeden z trzech układów. Teraz zostały zamontowane wszystkie 3 wyłącznie w celu przeprowadzenia testu porównawczego.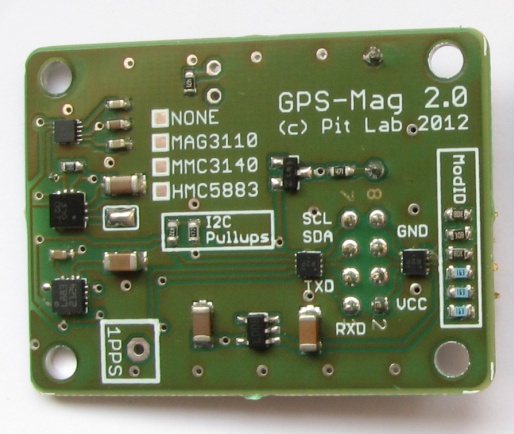
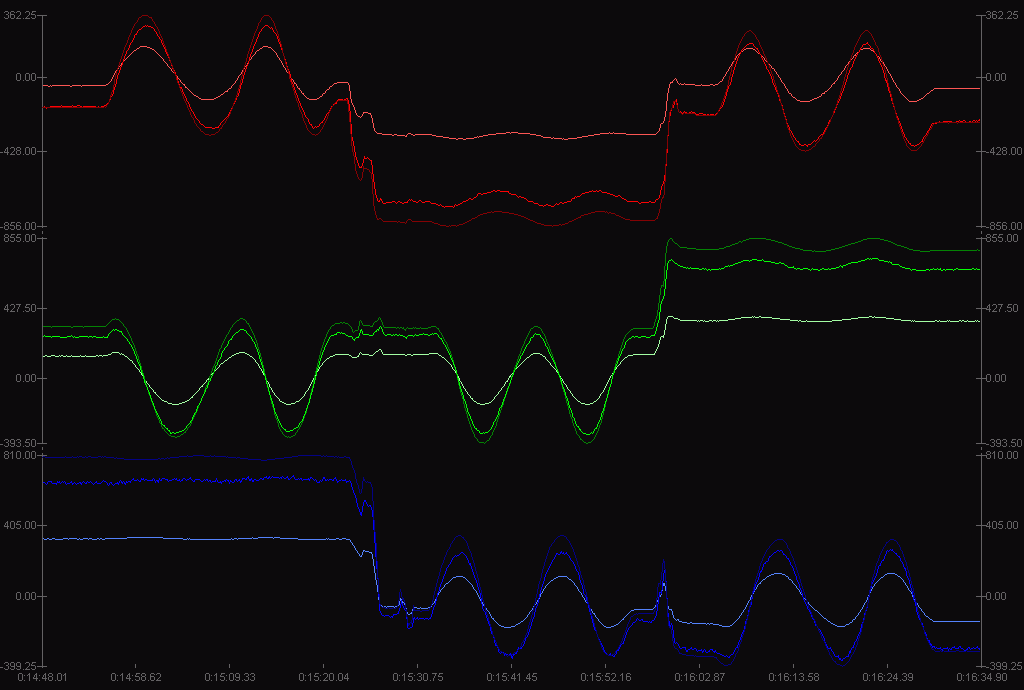
Na module znalazły się: MMC3140 produkcji Memsic, MAG3110 produkcji Freescale oraz HMC5883 produkcji Honywell. Wszystkie układy mają wbudowany przetwornik analogowo-cyfrowy i interfejs I2C. Aby móc je porównać wszystkie pracują w trybie wyzwalania jednego pomiaru bez uśredniania pomiarów. Układy przed porównaniem zostały skalibrowane. Kalibracja polegała na znalezieniu minimów i maksimów wskazań we wszystkich osiach, dobranie wzmocnienia, tak aby wszystkie osie miały taką samą rozpiętość wskazań a następnie przesunięcie zakresów danych, tak aby były symetryczne względem zera. Wystąpienie minimów i maksimów jest sygnalizowane przez komputer pokładowy AutoPitLot w sposób akustyczny, dzięki temu wiadomo kiedy kalibracja jest już zakończona.
Wykres poniżej przedstawia dane pomiarowe zdjęte dla 2 obrotów modułu we wszystkich 3 osiach: czerwone wykresy to osie X, zielone to Y i niebieskie to Z. Najjaśniejsze kolory to układ MMC3140, średnie to MAG3110 a ciemne to HMC5883. Kliknij na obrazek aby powiększyć.
- Szczegóły
- Autor: Piotr Laskowski
Dawno, dawno temu, był sobie chłopiec, który pomimo trzydziestki+ na karku zaczynał swoją przygodę z modelarstwem. Gdy już pierwszy model pochłonął butlę żywicy i domagał się przejścia na emeryturę, Mikołaj na gwiazdkę przyniósł mu prawdziwy szybowiec RC. Piękny! Z błyszczącym laminatowym kadłubem, fornirowymi skrzydłami. Szybowiec wymagał jeszcze sporo pracy: montażu serw i haka do holu, lakierowania skrzydeł, wyważania. Gdy już został wykończony i można było wyjść na łąkę, odwdzięczył się rewelacyjną doskonałością dając mnóstwo frajdy.
W tym czasie nie było jeszcze małych i wydajnych silników 3-fazowych ani baterii polimerowych a pojemność kadłuba i ograniczone umiejętności manualne nie pozwalały na przerobienie szybowca na elektroszybowiec. Zostawał gumowy hol, który pozwalał wywindować szybowiec na dosyć ograniczoną wysokość. Pojawiło się pytanie: na jaką i jak strzelać z gumy aby wyciągnąć go wyżej?
W tym czasie udało się otrzeć o niemalże magiczną, niewidzialną siłę ciągnącą model do góry - o termikę. Ze wszystkimi niewidzialnymi rzeczami jest problem, bo ciężko jest używać czegoś czego się nie widzi. Prąd też jest niewidzialny, ale mając miernik można zmierzyć jago napięcie i natężenie. Mając lepsze narzędzie - oscyloskop można nawet obejrzeć jego zmianę w czasie, uchwycić na ekranie bardzo krótką chwilę zmiany. Podobnie fale radiowe, mając odbiornik można je usłyszeć, mając lepsze narzędzie - analizator widma można zobaczyć na ekranie moc, częstotliwość, szerokość nadawania. Bez narzędzi te zjawiska są jak magia.
Podobnie jest z noszeniem. Można przekonać się o tym że istnieje, tak jak językiem można sprawdzić czy pakiet jest naładowany, ale żeby znaleźć noszenie, ocenić je i utrzymać potrzebne jest narzędzie albo wiele lat doświadczenia.
- Szczegóły
- Autor: Piotr Laskowski
Jeden z niewielu weekendów spędzonych w domu dał szansę na zarejestrowanie lotu kopterów. Zwykle latam sam na trochę większym placu, ale z okazji weekendu było tam za dużo ludzi, więc wybraliśmy się z synem na puste boisko szkolne.
W pierwszej kolejności lataliśmy Hexakopterem:
Następnie lataliśmy Quadrokopterem
Podkategorie
Komputer pokładowy Liczba artykułów: 19
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 8
Nowinki związane z wariometrem AkyAssistant
System FPV Liczba artykułów: 19
Firma Liczba artykułów: 24
Dedalus Liczba artykułów: 1
Hermes Liczba artykułów: 2
Artykuły APL3 Liczba artykułów: 27
Zbiór artykułów dotyczących trzeciej wersji komputera pokładowego AutoPitLot nazywanego dalej APL3