
Newsy
Nowinki dotyczące różnych zagadnień dotyczących działalności i użycia projektów Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
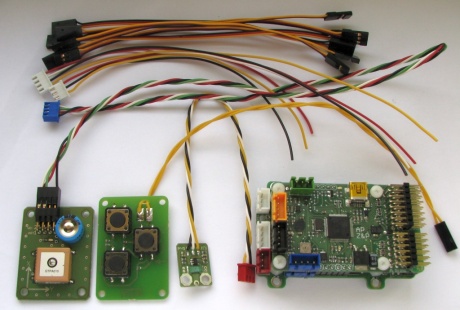
W PitLab.Sklepie są już dostępne kompletne zestawy zawierające OSD, Autopilota oraz OSD i Autopilota razem. Wprowadziłem je po czasie umożliwiającym rozpoznanie potrzeb pierwszych użytkowników. W dalszym ciągu można samemu skomponować zamówienie z elementów składowych, wtedy zestawy pełnią rolę przykładów kompletacji.
Pełny komplet (pełny na obecną chwilę, bo docelowo będzie zawierał jeszcze sterownik anteny śledzącej) składa się z kanapki OSD i AP połączonych poliamidowymi kołkami dystansowymi, czujnik prądu 50A, klawiaturę do nawigacji po menu OSD, moduł odbiornika GPS, kable do kamery, do nadajnika AV, do GPS oraz 7 kabli do odbiornika RC.
- Szczegóły
- Autor: Piotr Laskowski
W ostatnim czasie w sklepie pojawiła się rurka Pitota do pomiaru prędkości względem powietrza
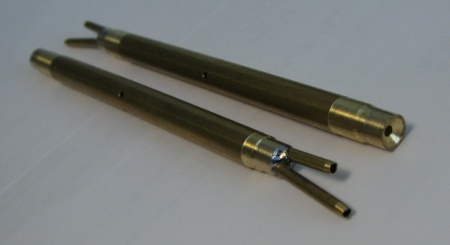
W następnych kilku tygodniach pojawi się moduł różnicowego czujnika ciśnienia współpracującego z sondą.
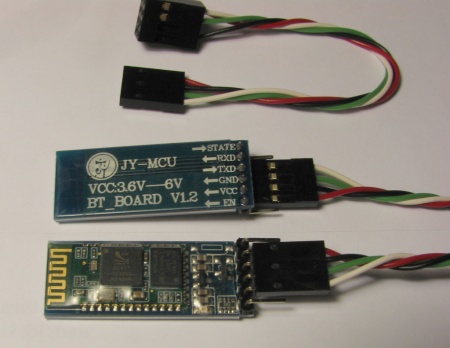
Pojawił się też moduł Bluetooth przeznaczony do komunikacji bezprzewodowej z komputerem AutoPitLot
Dodałem też dział układów scalonych w którym oferuję nadwyżki produkcyjne. Kilka elementów np, magnetometry są unikalne i trudne do kupienia gdzie indziej. Wyprzedaję też w okazyjnych cenach układy jakie zostały mi po wcześniejszych wersjach urządzeń, seriach testowych itp. Szkoda trzymać ich w szufladzie a być może komuś jeszcze się przydadzą
- Szczegóły
- Autor: Piotr Laskowski
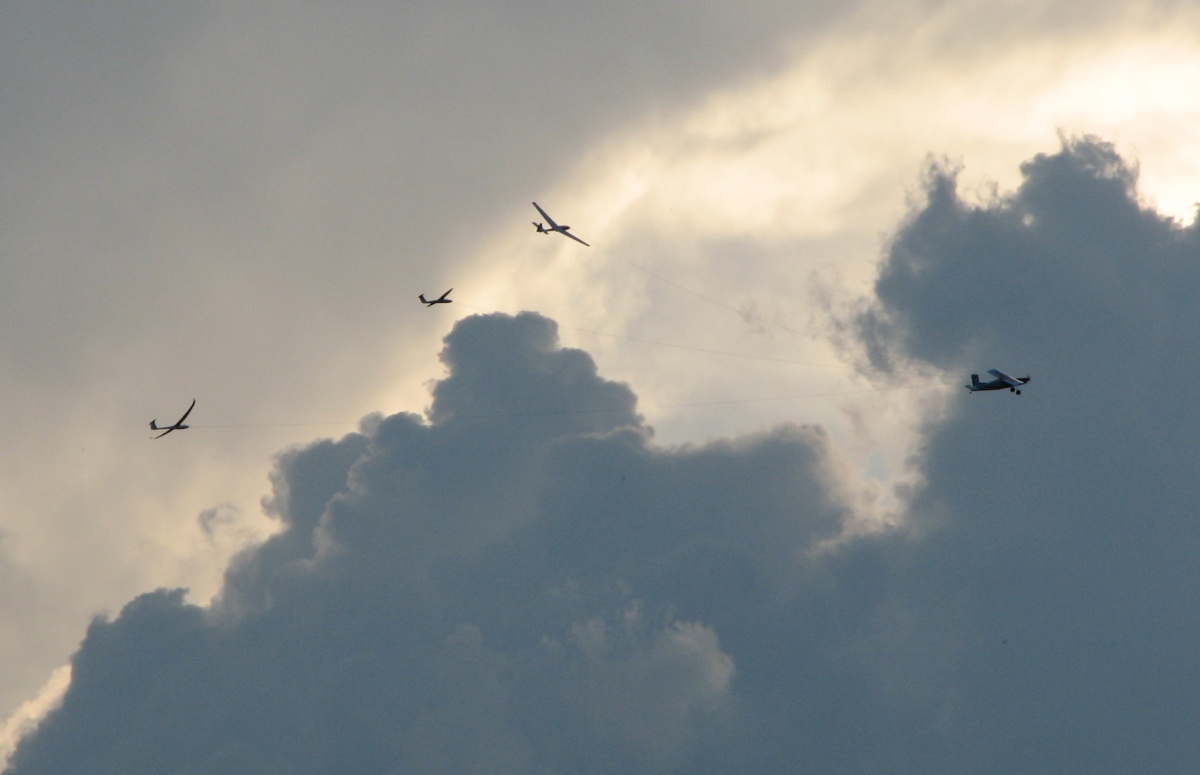
Wróciłem z XII Międzynarodowego Pikniku Modelarskiego na górze Żar w Międzybrodziu Żywieckim. Jest to od lat największa impreza szybowcowa w kraju.

- Szczegóły
- Autor: Piotr Laskowski
Wystartowaliśmy z testami beta modułu autopilota przeznaczonego dla OSD. Autopilot (AP) wzbogaca OSD o sztuczny horyzont, kurs magnetyczny, wysokość barometryczną i wariometr. Dodatkowo stabilizuje samolot, daje możliwość automatycznego powrotu do bazy przy zaniku sterowania RC oraz lot po waypointach. Podstawowa konfiguracja AP jest z poziomu OSD. Rzeczy takie jak kalibracja czy zmiana firmware wykonuje się przy użyciu aplikacji PC, do której podłączamy się przez złącze USB.
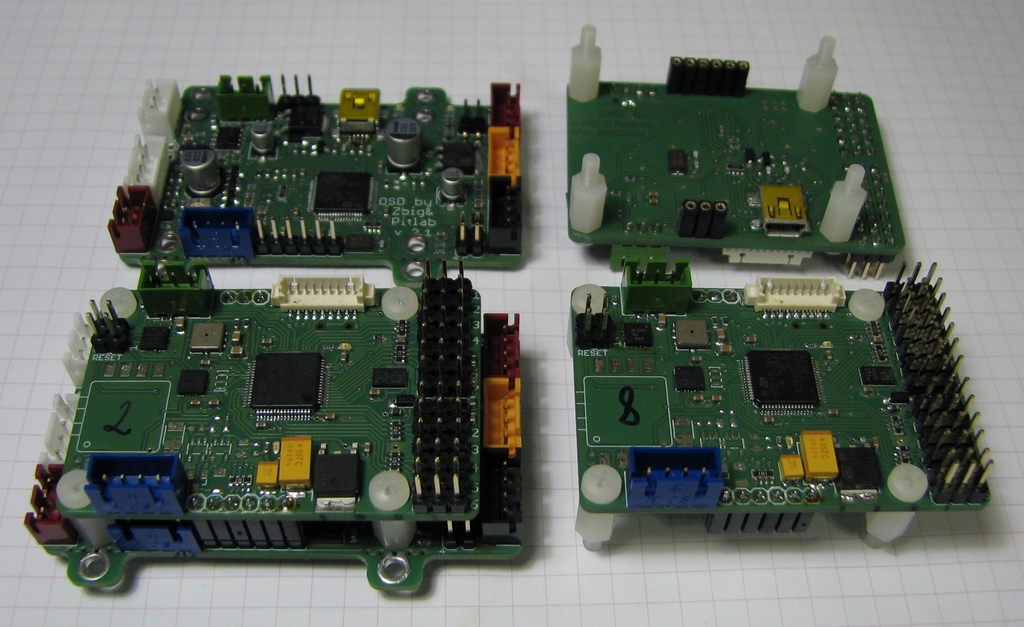
Moduł AP montuje się na OSD przy pomocy 2 złącz szpilkowych i 4 poliamidowych kołków. Płytka AP zakrywa złącza GPS i UARTA w OSD. Złącze GPS na płytce AP jest wewnętrznie połączone ze złączem GPS w OSD aby urządzenia współdzieliły odbiornik między siebie.
Zasilany jest z napięcia 5V dla serw. Odczytuje kanały z 7 wejść podłączonych do odbiornika i steruje 5 kanałami (kanał 6 jest zapasowy, służy do zasilania).
- Szczegóły
- Autor: Piotr Laskowski

Zapraszamy do odwiedzenia naszego stoiska na wystawie

- Szczegóły
- Autor: Piotr Laskowski
Zaczynając zabawę z wielowirnikowcami naczytałem się na forach ile to ludzie nałamali śmigieł, napsuli silników itd, więc robiąc zakupy wziąłem 6 kompletów napędu do swojego quadrokoptera. Póki co po kilku godzinach w powietrzu tej eksperymentalnej konstrukcji, oryginalnie zamocowany napęd trzyma się nieźle. Do tej pory wymieniłem tylko 3 śmigła, dwa komplety nóżek i jedno ramię.
Jedzie teraz do mnie komplet regulatorów fast PWM przeznaczonych do eksperymentów, wiec pomyślałem sobie że z nadmiarowego napędu zrobię stanowisko testowe - zawsze to wygodniej trzymać na biurku jedno ramię niż całego koptera.
Do nowego roku latałem ze śmigłami zamocowanymi na propsaverach - było OK. Słysząc zewsząd narzekania na drgania nie doświadczałem tego u siebie. Trochę drgało na niskich obrotach, ale dotychczas nie zauważyłem wpływu tych drgań na proces sterowania ani destrukcyjnego wpływu na łożyska w silniku.
Ponieważ gumki w propsaverach są bardzo lichej jakości, po noworocznych lotach i dniu stania w cieple pękły 3 z 4 ostatnich. Chcąc nie chcąc założyłem piasty ale jeszcze nie uruchamiałem koptera w takiej konfiguracji.
Na stanowisku testowym też założyłem śmigło na piastę i dopiero zrozumiałem co to znaczy drgania. Na bardzo wolnych obrotach wszystko wydaje się idealnie centryczne i wyważone, ale przy trochę wyższych, końcówka piasty zaczyna tańczyć +-5mm i muszę z całej siły trzymać belkę ramienia aby nie wyrwała się z ręki. Zupełna porażka. Śmigło jest akceptowalnie wyważone a mimo to umieszczenie go na 15 mm ramieniu (odległość od korpusu silnika do spodu śmigła) powoduje takie wibracje.
Podkategorie
Komputer pokładowy Liczba artykułów: 19
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 8
Nowinki związane z wariometrem AkyAssistant
System FPV Liczba artykułów: 19
Firma Liczba artykułów: 24
Dedalus Liczba artykułów: 1
Hermes Liczba artykułów: 2
Artykuły APL3 Liczba artykułów: 27
Zbiór artykułów dotyczących trzeciej wersji komputera pokładowego AutoPitLot nazywanego dalej APL3