
Newsy
Nowinki dotyczące różnych zagadnień dotyczących działalności i użycia projektów Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Utrzymanie w równowadze niestabilnej platformy jaką jest quadrokopter wymaga dwóch podstawowych rzeczy: dobrej jednostki inercyjnej, która jest źródłem informacji o położeniu w przestrzeni, oraz zestawu regulatorów sterujących mechanizmami wykonawczymi (tu czterema silnikami) tak aby utrzymać ją możliwie jak najbliżej zadanych wartości kątów orientacji.
Na obecnym etapie rozwoju, quadrokopter stabilizowany jest kaskadą regulatorów PID. Każdy z 3 kątów oraz wysokość ma swoje dwa regulatory połączone kaskadowo.
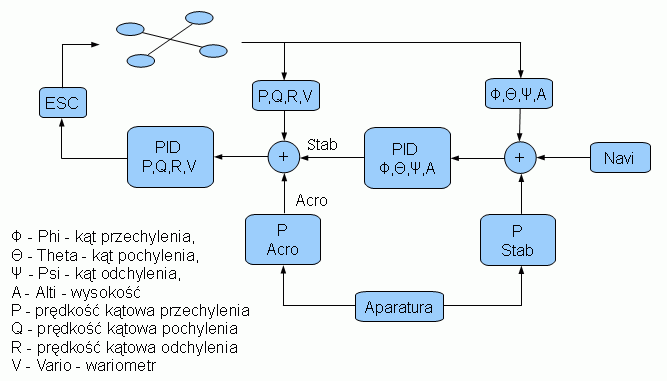
Pierwszy regulator sterujący bezpośrednio regulatorem prędkości obrotowej silnika (ESC) stabilizuje pierwsza pochodną regulowanego parametru, czyli prędkością kątową pochylania, przechylania i odchylania a w przypadku wysokości prędkością pionową. Wartościami odniesienia są tutaj prędkości kątowe z żyroskopów, oraz wariometr. Do latania ręcznego w zasadzie tyle wystarczy. Tak właśnie działają najprostsze sterowniki lotu (FC - Flight Controller). Zadaniem pilota jest ręczne stabilizowanie platformy. Chcąc zawisnąć poziomo, musi utrzymać wszystkie regulatory w zerze. Taki tryb pracy umożliwia, przynajmniej teoretycznie latanie pod dowolnymi kątami, nawet do góry nogami, dlatego nazywany jest trybem akrobacyjnym (Acro).
Chcąc móc skupić się na wykonywaniu konkretnego celu a nie samym locie potrzeba czegoś więcej. Do tego służy drugi kontroler w kaskadzie, który stabilizuje kąty pochylenia, przechylenia i odchylenia, oraz wysokość. Punktem odniesienia tutaj są kąty z jednostki inercyjnej + wartość zadana wprowadzona drążkami aparatury przez pilota. Dobrze nastrojony regulator powinien móc utrzymać platformę pod zadanym kątem i na zadanej wysokości. Taki tryb nazywa się stabilnym i zwykle ma ograniczone możliwości ręcznego wytrącania platformy z równowagi. Puszczenie drążków aparatury przynajmniej teoretycznie powinno skutkować zawiśnięciem w jednym miejscu (w praktyce bywa różnie).
- Szczegóły
- Autor: Piotr Laskowski
Oprogramowanie komputera pokładowego AutoPitLot powoli, ale systematycznie rozwija się. Aktualnie jest na etapie samodzielnej stabilizacji platformy. Pozwala to na wykonanie pierwszych lotów quadrokopterem jako obiektem latającym o zerowej stabilności. W tej chwili stabilizowane są cztery parametry: przechylenie i pochylenie mają stabilizowany kąt, odchylenie stabilizowaną prędkość kątową a wysokość ma stabilizowaną wariometrem prędkość pionową. Tak wygląda lot quadrokoptera:
- Szczegóły
- Autor: Piotr Laskowski
W poprzednim artykule porównywałem czujniki ciśnienia, teraz pora na żyroskop i akcelerometr. Są to czujniki zapewniające stabilność naszej platformie i od ich parametrów zależy to, czy w każdych warunkach temperaturowych będzie ona utrzymywała właściwe kąty orientacji w przestrzeni. Zbadane zostaną żyroskopy IDG-500, ISZ-500, ITG-3200, ADXRS613 oraz akcelerometry MMA7341 i LIS302DLH.
- Szczegóły
- Autor: Piotr Laskowski
W komputerze pokładowym AutoPitLot mam możliwość włożenia jednocześnie 3 różnych modułów. Daje to szansę przetestowania w tych samych warunkach kilku różnych czujników i porównania ich parametrów. Niedawno zrobiłem eksperymentalny moduł cyfrowy All-In-One zawierający sporą grupę czujników z interfejsem I2C i mogę porównać czujniki cyfrowe z analogowymi podpiętymi do 16-bitowego przetwornika A/C.
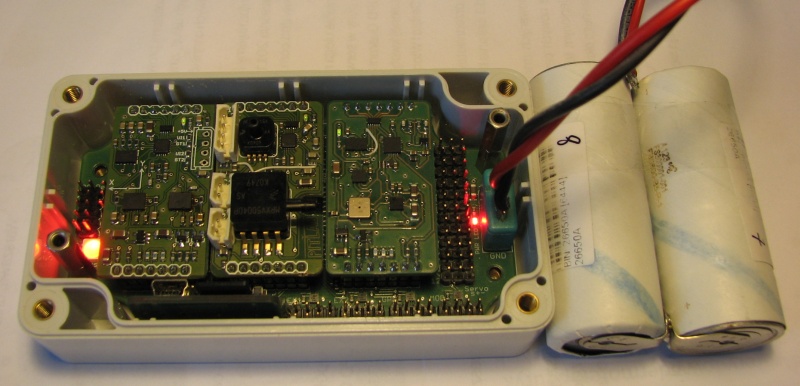
Na początek weźmy czujniki ciśnienia. Mam dostępne: analogowy MPXH6115 oraz cyfrowe: BMP085, HP03SA MS5803 i MPL3115. Ponieważ czujniki BMP085 i HP03S mają ten sam adres na magistrali I2C: 0xEE więc bez większych komplikacji nie mogę ich używać jednocześnie. Będę wiec porównywał je parami z analogowym MPX6115. Żeby nie komplikować zbyt bardzo algorytmów finalnie powstały 3 wersje modułu All-In-One z różnymi zestawami czujników. Za wyjątkiem MPL3115, który został zamontowany metodą na pająka, wszystkie czujniki mają swoje miejsce na płytce.
- Szczegóły
- Autor: Piotr Laskowski
Chyba jako jeden z ostatnich wśród swoich kolegów dołączam do grona kopterowców. Nie dlatego aby kierowała mną chęć polatania sobie, broń Boże - nie robię tego dla przyjemności, po prosto potrzebowałem czegoś mobilizującego do dalszej pracy.
W tym celu od kolegi Jakuba z quadframe nabyłem po bardzo promocyjnej cenie "Middle size QUADcopter frame". Towarzysze z ChRL zasilili mnie sześcioma regulatorami Turningy Plush 18A, sześcioma silnikami RCtimer BL-2830/14 750kv, garścią propsaverów i 12 kompletami śmigieł prawych i lewych.
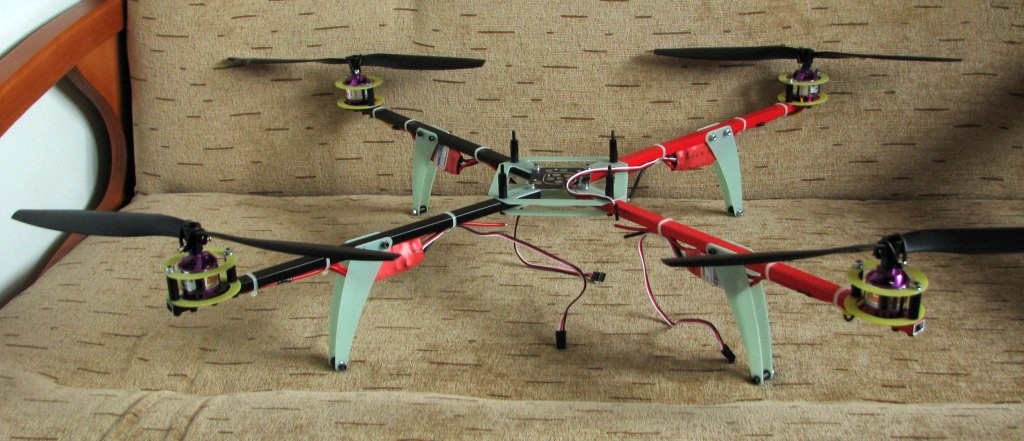 Korzystając z wolnej chwili skompletowałem całość doprowadzając swojego pierwszego UAV do etapu jak na zdjęciu. Jeszcze nie jest skończona instalacja elektryczna, nie jest zainstalowany komputer pokładowy ani bateria zasilająca, ale jest już kompletny i działający zespół napędowy.
- Szczegóły
- Autor: Piotr Laskowski
Mam już kolejne klocki do projektu komputera pokładowego: działającą kalibrację off-line, czyli taką odbywającą się autonomicznie bez udziału PC. Na razie tylko polecenia start i stop są przesyłane z komputera, ale w miarę rozbudowy interfejsu użytkownika zostanie to zastąpione instrukcjami przesyłanymi przez drążki aparatury. Mam też jednoczesny pomiar dwu magnetometrów na obu magistralach I2C oraz pomiar szumu obu magnetometrów.
Pomiar szumów opisywałem tutaj sporo wcześniej - jest to pierwiastek z sumy kwadratów różnic kolejnych pomiarów. Im większa zmienność sygnału tym większa wartość tego wyrażenia. Jednostką szumu jest jednostka pomiarowa, czyli w przypadku magnetometru 1/512 kroków pełnej skali wskazań pomnożona przez wzmocnienie na danym kanale (bliski 1).
Podkategorie
Komputer pokładowy Liczba artykułów: 19
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 8
Nowinki związane z wariometrem AkyAssistant
System FPV Liczba artykułów: 19
Firma Liczba artykułów: 24
Dedalus Liczba artykułów: 1
Hermes Liczba artykułów: 2
Artykuły APL3 Liczba artykułów: 27
Zbiór artykułów dotyczących trzeciej wersji komputera pokładowego AutoPitLot nazywanego dalej APL3