
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Szanujemy prywatność naszych użytkowników i chcemy, aby korzystając z naszych witryn czuli się bezpiecznie. Poniżej przedstawiamy naszą Politykę prywatności odnoszącą się do tzw. plików Cookies.
Czym są pliki cookies - ciasteczka
Ciasteczka to niewielkie pliki tekstowe wysyłane przez serwer i zapisywane na urządzeniu, na którym przeglądane są strony internetowe. Pozwalają one zapamiętać informacje przesyłane pomiędzy stroną WWW a przeglądarką. Dzięki nim możliwe jest zapamiętywanie danych formularzy i ustawień stron, zapamiętywanie wybranej wersji językowej czy robienie zakupów w sklepie internetowym. Odpowiednio skonfigurowane ciasteczka są bezpieczne i pozwalają na odczyt informacji tylko przez serwer, który je utworzył.
Z jakich ciasteczek korzysta nasz serwis?
W ramach serwisu możliwe jest wykorzystywanie trzech rodzajów ciasteczek:
Ciasteczka sesji (cookies tymczasowe) to pliki generowane podczas przeglądania stron serwisu, przechowywane do momentu zakończenia sesji przeglądarki. Bez nich niektóre aplikacje lub funkcjonalności mogą nie działać poprawnie.
Ciasteczka trwałe podczas odwiedzin strony zostają zapisane na urządzeniu, dzięki czemu przy kolejnej wizycie użytkownik może zostać rozpoznany, a jego preferencje zapamiętane. Przechowują takie informacje jak rozmiar czcionki, fakt dodania artykułu, dokonanie zakupu w naszym sklepie.
Ciasteczka podmiotów zewnętrznych takich jak Google, umożliwiają zliczanie ruchu użytkowników na stronie oraz personalizowanie treści (np. reklamowych) pochodzących ze źródeł zewnętrznych.
Jak modyfikować ustawienia ciasteczek
- w przeglądarce Opera
- W przegladarce Firefox
- w przeglądarce Chrome
- w przeglądarce Internet Explorer
- w przeglądarce Safarii
Jeśli korzystasz z urządzenia przenośnego (telefon, smartfon, tablet), zapoznaj się z opcjami dotyczącymi ochrony prywatności w dokumentacji na stronie internetowej producenta Twojego urządzeń
- Szczegóły
- Autor: Piotr Laskowski
Dokumentacja wersja 4.x
Oprogramowanie w wersji 4.01e
Poprawki współpracy z systemami video HD/MSP Displayport:
- Poprawka odmalowywania menu OSD przy słabym / zanikającym sygnale video
- Poprawka wyświetlania monitora kanałów (malowanie nazwy i wartości kanału)
- Dodany identyfikator FC dla protokołu MSP Displayport "PITL" lub "BTFL" dla compatibility mode oraz dla OpenIPC/Ruby
- Poprawki nieprawidłowych ikon dla waypointów
- Poprawka czytelności RSSI puste miejsca z prawej strony pasków sygnału są wypełniane "_" a nie spacją
Oprogramowanie w wersji 4.01
UWAGA: Oprogramowanie autopilota obsługuje tryb HD tylko przy współpracy z oprogramowaniem Walksnail Avatar od wersji firmware 36.42.04, oraz z DJI2 z ostatnia wersją oprogramowania wtf.fpv.
-
Dodana opcja wysyłania tylko wybranych komunikatów mavlink (konfiguracja w FPV_managerze).
-
Dodana opcja skalowania zakresu wyjść Aux3 oraz Aux4 do 200%, max 500us-2500us (konfiguracja w FPV_manager).
-
Dodane opcja wyboru które komunikaty mavlink mają być wysyłane, konfiguracja w FPV_manager na stronie Autopilot/Settings.
-
Dodana obsługa protokołu CRSF - sterowanie RC (na wejściu A1) oraz telemetria (wyjście na pinie A2). Wyboru dokonuje się w FPV_managerze w zakładce Radio.
-
Dodana obsługa wielu języków w interfejsie FPV_managera. Obecnie FPV_manager obsługuje 3 języki:
-Angielski
-Polski
-Francuski - Zmienione czcionki oraz ikony OSD dla trybu HD, dodany czerwony kolor napisów dla alarmów.
-
Dodana obsługa narodowych czcionek w OSD w trybie HD,
-
Nowa opcja pola compass w kratorze układów ekranu: [x] direction to base, która powoduje wyświetlanie strzałki kierunku do bazy poniżej linii "S-W-N-E".
-
Uaktywniona opcja pokazywania linii kierunku do bazy zamiast ikony domku w polu centralnym (radarze).
UWAGA: Katalog \userfont wraz z całą zawartością musi byc skopiowany i przechowywany na karcie SD umieszczonej w odbiorniku lub goglach Avatar-a. Nalezy zwracac uwagę, aby nie skasowac tego katalogu podczas kopiowania plików z karty SD. Bez tego katalogu i plików w nim zawartych Avatar nie bedzie prawidłowo wyswietlać nakładki OSD (jest to właściwość systemu Avatar a nie samego autopilota). Zalecam przygotowanie i przechowywaniew dodatkowej (awaryjnej) karty SD z tymi katalogami na wypadek awarii lub przypadkowego skasowania tego katalogu na "głównej" karcie SD.
- Download
Oprogramowanie w wersji 4.00d
- Dodana opcja wysyłania tylko wybranych komunikatów mavlink (konfiguracja w FPV_managerze).
- Dodana opcja skalowania zakresu wyjść Aux3 oraz Aux4 do 200%, max 500us-2500us (konfiguracja w FPV_manager).
- Download
- Dodana obsługa wielu języków interfejsu. Obecnie FPV_manager obsługuje 3 jezyki:
-Angielski
-Polski
-Francuski - Dodane opcja wyboru które komunikaty mavlink mają być wysyłane, konfiguracja na stronie Autopilot/Settings.
- Dodane opcja skalowania zakresu PWM dla wyjść Aux3 oraz Aux4, konfiguracja na stronie Autopilot/Radio.
Oprogramowanie w wersji 4.00c
- Dodany opis integracji z systemami video HD
- Download
Oprogramowanie w wersji 4.00b
- Wersja początkowa
- Download
Dokumentacja wersja 2.x
Oprogramowanie w wersji 2.71g
- Dodana obsługa telemetrii w formacie FrSky S.Port (np. z eLeReS)
- Dodana opcja generowania dźwięku variometru na bazie danych telemetrycznych
- Download
Oprogramowanie w wersji 2.71e
- Obsługa protokołu MSP na złączu UART1 - współpraca z goglami DJI FPV System (HD)
- Usunięta podwojona pozycja menu „limit gazu” dla wybranego trybu gazu dynamicznego
- Poprawka dokładności kalibracji RSSI
- Rozszerzenie zakresu prędkości airspeed do 150km/h
- Download
- Rozszerzenie zakresu prędkości airspeed do 150km/h
- Poprawki w procedurze restartu zasilania sensorów, eliminująca pojawiający się czasami błąd E:G podczas włączania najpierw zasilania OSD a dopiero potem autopilota.
- Download
- Poprawka przełączania źródła telemetrii osd/msvlink (przytrzymanie przycisku powodowało ciągłą zmianę wyboru)
- Dodane ustawianie minimalnej wartości HDOP dla zapisania pozycji bazy, na stronie telemetrii GPS->HDOP/VDOP (do tej pory HDOP był ustawiony na stałe na wartość 2.0)
- Download
- bez zmian
- Download
Oprogramowanie w wersji 2.71d
- Rozszerzony zakres długości scieżki podejścia do 2000m
- Pokazywanie wartości prądu jest zawsze, od 0.0A (a nie jak poprzednio powyżej 0.1A)
- Pokazywanie mAh zawsze od 0mAh (a nie jak poprzednio powyżej 200mAh)
- BUG: followLine za wcześnie się kończyła (gdy phantom osiągnał punkt końcowy, a nie model), co powodowało nurkowanie na ~200m przed punktem końcowym
- Włączenie Route w trybie MANUAL powodowalo pokazanie odległosci 99999m
- Zamiana symbolu "(*)" na "Circ" dla jednoznaczności identyfikacji trybu pracy "krążenie nad punktem"
- Zmiana sposobu zmiany parametru FC->Easy tune->RC Feel na zakres 0-100%
- Zmiana zakresu "stall speed" na 20..70km/h
- Zmiana zakresu parametru "throttle limit" na 45%...100% z krokiem 5%
- Dodany nowy tryb AUTO utrzymywanie prędkości "Airspeed" (wymaga czujnika prędkości względem wiatru):
- - Dodane menu Autopilot->Auto->throttle mode->Keep airspeed (z wyborem km/h)
- - w tym trybie AP używa gazu do utrzymania wymaganej prędkosci względem wiatru, oraz steru wysokości do utrzymania zadanej wysokości
- - Prędkość modelu względem wiatru może być zwiększona, w przypadku lot pod wiatr, gdy prędkość modelu względem ziemi spada poniżej zadanej wartości minimalnej.
- Usunięty błąd przypadkowej chwilowej zmiany temperatury zewnętrznej .
- Download
- Dodany nowy tryb AUTO utrzymywania prędkości "Airspeed" - wymaga czujnika prędkości względem wiatru
- Download
- bez zmian
- Download
- bez zmian
- Download
Oprogramowanie w wersji 2.71b
- Download
- W telemetrii dodany komunikat mavlink ATTITUDE,
- Dodany up/down counter dla User AI2: value = scale*pulse_count + offset
- Download
- Zdjęta blokada wyjść PPM po włączeniu zasilania, gdy gaz nie jest na zero
- Download
- bez zmian
- Download
- Dodana Obsługa formuły up/down counter dla OSD
Oprogramowanie w wersji 2.71a
- Download
- Poprawiono wyświetlanie map
Oprogramowanie w wersji 2.71
Oprogramowanie w wersji 2.70
Oprogramowanie w wersji 2.60d
-> Download
- Poprawiono .
Oprogramowanie w wersji 2.60c
-> Download
- Czujnik Pitlab airspeed nie był odczytywany bez podłączonej kamery.
-> Download
- Poprawiono utrzymanie wysokości minimalnej dla pierwszego waypointa.
-> Download
-> Download
- Nowe pole w edytorze layoutów "[x]mAh below 10Ah" opcjonalnie pokazuje zużytą energię w mAh (do 9999)
Oprogramowanie w wersji 2.60b
- Poprawka usuwająca błąd utraty kontroli w sytuacji zapisu trymowania w trybie AUTO dla samolotów z usterzeniem Rudlickiego.
- Poprawka usuwająca błąd utraty kontroli w sytuacji zapisu trymowania w trybie AUTO dla samolotów z usterzeniem Rudlickiego.
- Poprawka usuwająca błąd utraty kontroli w sytuacji zapisu trymowania w trybie AUTO dla samolotów z usterzeniem Rudlickiego.
Oprogramowanie w wersji 2.60a
Oprogramowanie w wersji 2.60
Pobierz szczegółowy opis nowej funkcjonalności w języku angielskim
- Dodano zerowanie prędkości względem powietrza podczas ręcznego zapisywania bazy. Uwaga: podczas zerowania rurka Pitota musi być zakryta aby wyeliminować wpływ wiejącego wiatru.
- Zakres kalibracji prędkości względem powietrza rozszerzono do +32%
- Dodano kompensację od temperatury i ciśnienia różnicowego czujnika ciśnienia do pomiaru prędkości.
- Dodano statystyki lotu w jednostkach imperialnych.
- Jeżeli w trakcie lotu zostaną stwierdzone zaniki sygnału RC (OSD pokaże –RC) i w okolicy jest lotnisko wybrane do automatycznego lądowania, po 5 minutach system wybiera układ ekranu z ILS i rozpoczyna procedurę automatycznego lądowania.
- Dodana opcja wyłączania telemetrii w sygnale wideo. Wtedy wartość identyfikatora telemetrii jest ustawiona na wartość FFFF, OSD pozostawi niezmieniony sygnał wideo w miejscach wygaszonych (poza obrazem) pozwalając innym systemom na nadpisanie ich własnego sygnału telemetrycznego.
- Dodano opcję [x]AMSL do układu ekranu dla pola wysokości (liczbowego). Gdy jest zaznaczone, będzie pokazywało wysokość powyżej poziomu morza (bazując na GPS), zamiast wysokości powyżej miejsca startu. Również ikona pola jest lekko zmieniona aby pokazać że ta nastawa jest aktywna.
- Dodano opcję dla centralnego pola horyzontu - wizualizację samolotu jak w rosyjskich myśliwcach oraz nową opcję dla punktu centralnego: ukryty (bez punktu) oraz małe kółko (*)
- Dodano pole liczbowe z odległością i wysokością do najbliższego samolotu z BuddyFlight. Konfiguracja jest w nowym polu "Buddy alt/dist", z opcją "[x] Move on radar" aby rozróżnić między pozycją nieruchomą a bliską na radarze. Uwaga. BuddyFlight używa wysokości względem punktu startowego, więc różnica wysokości jest poprawna tylko gdy oba samoloty startują z tej samej wysokości n.p.m..
- Poprawiono algorytmy stałego i dynamicznego gazu dla osiągnięcia lepszej kontroli wysokości. Dynamiczny gaz dostał dodatkową opcję w menu OSD (Autopilot->Throttle mode->Stall margin) dla zabezpieczenia przed przeciągnięciem polegającą na połączeniu sterowania gazem i opuszczania steru wysokości. Może być używany do samolotów z małym marginesem przeciągnięcia w locie bezsilnikowym.
- Dodano funkcję edycji promienia w trybie automatycznego krążenia (również krążenia w trybie górskim i krążenia nad punktem startowym podczas podchodzenia do automatycznego lądowania). Promień może być zmieniany w zakresie od 50 do 900m w kilku krokach przez odchylanie drążka kierunku.Aktualny i nowy promień krążenia będzie pokazany na ekranie OSD kiedy drążek zostanie odchylony. Uwaga. Płatowce typu delta wymagają właściwego mapowania steru kierunku w autopilocie (zmieniane w FPV Managerze).
- Automatyczne wyłączenie wizualizacji trasy w ostatniej fazie automatycznego lądowania (gdy samolot jest na ścieżce podejścia) aby pozbyć się z ekranu niekoniecznych rzeczy.
- Dodano funkcjonalność pozwalającą uniknąć przeciągnięcia w trybie AUTO w chwili gdy rozładowuje się pakiet napędowy. Wtedy automatycznie redukowana jest wartość miksera "Throttle->pitch", proporcjonalnie do prądu silnika, oraz zmniejsza podnoszenie steru wysokości przez AP gdy samolot szybuje ze zredukowaną mocą silnika. Uwaga. Funkcjonalność działa tylko gdy używany jest czujnik prądu.
- Added functionality to show diversity input RC channel. In RSSI field there is new checkbox named [x] diversity. It replaces antenna icon with [A] or [B] mark according to active diversity input.
- Dodano nową opcję "[x] Airplane location" do pola "Back to home". Pokazuje ona pozycję samolotu względem bazy jak na papierowych mapach (północ na górze, baza w środku). Pozycja samolotu jest zaznaczona strzałką pokazującą kierunek lotu (kurs).
- Dodano nową opcję w statystyce lotu: watogodziny na kilometr (Wh/km), która może zastąpić obecnie używana efektywność wyrażoną w milamperogodzinach na kilometr (mAh/km). Wartość informuje jak dużo energii jest zużywanej na pokonanie odcinka o długości 1km (mierzonej względem ziemi) lub jaka moc jest potrzebna na każdy 1 km/h. Statystyka umożliwia porównywanie samolotów z akumulatorami o różnym napięciu. Rodzaj statystyki wybiera się w FPV managerze -> Layout -> Flight Statistics.
- Dodano nową informację przesyłaną w telemetrii: stan sygnału RC sterującego trybami pracy OFF/STAB i sygnałami kontrolnymi w trybie AUTO. Pozwoli to na lepszą analizę zachowania się systemu. Dodano też statystyki kluczowych danych z GPS (długość, szerokość, kurs i prędkość), które pozwolą na analizę problemów z GPS.
- Usunięto nastawę częstotliwości odświeżania GPS wynoszącą 1Hz.
- Dodano nową opcję stabilizacji wysokości w trybie dynamicznego gazu: OSD menu->Autopilot->Throttle mode->Stabilization. Pozwala wybrać siłę stabilizacji odpowiednią do charakterystyki samolotu.
- Zmieniono wartość limitu odległości z 99999 metrów na 600 kilometrów.
- Poprawiono zły opis w polu pomocy dla lotu po waypointach
- Poprawiono tryb konfiguracji "Easy Setup" tak aby można go było włączać tylko z klawiatury. Nie jest dostępny z poziomu kanału RC.
- Ukryto menu "Course stabilization" dla płatowców w układzie delta, gdyż stabilizacja wymaga steru kierunku.
- Poprawiono obliczenia długości przelecianej trasy. Przeciątna wartość błędu o wartości -0,6% spowodowana zaokrągleniem, mogła w specyficznych przypadkach być prawie dwukrotnie mniejsza od maksymalnej odległości.
- W trybie utrzymania wysokości "Down if dist <" gdy maksymalna wysokość była ustawiona na "OFF" wtedy autopilot ustawiał wysokość przelotową na 100m. Po poprawce utrzymuje bieżącą wysokość jeżeli jest większa od 100m lub 100m gdy jest mniejsza.
- Gdy samolot krąży nad bazą w trybie powrotu do bazy (RTH) autopilot może zwiększyć wysokość gdy odleci od bazy na odległość ponad 200m.
- Jeżeli liczbowe pole wysokości jest umieszczona po prawej stronie ekranu i podczas lądowania z ILS lotnisko ma ustawioną wysokość "AMSL" (nie "base") na ekranie może pojawić się pozioma linia.
- Nowa funkcja dywersyfikacji sterowania RC umożliwia jednoczesne podłaczenia dwu odbiorników do autopilota w celu podniesienia odporności na awarie sterowania.
- Dodano filtry dolnoprzepustowe do wyjść Aux 2..5. Stosunek jakość/prędkość działania filtra może być regulowana w 8 krokach.
- Dodano konfigurowalne wyjście (Aux4 i Aux5) do sterowania serwami gimbala kamery
- Poprawiono algorytmy dla stałego i dynamicznego gazu, tak aby lepiej utrzymywały zadaną wysokość. Dynaiczne sterowanie gazem ma dodatkową opcję (OSD menu Autopilot->Throttle mode->Stall margin) do regulacji między sterowaniem gazem i opuszczaniem steru wysokości. Może być to przydatne w samolotach o małej doskonałości lub o małym marginesie przeciagnięcia podczas lotu bezsilnikowego.
- Dla odbiorników SBUS system uwzględnia flagę "Failsafe" (wymuszając tryb AUTO i gaz na minimum) zamiast zmiany bieżacego stanu odbiornika.
- Dodano nowy rodzaj wyboru stabilizacji wysokości w trybie dynamicznego gazu. Pozwala to na ustawienie siły stabilizacji odpowiedniej dla charakterystyki danego samolotu.
- Poprawiono zmianę wysokość/kurs w trybach AUTO i HOLD dla samolotów w konfiguracji typu delta.
- Poprawiono działanie rozdzielacza Y lotek gdy sterowanie lotkami było tylko na kanale 1.
- Poprawiono błędne pojawianie się komunikatu "-RC" dla magistrali S-Bus.
- Poprawiono błędną detekcję krótkich zakłóceń PPM w trybie równoległym.
- Poprawiono błędną detekcję zakłóceń na kanałach nie podłaczonych do odbiornika.
- Usunięto dane diagnostyczne dla trybu stałego gazu
-> Pobierz firmware do stacji naziemnej
- Dodano sterowanie mechanizmami anten 360/90°. Dodany został nowy przycisk w menu do zmany między standardowym sterowaniem 180/180° oferowanym w naszym sklepie a 360/90° zewnętrznych producentów mających sterowanie azymutem 360° i sterowanie serwem elewacji. Polecenia kalibracji serw są modufikowane aby wspierać nowy typ mechanizmu.
- Dodano nowe prędkości transmisji danych 115200bps i 230400bps używane przez niektóre moduły bluettoh.
- Dodano polecenie disgnostyki USART/Bluetooth. Pozwala na sprawdzenie połaczenia bluetoth (odpowiedzi na polecenia AT) i właściwej prędkości transmisji.
- Dodano polecenia automatycznego rozpoznania prędkości tranismisji modułó bluetooth. Funkcja jest dostępna po naciśnięciu nagłówka "Telemetry UART speed" nad lista dostępnych prędkości.
- Podczas startu stacji naziemnej założono że serwa anteny śledzącej są w ozycji zaparkowanej i poruszają się z odpowiednio niską prędkością. To samo dotyczy naciśnięcia przycisku "UnParking".
- Gdy korekta azymutu przekroczy wartość 90° to po ponownym uruchomieniu jest ustawiana na 90°.
- W eksportowanym pliku logu (.csv) poprawiono rozciąganie się czasu o ok. 1s na minutę.
- New drop down lists for simpler option selection in layout designer (for horizon field properties).
- New field Buddy alt/dist in layout designer for distance/altitude to nearest BuddyFlight airplane. It has one option [x] Move on radar to change between fixed field location, or move information on radar close to BuddyFlight sign.
- New option for RSSI field [x] Diversity to show active RC input.
- New options in Autopilot -> Radio RC page: -Diversity RC settings -Configurable slow (low pass) filters for Aux outputs -Additional pitch/roll output (Aux4 and Aux5) for simple servo gimbals (stabilization). Stabilization factor can be changed from -100% (reversed) to +100% (normal), according to servo/gimbal characteristics.
- New option Wh/km in layout designer for field Track statistics. When selected, this option replaces existing mAh/km statistics with new Watt-hour per kilometer efficiency.
- Support for new telemetry data from log exported to .csv file
- [Fixed] When route was longer than 100 kilometers, opening route dialog box causes application hang
- [Fixed] Saving and restoring layout from file sets this same name for all RC monitor channels
- [Fixed] Sometimes maps were not properly displayed, with “Oops! something went wrong” message.
Oprogramowanie w wersji 2.50d
- Poprawka związana z kluczem API map google
Oprogramowanie w wersji 2.50c
- Poprawka wyświetlania map google
Oprogramowanie w wersji 2.50a
- Poprawka: w konfiguracji z układem sterowania Delta lub Rudlickiego (V) były problemy z trymowaniem wysokości i kursu w trybie Auto/HOLD
- Poprawiono obsługę menu w języku francuskim.
- Bez zmian od wersji 2.50
- Poprawka: W sytuacji gdy zmiana kąta podejścia dawała wartość większą niż 180° kąt był wyświetlany jako zerowy.
Oprogramowanie w wersji 2.50
Pobierz szczegółowy opis nowej funkcjonalności w języku angielskim
- Dodano nowe tryby pracy i nowe składowe trasy,
- Dodano wielosegmentowe trasy lotu,
- Dodano wsparcie dla startu umożliwiające utrzymanie równego lotu pod zadanym kątem wznoszenia,
- Dodano automatyczne lądowanie za zdefiniowanym lotnisku bez konieczności zaangażowania pilota,
- Nowe opcje stabilizacji pochylenia i przechylenia
- Dodana stabilizacja kursu
- Dodano monitor stanu pokazujący stan do 5 kanałów RC
- Dodano widok historii zmiany wysokości
- Dodano ignorowanie powrotu do bazy przez określony czas po zaniku sygnału RC
-> Pobierz firmware do stacji naziemnej
- Dodano możliwość sterowania głowicami odbiorczymi Comtech 1.2GHz i innymi zgodnymi odbiornikami np. Fox, Rangevideo,
- Dodano 7 stopniową regulację prędkości sterowania anteną śledzącą
- Logowanie na karcie SD zaczyna się teraz po zapisaniu bazy i odebraniu poprawnych współrzędnych z GNSS
- Obsługa definiowania wielosegmentowych tras lotu
Oprogramowanie w wersji 2.40
-> Download
- Dodany alarm akustyczny dla napięcia baterii OSD i silnika (opcja w designerze layoutów)
- Opcja "Glideslope" - dynamiczne obniżanie wysokości w trybie RTH, aby nad baza uzyskać wysokość minimalną
- Poprawiony błąd wyświetlania aktualnej wysokości min/max w menu
- Dodana opcja "blink background LON/LAT/STAT/DIST" dla błędów GPS i braku FIX
- Dwie opcje wizualizacji lotniska w menu pas startowy
- Poprawka błędu - bez autopilota nie włączał się lot po punktach trasy
- W polu "GPS Date&time" druga opcja w lewej kolumnie włącza wyświetlanie sekund
- Zmiana trybu "datetime", teraz jest 6sec time, 2sec date.
- Dodane wyłączanie "auto post flight info" (opcja w menu wygląd ekranu)
- Poprawka zapamiętywania zoom=auto (wracał zoom=8)
- Mniejszy zoom radaru przy ILS/Runway.
- Przesunięty limit w danych telemetrii z 59999m na 99999m dla odległości od bazy
- Przesunięty limit prędkości w danych telemetrii z 255 do 480 km/h
- Poprawka utrzymywania zadanej wysokości waypointa po przejściu WP/RTH
- "Wind Assistant" - Prezentacja kierunku i prędkości wiatru po zrobieniu kółka w powietrzu
- "Thermal Assistant" - prezentacja centrum noszenia i duszenia (przesuwane z wiatrem)
- Logo Pitlab wchodziło na napis odometr w statystyce po locie dla NTSC
- Ustawienie wizualizacji pasa nadpisywało ustawienie wizualizacji ścieżki podejścia
- Dodana dwupunktowa, statyczna (zero) kalibracja prądu
- Dodany Kreator ustawień upraszczający ustawianie modelu, mikserów i rewersów
- Dodana wewnętrzna diagnostyka ustawień ze zdublowaniem zapisu wszystkich ustawień
- Dodana średnia predkość w statystykach lotu Dodana opcja pomiaru długości impulsu (PWM) dla wejścia USER A2
-> Download
- Rozszerzona do 16 liczba obsługiwanych kanałów CPPM/S-Bus
- Poprawiony błąd prezentacji (słupków) kanałów wyjściowych dla trybu OFF (respektowały EPA a nie powinny)
- Obniżenie limitu minimalnej wysokości RTH do 30m
-> Download
- Przesunięty limit w danych telemetrii powyżej 60000m dla odległości od bazy
- Przesuniety limit prędkości w danych telemetrii powyżej 255 km/h
-> Download
- Dodana opcja pomiaru długości impulsu (PWM) dla wejścia USER A2
- Eksport logów do pliku .KML (Google Earth)
- Obsługa lotnisk dla ILS
Oprogramowanie w wersji 2.31
-> Download
- Zmieniony sposób obsługi mapy poprawiający błąd jaki pojawił się po aktualizacji Microsoftu/Google
Oprogramowanie w wersji 2.30
-> Download
- Kalibracja prądu rozszerzona do 110A dla czujnika ACS
- Statystyka średniej prędkości lotu
- Poprawka wyświetlania wartości przy kalibracji RSSI
- Asystent lądowania ILS:
- Klasyczna wizualizacja ILS w polu kompasu (ostatnia flaga: "ILS" + opcje)
- Wizualizacja ścieżki podejścia i lotniska (aktywacja w opcjach centralnego kompasu)
- Nawigacja na lotnisko
- Definiowanie lotniska
- Dodatkowe opcje kontrolki kursu/kompasu (circle, simple, small)
- Definiowanie 8 pasów startowych
- Definiowanie kąta (elewacji) ścieżki podejścia
- Opcja automatycznego zoom-u radaru na podstawie aktualnej wysokości
- Poprawka wyświetlania w menu aktualnie wybranej wysokości minimalnej powyżej 100m
-> Download
- W trackingu zmieniona ikona na samolot i dodana pozycja bazy z kręgami
- Zmieniona ikona bazy (waypoint, logs) na flagę
- W designerze layoutów dodana obsługa ILS w polu course/compass
- W designerze layoutów dodana obsługa wizualizacji lotniska w opcji pola centralnego (radaru)
Firmware Autopilota i Stacji Naziemnej bez zmian
Oprogramowanie w wersji 2.22
-> Download
- dodana obsługa minimalnej wysokości dla RTH powyżej 100m (do 190m)
- poprawka generowania obrazu NTSC bez kamery
- dodany zoom radaru (wspolny dla wszystkich layoutów) x1, x2 oraz x4
- Obsługa kalibracji RSSI pobranego z kanału serial PPM
- usunięty błąd utrzymywanej wysokości po zmianie sub-mode gazu (RTH/HOLD/WP/CIRCLE) bez wyłączania AUTO
- HOLD i CIRCLE obecnie utrzymuje wysokość powyżej max. wysokości RTH
- Dodana pełnoekranowa statystyka po locie
-> Download
- Dodana obsługa min wysokości RTH powyżej 100m (do 190m)
- usunięty błąd przypadkowego uruchomienia silnika w bazie po locie, po włączeniu trybu AUTO gdy aktualna wysokość była poniżej zera
-> Download
Bez zmian
-> Download
- Dodany eksport logów do formatu .KML (Google Earth)
- Dodana obsługa autopilota Dedalus (dla lotów klasycznych)
- Usunięty błąd odwrotnego znaku dla pitch odczytanego z logów (teraz pochylenie w dół oznacza ujemny pitch)
Oprogramowanie w wersji 2.20
-> Download
- Dodana funkcjonalność Buddy Flight prezentowania na ekranie OSD pozycji innych modeli FPV (wymaga dodatkowych modemów),
- Dodana opcja menu layout wyboru trybu przełączania zawartości ekranu,
- Dodana obsługa [x] POWER w polu prądu (na zmianę 2s/2s),
- Dodana obsługa [x] Graph pod polem numerycznym vario (numeric),
- Po błędzie GPS pokazywana jest ostania znana pozycja GPS wymiennie z komunikatem błędu 1s/1s,
- RSSI numeryczne cyfry były o 1px za nisko,
- Opcja wyboru zapisywania trymera gazu (dla silników spalinowych),
- Obsługa RSSI na podstawie kanału CPPM/SBUS,
- Opcjonalnie pomniejszone fonty niezależnie dla każdego pola - [x]Small font,
- Opcja białego tła dla większości elementów OSD (gdy razem [x]Black background oraz [x]inverted),
- RSSI numeryczne dodana obsługa black background/negatyw/White Background,
- Dodana data/czas do danych telemetrii,
- Dodane VDOP/HDOP w danych telemetrii,
- Dodane pokazywanie HDOP w polu GPS SAT,
- "ALARM" migający i ze zmianą tła/inwersją dla baterii PWR/OSD,
- Migające tło dla alarmu pustej baterii (graficznej),
- Ta sama szerokość napisów bez tła i z tłem,
- W polach pitch, roll zmienione '>', '<' na 'P','R',
- Dodana obsługa Backup/Restore ustawień,
- Dodany tryb utrzymywania kursu oraz wysokości, aktywny w trybie AUTO, przy środkowym położeniu drążka gazu,
gdy włączona jest nawigacja do bazy (nie po punktach trasy). Tryb ten jest sygnalizowany napisem "Hold". - Dla bezpieczeństwa, po przebyciu drogi 5.000 metrów w trybie "Hold" autopilot przejdzie w tryb krążenia nad punktem do czasu zmiany trybu pracy.
- Wywołanie menu z przełącznika RC i pozostawienie go w pozycji neutralnej powoduje opuszczenie menu bez wykonania wybranej akcji (poprzednio wykonywało akcję) .
-> Download
- Enkoder S-BUS (Wyjscie na serwa) dla wszystkich trybów PPM (parallel i serial),
- Dekoder S-BUS (Wejście),
- Obsługa RSSI w kanale CPPM/S-BUS i przekazywanie informacji do OSD,
- Opcjonalne zapisywanie trymera gazu dla silników spalinowych,
- Przyspieszona praca wariometru (4x/sec aktualizacja, pomiar za okres 0,7 sec),
- Poprawiona kontrola prawidłowości/zaniku CPPM (dla wejść serial),
- Dodana obsługa Backup/Restore ustawień.
-> Download
- Parking luzuje serwa po sekundzie (wyłącza PPM) i zmienia tekst guzika Parking/Unparking,
- Dodana % wartości poziomów (jakości) sygnału video,
- Dodany odbiór daty/czasu w telemetrii i ustawianie daty/czasu pliku logu,
- Dodane pokazywanie daty z telemetrii (zakładka "walizka"),
- Dodane pokazywanie HDOP/VDOP,
- Przekazywanie dodatkowych informacji o pliku do FPV_managera podczas importu (rozmiar, data/czas),
- Ustawienie alarmu na wartość "0" wyłącza alarm,
- Dodane definiowanie pozycji "parking" dla serw elewacji oraz azymutu.
-> Download
- Poprawka liczenia path w logu (dla momentów bez FIX-a),
- Wybór widoczności pól w designerze layoutów posortowane alfabetycznie,
- Dodana opcja [x]Power (2sec) dla pola Current,
- Uporządkowane nazwy pól w oknie Autopilot->Radio (RC),
- Dodana obsługa wejścia S-Bus,
- Dodane mapowanie RSSI z kanału serial CPPM/S-BUS,
- Dodana data utworzenia logu oraz rozmiar logu (odczytana z GS) w oknie importu,
- Dodana opcja dodania daty importu w nazwie logu (zabezpieczenia przed nadpisaniem starych logów). Gdy nie ma daty z pliku to wstawiana jest aktualna systemowa,
- Uzupełnione Black background oraz Inverted dla większości pól,
- Wyświetlanie białego tła gdy równocześnie włączone Inverted oraz BlackBackground,
- Dodany zapis/eksport do CSV danych telemetrycznych: data/czas/hdop/vdop,
- Dodane pokazywanie HDOP z logu,
- Zmiana wielkości liter, na przełaczniku [x]Small font. UWAGA: komunikaty GPS (np. Brak fix) nadal są tylko dużym fontem,
- Zmiana tła nie zmienia szerokości napisów (poprzednio był węższy na czarnym tle),
- Dodany template "F16 Small",
- Dodany backup/restore ustawień (EERAM) dla OSD i AP,
- Usunięty problem z wyświetlaniem zera akcelerometru po wywołaniu [Zero X,Y],
- Dodana opcja [x] Graph w polu Vario (numeric) - pokazanie ostatnich 16 sekund w postaci wykresu,
- Dodana opcja [x]HDOP w polu GPS SAT (dokładność pozycjonowania GPS),
- Zmieniony układ strony autopilot->RC.
Dodatiowe języki OSD
(Natywnie są wbudowane PL, EN, FR, DE)
Inne
API: Zewnętrzne polecenia UART do integracji OSD z innymi projektami
- Szczegóły
- Autor: Piotr Laskowski

Stacja naziemna jest kolejnym elementem zestawu FPV. W jej skład wchodzi dekoder danych telemetrycznych, sterownik anteny śledzącej, 2-kanałowe diversity działające na zasadzie analizy obrazu, rozdzielacz sygnału wideo na 3 wyjścia oraz loger zapisujący dane telemetryczne na karcie micro SD. Interfejsem użytkownika jest kolorowy wyświetlacz ciekłokrystaliczny z ekranem dotykowym.
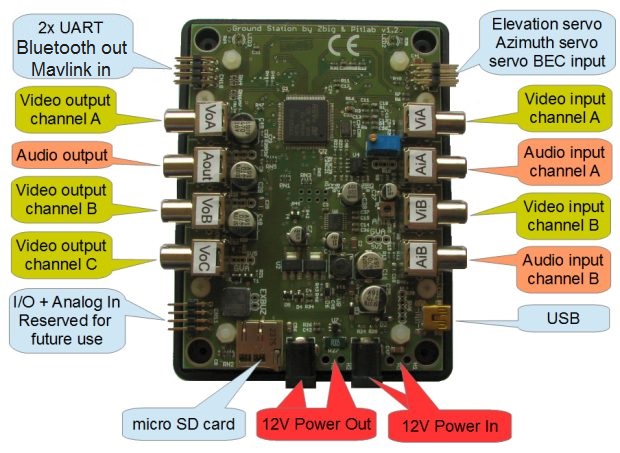
Stacja naziemna jest wyposażona w następujące złącza:
- 2x wejście wideo: gniazda RCA czarne
- 2x wejście audio: gniazda RCA czerwone
- 2x wyjście wideo: gniazdo RCA czarne
- 1x wyjście audio: gniazdo RCA czerwone
- 1x wyjście wideo: gniazdo jack
- wejście zasilania z akumulatora (z pomiarem prądu i napięcia)
- wyjście zasilania do pozostałych urządzeń naziemnych np. gogle, odbiorniki, BEC serw.
- gniazdo USB do aktualizacji oprogramowania
- gniazdo karty micro SD logera
- 3x3 szpilkowe złącze serwomechanizmów anteny śledzącej i BEC
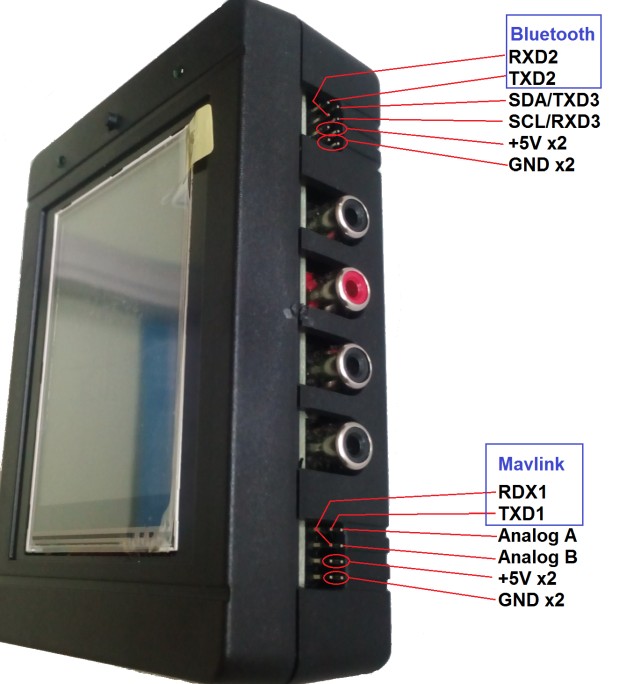
- złącze 2x4 UART do podłaczania Bluetoth lub telemetrii Mavlink
- złącze analogowe do podłączenia potencjometru trymującego położenie anteny
Do uzyskania w pełni funkcjonalnego systemu potrzebne są jeszcze:
- mechanizm anteny śledzącej,
- 2 serwomechanizmy o momencie ok 10kg·cm,
- BEC do zasilania serw,
- źródło napięcia 12V,
- 1 lub 2 odbiorniki ATV z antenami i okablowaniem.
Przykładowy film pokazujący jak działa antena śledząca sterowana stacją naziemną
Przykładowe ekrany stacji naziemnej
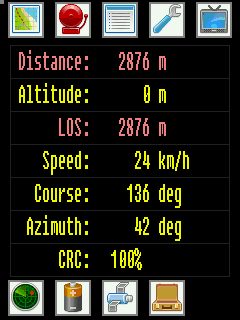 Podstawowe dane telemetryczne |
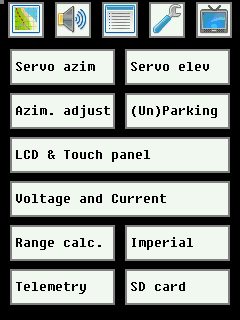 Ustawienia |
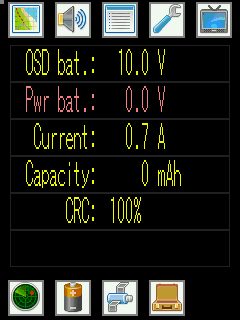 Parametry zasilania |
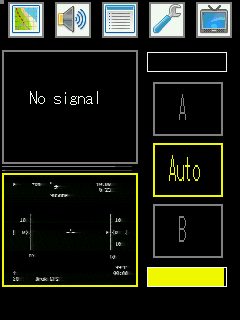 2-kanałowe diversity analizujące jakość obrazu |
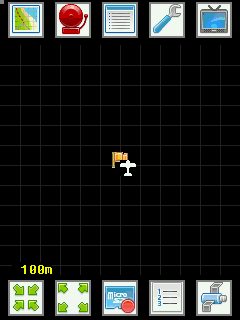 Śledzenie trasy modelu on-line |
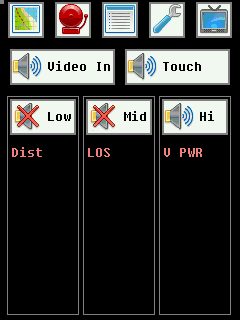 Konfiguracja alarmów dźwiękowych |
Antena śledząca
Stacja naziemna zapewnia sterowanie serwami horyzontu i elewacji anteny śledzącej. Powinny być to odpowiednio mocne serwa o momencie rzędu 10 kg*cm dla przeciętnej anteny panelowej. odpowiednio większe anteny wymagają serw o większym momencie obrotowym. Wymagane są standardowe serwa o kącie obrotu nie mniejszym 180°. Pokrycie kąta 360° realizuje się przez "przewrotkę" anteny w płaszczyźnie elewacji na drugą połówkę horyzontu.
Mechanizm anteny można zbudować samodzielnie lub wykorzystać oferowany w sklepie zestaw mechanizmu anteny śledzącej do samodzielnego złożenia składający się z wyciętych profili laminatowych, zestawu łożysk i śrub.
Wymiary płytki
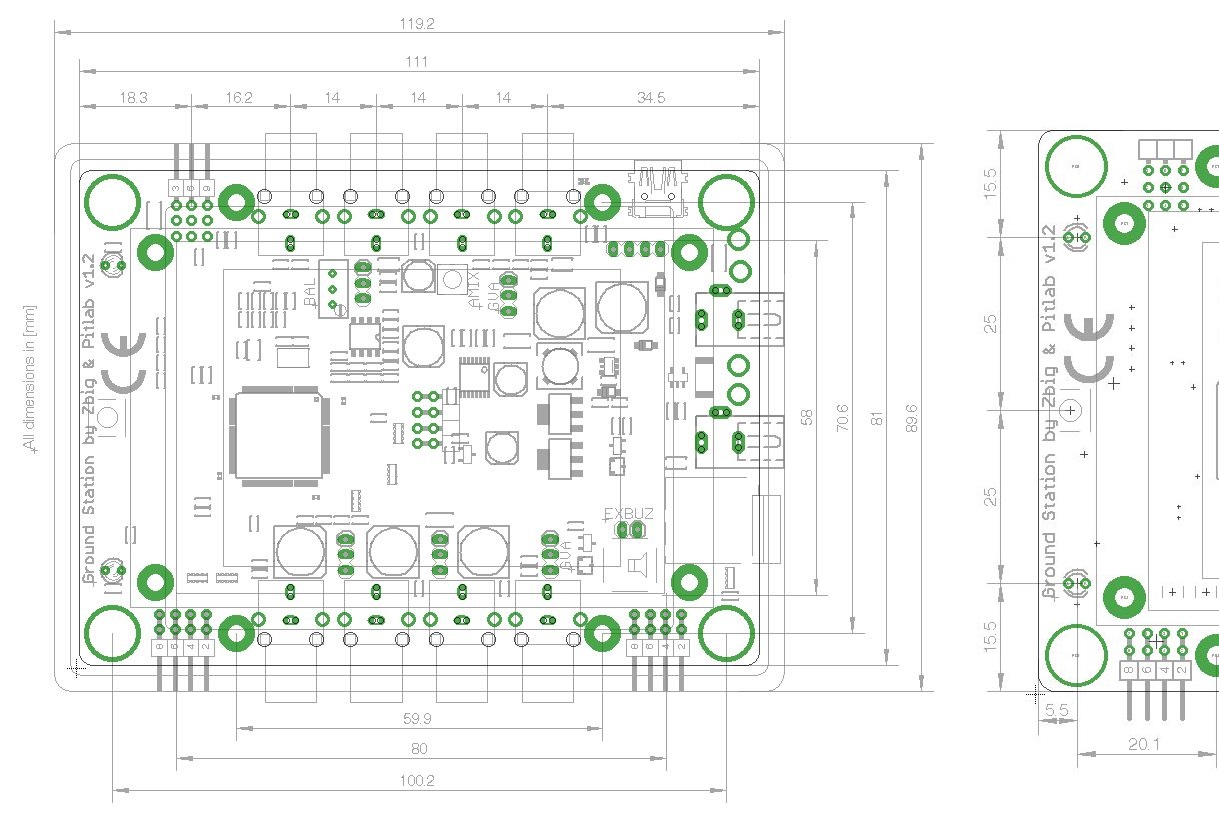
kliknij obrazek aby powiększyć
- Szczegóły
- Autor: Piotr Laskowski
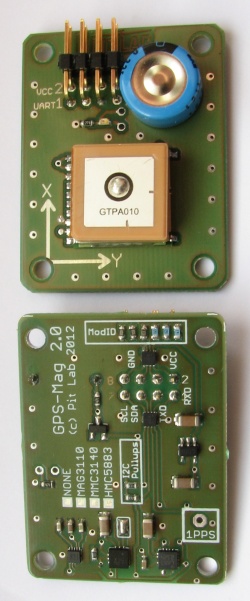 Moduł zawiera 10 Hz, 66-kanałowy odbiornik GPS z wbudowaną anteną, oparty o chipsecie MTK MT3339 oraz opcjonalnie jeden z 3 typów magnetometru czyli elektronicznego kompasu. Dostępne są wersje modułu z układami: MMC3140 produkcji Memsic, MAG3110 produkcji Freescale oraz HMC5883 produkcji Honywell lub wersja bez magnetometru.
Moduł posiada własny stabilizator napięcia, dzięki temu może pracować z niestabilizowanym źródłem zasilania o dosyć szerokim zakresie napięć. Jest zabezpieczony przed wyładowaniami elektrostatycznymi ESD oraz zakłóceniami EMI indukującymi się w przewodach podłączeniowych. Jest przystosowany do umieszczenia w obudowie Z-47
Dane techniczne:
- Wymiary: 32×43×10mm
- Masa: 14g (bez obudowy Z-47U)
- Napięcie zasilania 4-6V
- Schemat modułu
- Oficjalny opis poleceń modułu GPS
- Inna wersja opisu poleceń chipsetu MTK
- Nieoficjalny, szerszy opis poleceń modułu GPS
- Oprogramowanie GlobalTop MT3339 PC Tool v1.4
- Oprogramowanie MiniGPS Tool v.1.7.1
SDK
- Przykładowy kod źródłowy w języku C do obsługi magnetometrów rodziny MMC312x i MMC314x
- Przykładowy kod źródłowy w języku C do obsługi magnetometru MAG3110
- Przykładowy kod źródłowy w języku C do obsługi magnetometru HMC5883
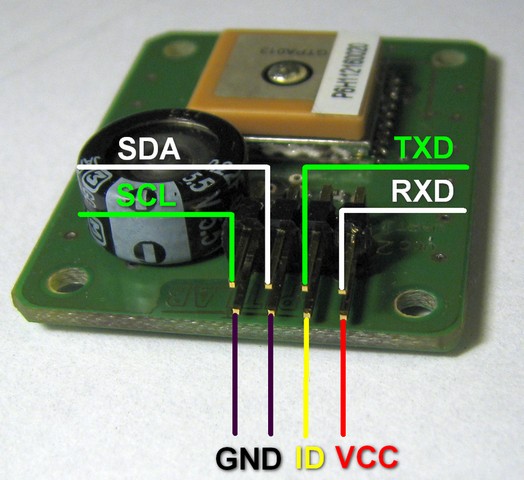
Sposób podłączenia modułu do zewnętrznych urządzeń
Linia identyfikacji sprzętu ID jest istotna tylko dla komputera pokładowego, w innych urządzeniach należy ją pozostawić nie podłączoną. Linie SDA i SCL służą do komunikacji z magnetometrem.
Na linii TXD moduł wysyła komunikaty NMEA
Na linii RXD słucha poleceń konfiguracyjnych.
Wszystkie linie komunikacyjne pracują przy napięciu 3,3V.
- Szczegóły
- Autor: Piotr Laskowski
 |
Moduł GPS umieszczony w Twoim modelu dostarczy informacji o położeniu, wysokości, prędkości względem ziemi i kursie. Dane w formacie NMEA uaktualnia do 10 razy na sekundę. Krótkotrwałe rozłączenie zasilania do kilku minut nie powoduje utraty informacji o konstelacji satelitów, dzięki czemu szybko znajduje komplet danych. Interfejs modułu pracuje na napięciu 3,3V i jest zabezpieczony przed wyładowaniami elektrostatycznymi ESD oraz przed wpływem zakłóceń elektromagnetycznych EMI. Opcjonalnie może mieć zamontowany magnetometr (kompas elektroniczny). Dzięki temu czujniki najbardziej wrażliwe na zakłócenia można zamontować w bezpiecznej odległości od źródeł zakłóceń takich jak napęd. Czytaj więcej... Kup w PitLab.Sklepie... |
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3