
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski

Czym jest FPV OSD
OSD jest skrótem od On Screen Display co znaczy wyświetlanie dodatkowych informacji na ekranie z obrazem wideo. Jest to instrument pokładowy zdalnie sterowanego samolotu (RC) wyposażonego w kamerę wideo. Nakłada informacje pomocnicze dla pilota na obraz radiowo transmitowany z kamery. Dzięki OSD by Zbig & Pitlab pilot patrząc na obraz z kamery oprócz widoku z modelu zna bieżący stan samolotu, na który składa się położenie (współrzędne geograficzne z GPS), wysokość, kompas, parametry instalacji elektrycznej, kierunek i odległość do domu a w połączeniu z autopilotem sztuczny horyzont, prędkość względem powietrza i wariometr.
Dzięki OSD łatwiej jest dolecieć tam gdzie trzeba i bezpiecznie wrócić do domu nawet w nieznanym terenie czy przy ograniczonej widoczności.
OSD jest nieodzownym wyposażeniem modelu FPV, czy sterowanego na podstawie obrazu przesyłanego z kamery. Sposób latania FPV czyli First Person View, oznacza sterowanie z punktu widzenia osoby wirtualnie znajdującej się wewnątrz sterowanego modelu.
OSD pełni również rolę interfejsu użytkownika dla autopilota umożliwiając wprowadzanie zmian nawet w trakcie lotu za pomocą wolnego kanału aparatury. Na ziemi gdy mamy fizyczny dostęp do urządzenia nastawy wygodnie będzie wykonać przy pomocy klawiatury dołączonej do zestawu.
- Szczegóły
- Autor: Piotr Laskowski
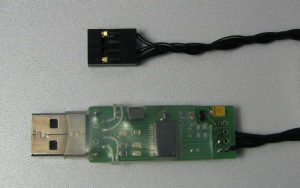
Moduł z układem FTDI jest interfejsem emulującym port szeregowy UART na porcie USB. Umożliwia w prosty sposób na połączenie AutoPitLota przez złącze modułu zewnętrznego "MOD" z PC wyposażonym w złącza USB. Jest to metoda alternatywna do połączenia komputerów (AutoPitLota i PC) kablem mini USB. W obu przypadkach protokół komunikacyjny i zestaw poleceń jest ten sam. Inne jest tylko łącze i prędkość jego pracy.
Pod względem sprzętowym moduł wykorzystuje układ FT232 i jest dostępny z wielu źródeł. Ja wykorzystuję przedstawione na zdjęciu resztki magazynowe pozostałe po wczesnej wersji zewnętrznego interfejsu do wariometru. Ten sprzęt ma błąd polegający na odwrotnie zaprojektowanej wtyczce USB, ale po naprawieniu tego kynarem można go używać. Nie będę go produkował. Można go kupić w wielu miejscach. Najczęściej występuje pod nazwą "kabel FTDI" albo "FTDI cable".
Funkcję tego interfejsu również może pełnić kabelek USB do telefonu komórkowego o ile ma wyjścia TTL 3,3V i dysponujemy sterownikami umożliwiającymi ustawienie prędkości transmisji 115200bps.
Sposób połączenia modułu ze złączem modułów zewnętrznych "MOD" jest przedstawiony w tabeli:
| pin | złącze MOD | wyjścia modułu FTDI |
|---|---|---|
| 1 | TXD1 | RXD |
| 3 | RXD1 | TXD |
| 5 | CTS1 | RTS lub nie podłączony |
| 7 | RTS1 | CTS lub nie podłączony |
| 2 | Vin | VUSB |
| 4 | Module ID | Oporniki 16k+2k+1k połączone równolegle, drugim końcem do GND |
| 6 | GND | Do oporników z pinu "Module ID" |
| 8 | GND | GND |
- Szczegóły
- Autor: Piotr Laskowski
Moduł z interfejsem bluetooth jest to bezprzewodowe łącze komunikacyjne krótkiego zasięgu. Jest bardzo wygodny, ponieważ można skomunikować się z komputerem pokładowym bez konieczności fizycznego dostępu do niego i podłączania wtyczek.
Tak wygląda interfejs bluetooth UART zainstalowany w quadrokopterze (przyklejony dwustronnie klejącą pianką):

Przedstawiony powyżej moduł pochodzi z Chin, można go kupić na aukcjach Ebay czy Allegro. Może on pracować w dwu trybach:
- tryb konfiguracji sygnalizowany migającym LEDem, wtedy przyjmuje konfigurujące go polecenia AT.
- tryb komunikacyjny gdzie pracuje jako bezprzewodowy UART, sygnalizowany ciągłym świeceniem się LEDa. Prędkość komunikacji jest programowalna przez użytkownika.
W zależności od sprzedawcy może przyjść zaprogramowany na różną prędkość pracy w trybie komunikacyjnym. U mnie to było 9600bps. Aby przekonfigurować go na prędkość 115200bps obsługiwaną przez AutoPitLota należy podłączyć go do terminala za pomocą dowolnego łącza szeregowego pracującego na poziomach logicznych 3,3V. Ja używam do tego celu kabelka z układem FTDI. Po podłączeniu i uruchomieniu terminala skonfigurowanego na prędkość 38400bps moduł powinien odpowiadać "OK" na podane mu znaki "AT" (koniecznie wielkimi literami, bez CR LF na końcu).
Gdy jest już nawiązana komunikacja wtedy trzeba podać polecenie zmiany prędkości o składni: AT+BAUDx gdzie x to liczba odpowiadająca prędkości pracy podana w poniższej tabeli.
| Polecenie | Odpowiedź | Uwagi |
|---|---|---|
| AT | OK | |
| AT+VERSION | Linvor1.5 | Zwraca numer wersji modułu |
| AT+BAUDx | OKyyyy | Ustawia prędkość transmisji do interfejsu BT x może przybierać następujące wartości: 1 dla 1200 bps 2 2400 bps 3 4800 bps 4 9600 bps 5 19200 bps 6 38400 bps 7 57600 bps 8 115200 bps 9 230400 bps A 460800 bps B 921600 bps C 1382400 bps |
| AT+NAMEnazwa | OKnazwa | Zmiana nazwy urządzenia. Nazwa może mieć długość do 20 znaków |
| AT+PINxxxx | OKpin | Ustawianie PINu parującego urządzenia. Domyślnie 1234 |
Ponieważ moduł ma nietypowy sposób obsługi poleceń AT bazujący na timeoutach a nie na oczekiwaniu na znak, najlepiej jest przygotować gotowy ciąg znaków np. "AT+BAUD8" i wkleić je w okno terminala.
Aktualizacja 2026. Opisywane powyżej moduły mają oznaczenia HC-05. Na rynku są również moduły HC-06 różniące się kilkoma istotnymi szczegółami. Na końcu polecenia wymagają obecności znaków CR LF. Polecenia przyjmowane są przez uart (nie przez bluetooth). Moduł musi być w trybie przyjmowania poleceń, co sygnalizowane jest szybkim miganiem LED. Moduły obsługują następujące polecenia:
| Polecenie | Odpowiedź | Uwagi |
|---|---|---|
| AT | OK | Sprawdza połączenie |
| AT+VERSION | VERSION:3.0-20170609 | Zwraca numer wersji modułu |
| AT+UART | +UART:115200,0,0 | Wyświetla prędkość transmisji po UART |
| AT+UART=115200,0,0 | OK | Ustawia prędkość transmisji po UART |
| AT+PSWD | +PIN:"1234" | Wyświetla obecnie używany PIN |
| AT+NAME | +NAME:HC-06 | Wyświetla obecną nazwę modułu |
| AT+NAME=NowaNazwa | OK | Ustawia nową nazwę moduu |
| AT+ROLE | +ROLE:0 | Wyświetla rolę modułu: 0=slave, 1=master, |
| AT+ADDR | +ADDR:98D3:31:F727FD | Wyświetla adres bluetooth |
| AT+RESET | Resetuje moduł i wychodzi z trybu poleceń | |
| AT+ORGL | Przywraca ustawienia fabryczne |
Moduł Bluetooth UART jest dostępny w PitLab.Sklepie są domyślnie skonfigurowane do pracy z komputerem pokładowym i zaprogramowane na prędkość 115200bps.
Najprawdopodobniej komputer pokładowy będzie pracował z każdym innym modułem Bluetooth o ile ten będzie pracował w trybie "przezroczystym" jako port szeregowy.
Sposób połączenia modułu ze złączem modułów zewnętrznych "MOD" jest przedstawiony w tabeli:
| pin | złącze MOD | wyjścia modułu Bluetooth |
|---|---|---|
| 1 | TXD1 | RXD |
| 3 | RXD1 | TXD |
| 5 | CTS1 | RTS lub nie podłączony |
| 7 | RTS1 | CTS lub nie podłączony |
| 2 | Vin | Vcc |
| 4 | Module ID | Oporniki 2k+1k połączone równolegle, drugim końcem do GND |
| 6 | GND | Do oporników z pinu "Module ID" |
| 8 | GND | GND |
Moduł Bluetooth od strony PC
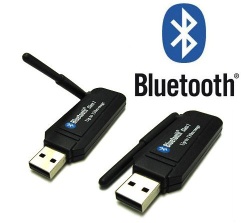
Z drugiej strony łącza w komputerze PC powinien znajdować się moduł bluetooth. Jeżeli nie ma go w wyposażeniu standardowym, wtedy wystarczy dokupić zewnętrzny interfejs Bluetooth na port USB. Do komunikacji w odległości kilku metrów wystarczy praktycznie dowolny interfejs, często wielkości paznokcia. W taka małym module trudno zmieścić rozsądną anten więc ich zasięg jest ograniczony. Jeżeli zależy nam trochę większym zasięgu rzędu dziesiątek metrów polecam trochę większe moduły z zewnętrzną anteną, takie jak na obrazku obok.
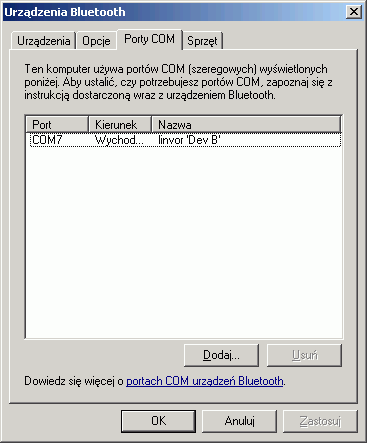
Instalacja ewentualnego modułu na PC polega na dodaniu portu do wykrytego przez system urządzania Bluetooth. Dodawanie portu robi się w "Panelu sterowania" -> "Urządzenia Bluetooth" -> zakładka "Porty COM". Dodając port wybieramy port wychodzący. Urządzenie będzie potrzebowało sparować się z PC. Kod parowania to "1234".
Tak wybrany port powinien pojawić się w "Menadżerze urządzeń". Konfiguruje się go jak każdy inny port.
Zalecane ustawienia to 115200, 8N1, brak kontroli sterowania przepływem.
- Szczegóły
- Autor: Piotr Laskowski
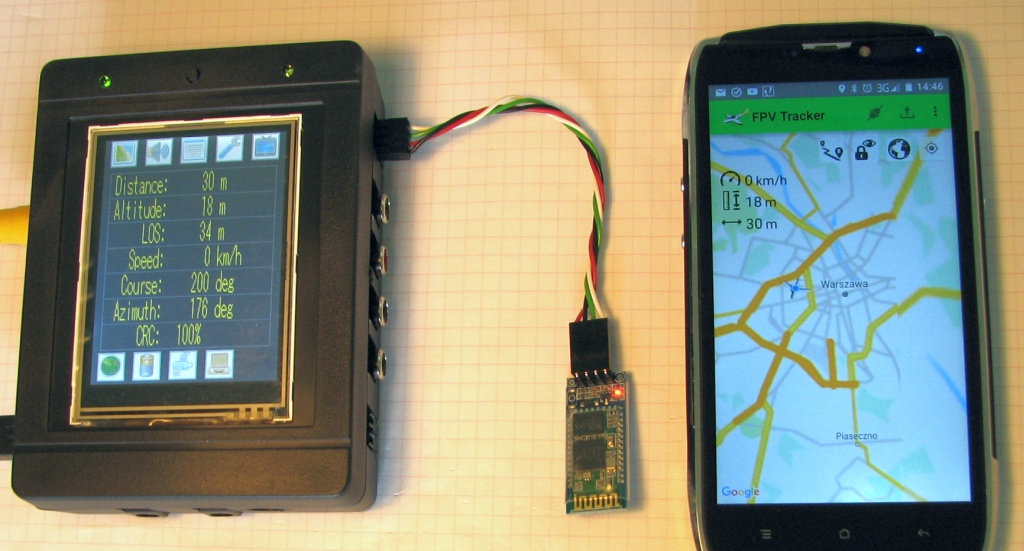
Moduł z interfejsem bluetooth służy do przekazywania danych telemetrycznych ze Stacji Nazimnej do aplikacji FPV Tracker. Może też służyć do połączenia z OSD w celu ustawiania waypointów (definicji trasy lotu). Tak wygląda podłączony do stacji naziemnej:
Moduł może pracować w dwu trybach:
- tryb konfiguracji sygnalizowany migającym LEDem, wtedy przyjmuje konfigurujące go polecenia AT.
- tryb komunikacyjny gdzie pracuje jako bezprzewodowy UART, sygnalizowany ciągłym świeceniem się LEDa.
Prędkość komunikacji jest programowalna przez użytkownika. W systemie FPV jest to 9600bps.
Jeżeli masz moduł ustawiony na inną prędkość należy podłączyć go do terminala za pomocą dowolnego łącza szeregowego pracującego na poziomach logicznych 3,3V. Ja używam do tego celu kabelka z układem FTDI. Po podłączeniu i uruchomieniu terminala skonfigurowanego na prędkość 38400bps moduł powinien odpowiadać "OK" na podane mu znaki "AT" (koniecznie wielkimi literami, bez CR LF na końcu).
Gdy jest już nawiązana komunikacja wtedy trzeba podać polecenie zmiany prędkości o składni: AT+BAUDx gdzie x to liczba odpowiadająca prędkości pracy podana w poniższej tabeli.
| Polecenie | Odpowiedź | Uwagi |
|---|---|---|
| AT | OK | |
| AT+VERSION | Linvor1.5 | Zwraca numer wersji modułu |
| AT+BAUDx | OKyyyy | Ustawia prędkość transmisji do interfejsu BT x może przybierać następujące wartości: 1 dla 1200 bps 2 2400 bps 3 4800 bps 4 9600 bps 5 19200 bps 6 38400 bps 7 57600 bps 8 115200 bps 9 230400 bps A 460800 bps B 921600 bps C 1382400 bps |
| AT+NAMEnazwa | OKnazwa | Zmiana nazwy urządzenia. Nazwa może mieć długość do 20 znaków |
| AT+PINxxxx | OKpin | Ustawianie PINu parującego urządzenia. Domyślnie 1234 |
Ponieważ moduł ma nietypowy sposób obsługi poleceń AT bazujący na timeoutach a nie na oczekiwaniu na, najlepiej jest przygotować gotowy ciąg znaków np. "AT+BAUD4" i wkleić je w okno terminala.
Moduł Bluetooth UART jest dostępny w PitLab.Sklepie są domyślnie skonfigurowane do pracy ze Stacją Naziemną i zaprogramowane na prędkość 9600bps.
Sposób połączenia modułu ze złączem modułów Stacji Naziemnej jest przedstawiony w tabeli:
| pin | złącze GS | wyjścia modułu Bluetooth |
|---|---|---|
| 1 | TXD1 | RXD |
| 2 | RXD1 | TXD |
| 3 | Vin | Vcc |
| 4 | GND | GND |
- Szczegóły
- Autor: Piotr Laskowski
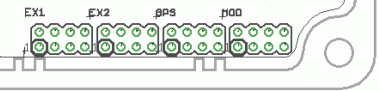
Moduły zewnętrzne podłączane są do czterech 8-pinowych złącz w dolnym prawym rogu na płycie głównej komputera, opisanych jako EX1, EX2, GPS i MOD. W odróżnieniu od czujników posiadają linię adresową, pozwalającą na wykrycie i identyfikację modułu. Szczegółowe znaczenie pinów złącz jest opisane w artykule Złącza modułów
Złącza EX1 i EX2 są to równolegle połączone dwie pary interfejsów mogące być skonfigurowane jako UART lub I2C. Domyślnie jedna para pracuje jako UART3 a druga jako I2C2. Obecnie złącza te umożliwiają podłączenie następujących urządzeń:
- OSD Remzibi
- OSD by Zbig
- dodatkowy moduł magnetometru na układach Memsica, Honywell lub Freescale
- wyświetlacz OLED
Złącze GPS służy do podłączenia zewnętrznego modułu odbiornika GPS zwracającego dane w protokole NMEA.
Obecnie obsługiwany jest Moduł GPS, mogący potencjalnie pracować również jako moduł magnetometru (są problemy z zakłócaniem pola magnetycznego przez stalowe elementy odbiornika GPS, ale z biegiem czasu zostanie to poprawione). Moduł jest zasilany z tego złącza napięciem 5V do zasilania serwomechanizmów.
Złącze MOD służy do komunikacji komputera z oprogramowaniem stacji naziemnej. Jest to UART z we/wy na poziomach logicznych 3,3V pracujący domyślnie na prędkości 115200bps. Może pracować z szeregiem łącz komunikacyjnych:
- Interfejs USB-RS232 z układem FTDI FT232 (łączność przewodowa)
- Moduł z interfejsem Bluetooth - TTL (łączność bezprzewodowa krótkiego zasięgu)
- Radiomodem Aerocomm AC4868-250M (łączność bezprzewodowa dalekiego zasięgu)
- Radiomodem RF TinyOne Pro BT868 (w trakcie implementacji)
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3