
System FPV
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
- Szczegóły
- Autor: Piotr Laskowski
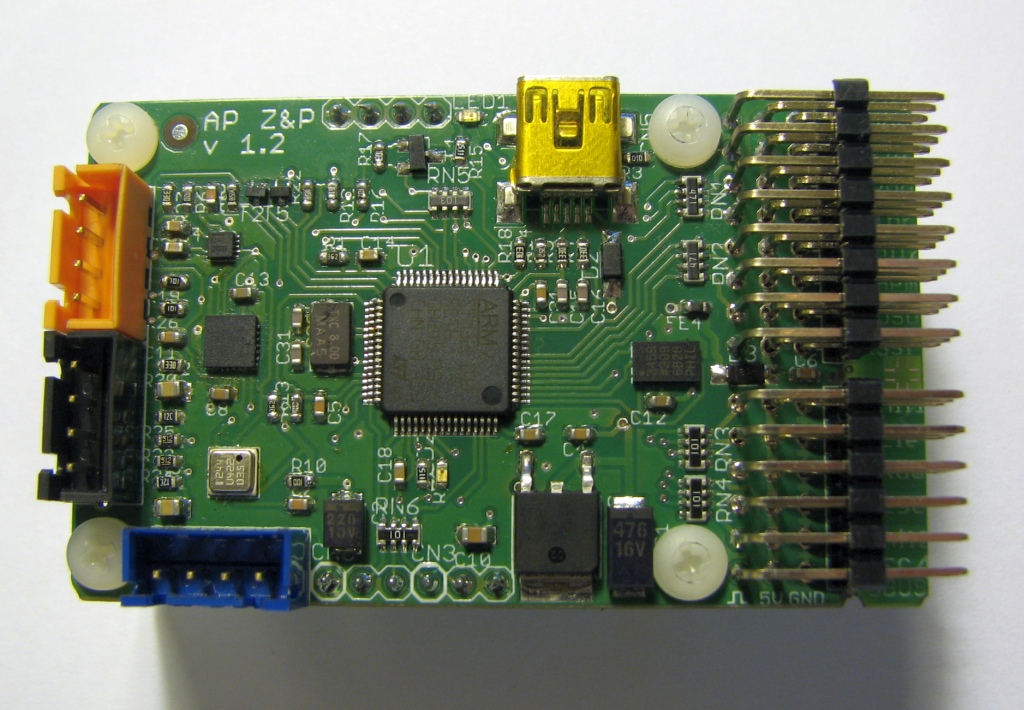
Autopilot jest częścią projektu systemu FPV. Jego zadaniem jest stabilizacja i zapewnienie lotu autonomicznego w sytuacjach gdy pilot nie jest w stanie kontynuować lotu na przykład w przypadku utraty zasięgu radiowego (zarówno wizji jak i sterowania modelem). W takiej sytuacji autopilot rozpoczyna autonomiczny lot do bazy ratując nas przed utratą modelu.
Autopilot posiada 3 tryby pracy sterowne wolnym kanałem aparatury:
- Tryb transparentny (OFF), gdzie sygnały sterujące z odbiornika są przekazywane bezpośrednio na serwa,
- Tryb stabilizacji (STAB), gdzie użytkownik steruje lotem ale autopilot aktywnie stabilizuje model pozwalając użytkownikowi na zajęcie się misją, np. robieniem zdjęć.
- Tryb autonomiczny (AUTO), gdzie autopilot stabilizuje i steruje modelem do następnego zdefiniowanego punktu na mapie (ostatnim punktem zawsze jest baza).
Tryb autonomiczny ma 3 podrzędne tryby pracy zależne od położenia drążka gazu:
- Gaz na minimum oznacza że autopilot ma przerwać misję i wrócić do bazy
- Gaz w połowie zakresu oznacza że autopilot kontynuuje misję lecąc do kolejnych waypointów. Po zakończeniu wraca do bazy.
- Gaz ma maksimum oznacza że autopilot ma krążyć wokół aktualnej pozycji (przydatne w sytuacji gdy np. trzeba odebrać pilny telefon).
Pod względem sprzętowym autopilot jest wyposażony w pełną jednostkę inercyjną: 3-osiowy żyroskop, 3-osiowy akcelerometr, 3-osiowy magnetometr oraz czujnik ciśnienia.
Odczytuje 7 kanałów sterujących z odbiornika RC, również w w formacie szeregowym PPM oraz S-Bus. Steruje 5 kanałami wyjściowymi (4 serwa i regulator silnika) równolegle lub przez magistralę S-Bus.
Złącza
Znaczenie złącz oraz rozkład sygnałów na złączach jest następujący:
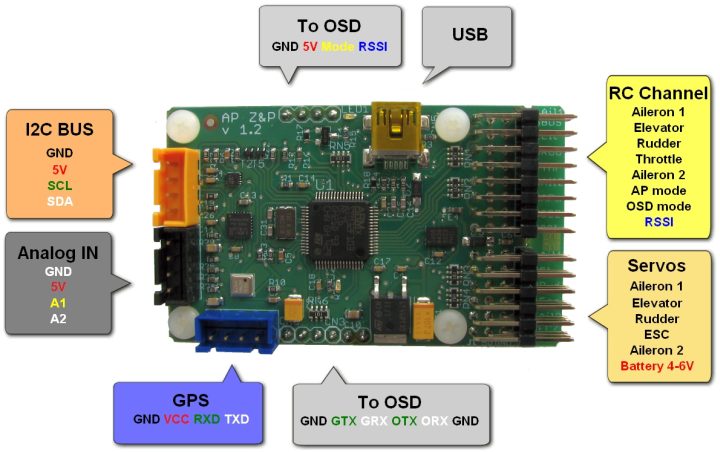

Autopilot jest zasilany przez BEC 5-6V wpięty w ostatnie złącze serw lub inne wolne.
Obsługuje wszystkie podstawowe konfiguracje platform z usterzeniem klasycznym i Rudlickiego, deltę i latąjace skrzydło.
- Szczegóły
- Autor: Piotr Laskowski
Oprogramowanie "FPV Manager" jest wspólne dla wszystkich 3 elementów projektu: OSD, Autopilota i sterownika anteny śledzącej. Oprogramowanie łączy się z urządzeniami kablem mini USB. W danej chwili łączy się z jednym z urządzeń.
Nie wymagana jest instalacja żadnych sterowników USB.
OSD
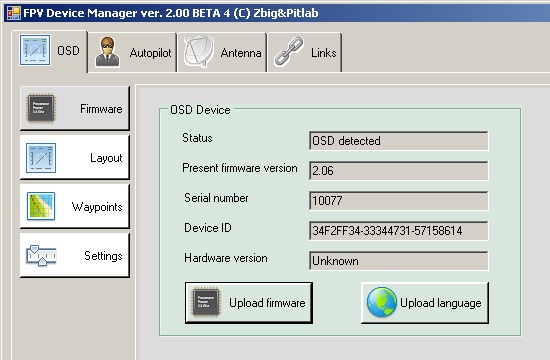
W sekcji OSD mamy do dyspozycji zakładkę z "tabliczką znamionową", oraz umożliwiającą aktualizację firmware i języka napisów wyświetlanych na ekranie.
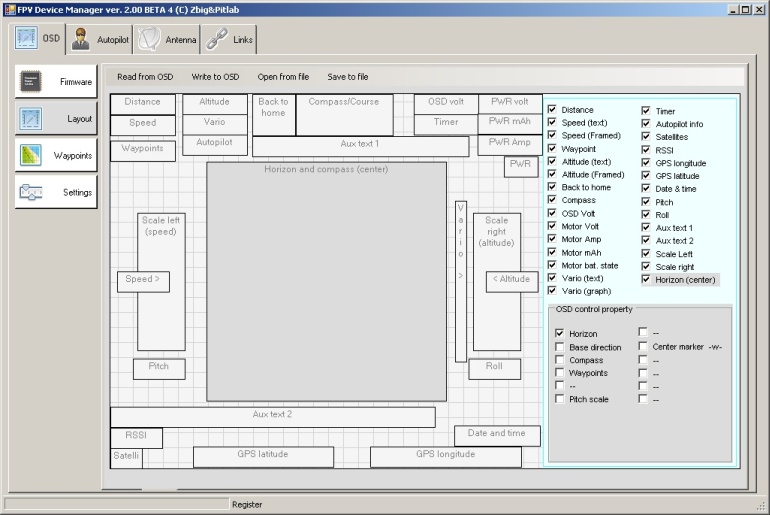
Następna zakładka umożliwia definicję 2 własnych układów ekranu. Przedstawia położenie i stan wszystkich możliwych obiektów graficznych. Checkboxami po prawej stronie można włączać i wyłączać poszczególne obiekty, oraz ustawiać ich właściwości. Pozostałe 2 układy ekranu: F16 i M644 są zdefiniowane na stałe i nie można ich zmieniać.
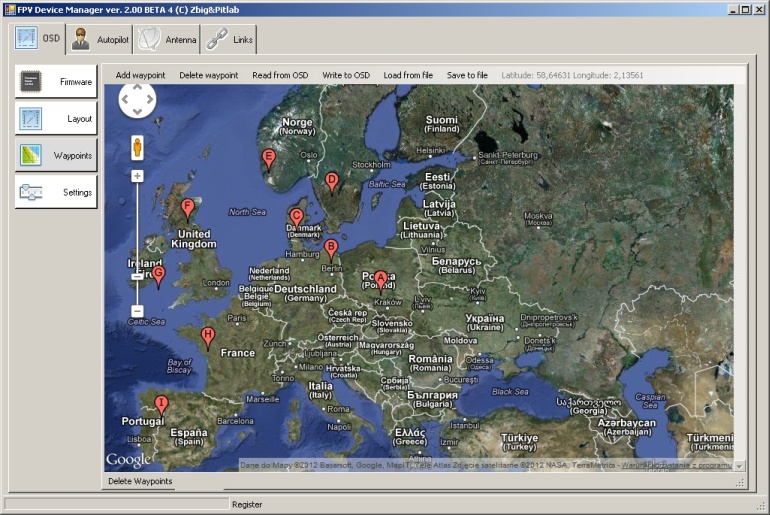
Kolejna zakładka umożliwia definicje 9 waypointów, czyli punktów na mapie które kolejno chcemy osiągnąć. Waypointy ustawia się poleceniem "Add waypoint" a następnie przeciąga myszką we wskazane miejsce. Ustawione waypointy można wgrać do OSD lub zapisać do pliku.
Zakładka "Settings" w obecnej wersji oprogramowania nie jest wykorzystywana.
Autopilot
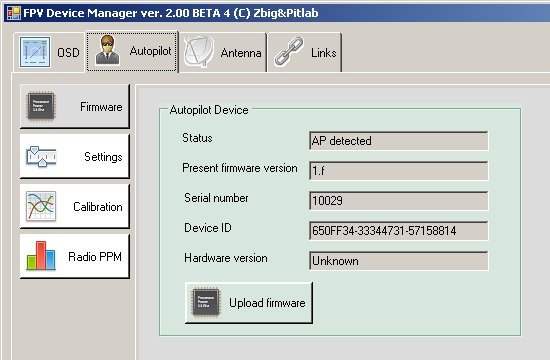
Pierwsza zakładka dotycząca autopilota, analogicznie jak w OSD przedstawia informacje o urządzeniu oraz umożliwia aktualizację firmware.
Zakładka "Settings" nie jest używana w obecnej wersji oprogramowania.
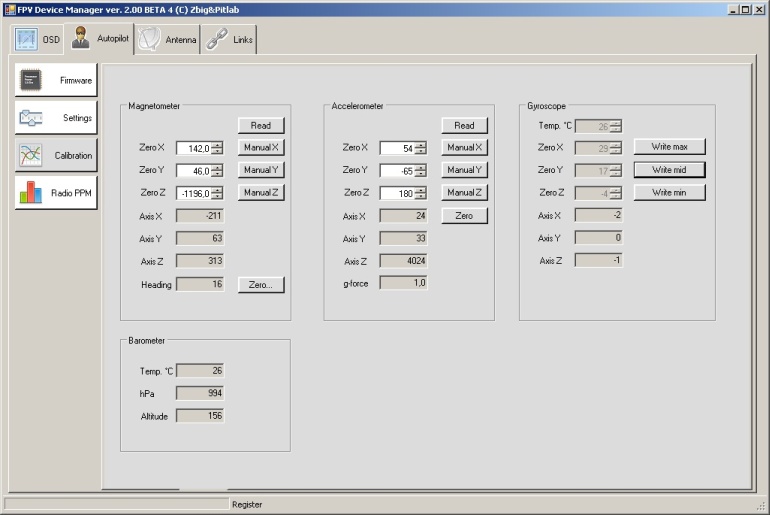
Zakładka "Calibration" umożliwia weryfikację jakości działania i kalibrację czujników pokładowych. Szczegóły kalibracji są omówione w dokumentacji autopilota.
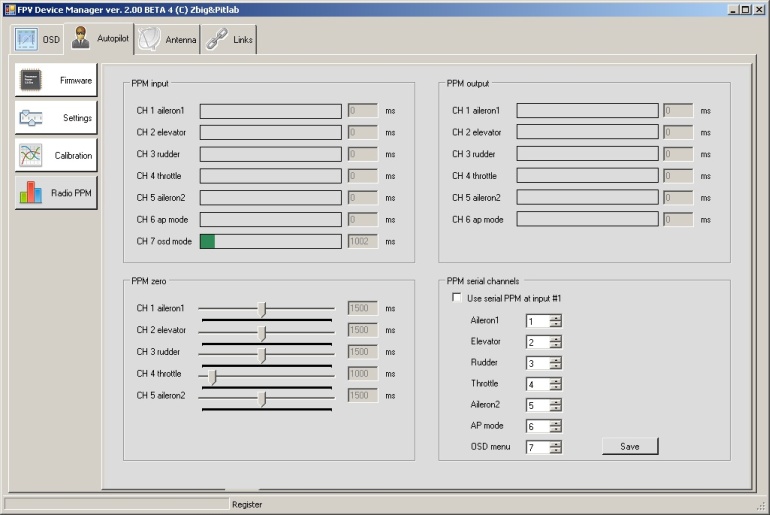
Ostatnia zakładka pozwala na definicje i kalibrację sygnałów terujących z aparatury RC.
- Szczegóły
- Autor: Piotr Laskowski

Czym jest FPV OSD
OSD jest skrótem od On Screen Display co znaczy wyświetlanie dodatkowych informacji na ekranie z obrazem wideo. Jest to instrument pokładowy zdalnie sterowanego samolotu (RC) wyposażonego w kamerę wideo. Nakłada informacje pomocnicze dla pilota na obraz radiowo transmitowany z kamery. Dzięki OSD by Zbig & Pitlab pilot patrząc na obraz z kamery oprócz widoku z modelu zna bieżący stan samolotu, na który składa się położenie (współrzędne geograficzne z GPS), wysokość, kompas, parametry instalacji elektrycznej, kierunek i odległość do domu a w połączeniu z autopilotem sztuczny horyzont, prędkość względem powietrza i wariometr.
Dzięki OSD łatwiej jest dolecieć tam gdzie trzeba i bezpiecznie wrócić do domu nawet w nieznanym terenie czy przy ograniczonej widoczności.
OSD jest nieodzownym wyposażeniem modelu FPV, czy sterowanego na podstawie obrazu przesyłanego z kamery. Sposób latania FPV czyli First Person View, oznacza sterowanie z punktu widzenia osoby wirtualnie znajdującej się wewnątrz sterowanego modelu.
OSD pełni również rolę interfejsu użytkownika dla autopilota umożliwiając wprowadzanie zmian nawet w trakcie lotu za pomocą wolnego kanału aparatury. Na ziemi gdy mamy fizyczny dostęp do urządzenia nastawy wygodnie będzie wykonać przy pomocy klawiatury dołączonej do zestawu.
- Szczegóły
- Autor: Piotr Laskowski
Moduł z interfejsem bluetooth służy do przekazywania danych telemetrycznych ze Stacji Nazimnej do aplikacji FPV Tracker. Może też służyć do połączenia z OSD w celu ustawiania waypointów (definicji trasy lotu). Tak wygląda podłączony do stacji naziemnej:
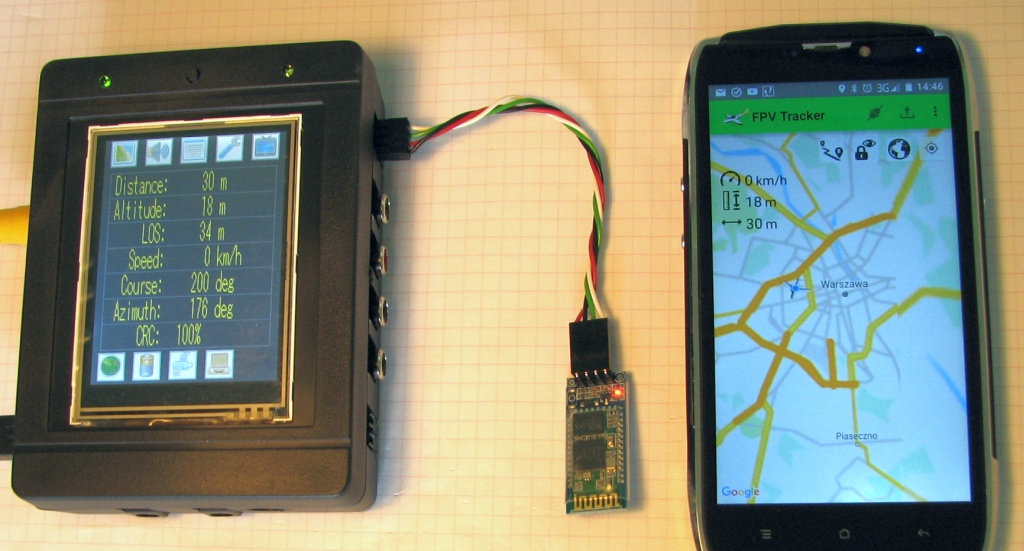
Moduł może pracować w dwu trybach:
- tryb konfiguracji sygnalizowany migającym LEDem, wtedy przyjmuje konfigurujące go polecenia AT.
- tryb komunikacyjny gdzie pracuje jako bezprzewodowy UART, sygnalizowany ciągłym świeceniem się LEDa.
Prędkość komunikacji jest programowalna przez użytkownika. W systemie FPV jest to 9600bps.
Jeżeli masz moduł ustawiony na inną prędkość należy podłączyć go do terminala za pomocą dowolnego łącza szeregowego pracującego na poziomach logicznych 3,3V. Ja używam do tego celu kabelka z układem FTDI. Po podłączeniu i uruchomieniu terminala skonfigurowanego na prędkość 38400bps moduł powinien odpowiadać "OK" na podane mu znaki "AT" (koniecznie wielkimi literami, bez CR LF na końcu).
Gdy jest już nawiązana komunikacja wtedy trzeba podać polecenie zmiany prędkości o składni: AT+BAUDx gdzie x to liczba odpowiadająca prędkości pracy podana w poniższej tabeli.
| Polecenie | Odpowiedź | Uwagi |
|---|---|---|
| AT | OK | |
| AT+VERSION | Linvor1.5 | Zwraca numer wersji modułu |
| AT+BAUDx | OKyyyy | Ustawia prędkość transmisji do interfejsu BT x może przybierać następujące wartości: 1 dla 1200 bps 2 2400 bps 3 4800 bps 4 9600 bps 5 19200 bps 6 38400 bps 7 57600 bps 8 115200 bps 9 230400 bps A 460800 bps B 921600 bps C 1382400 bps |
| AT+NAMEnazwa | OKnazwa | Zmiana nazwy urządzenia. Nazwa może mieć długość do 20 znaków |
| AT+PINxxxx | OKpin | Ustawianie PINu parującego urządzenia. Domyślnie 1234 |
Ponieważ moduł ma nietypowy sposób obsługi poleceń AT bazujący na timeoutach a nie na oczekiwaniu na, najlepiej jest przygotować gotowy ciąg znaków np. "AT+BAUD4" i wkleić je w okno terminala.
Moduł Bluetooth UART jest dostępny w PitLab.Sklepie są domyślnie skonfigurowane do pracy ze Stacją Naziemną i zaprogramowane na prędkość 9600bps.
Sposób połączenia modułu ze złączem modułów Stacji Naziemnej jest przedstawiony w tabeli:
| pin | złącze GS | wyjścia modułu Bluetooth |
|---|---|---|
| 1 | TXD1 | RXD |
| 2 | RXD1 | TXD |
| 3 | Vin | Vcc |
| 4 | GND | GND |