
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski

Optoelektroniczny czujnik prędkości obrotowej ma dwa LEDy oświetlające podczerwienią i czujnik podczerwieni połączony ze wzmacniaczem pracującym w układzie komparatora, porównującego wartość bieżącego sygnału z wartością średnią. W ten sposób może wykrywać nawet niewielkie zmiany natężenia światła w szerokim zakresie oświetlenia.
Czujnik RPM może pracować z własnym światłem odbitym, np oświetlając czarno-białą naklejkę na silniku w kadłubie samolotu, lub pracować ze światłem zastałym patrząc się przez śmigło na otoczenie. W przypadku pracy ze światłem odbitym, odległość między czujnikiem a wirującym elementem powinna mieścić się zakresie od odległości kontaktowej to ok. 5cm. Fabrycznie fotoelementy ustawione są równoległe. LEDy świecą wiązką o kącie rozwarcia 50°, fotoelement zbiera światło z kąta 24°.
- Szczegóły
- Autor: Piotr Laskowski
 Moduł inercyjny, z angielskiego IMU Inertial Measurement Unit, jest sercem każdego nowoczesnego autopilota. Dostarcza informacji o położeniu platformy UAV względem Ziemi. Dane pochodzą z 3-osiowego akcelerometru MMA7341 Freescale i żyroskopów Invensense: 2-osiowego IDG-500 i 1-osiowego ISZ-500.
W założeniach ma to być dosyć tanie ale wystarczająco precyzyjne źródło danych dla jednostki inercyjnej.
Moduł jest wyposażony we własne źródło zasilania 3,0V i 16-bitowy przetwornik analogowo-cyfrowy komunikujący się z komputerem za pomocą magistrali SPI. Pierwsze 6 kanałów przetwornika mierzy sygnały z żyroskopów i akcelerometru, pozostałe kanały 7 i 8 mierzą temperaturę obu żyroskopów.
| Parametr | Zakres pomiarowy modułu |
|---|---|
| Przyspieszenie | +-11g |
| Prędkość kątowa |
+-500°/s |
Masa modułu 5g.
W artykule Porównanie żyroskopów i akcelerometrów, porównuję parametry czujników użytych w projekcie do innych, zarówno cyfrowych jak i analogowych.
- Szczegóły
- Autor: Piotr Laskowski
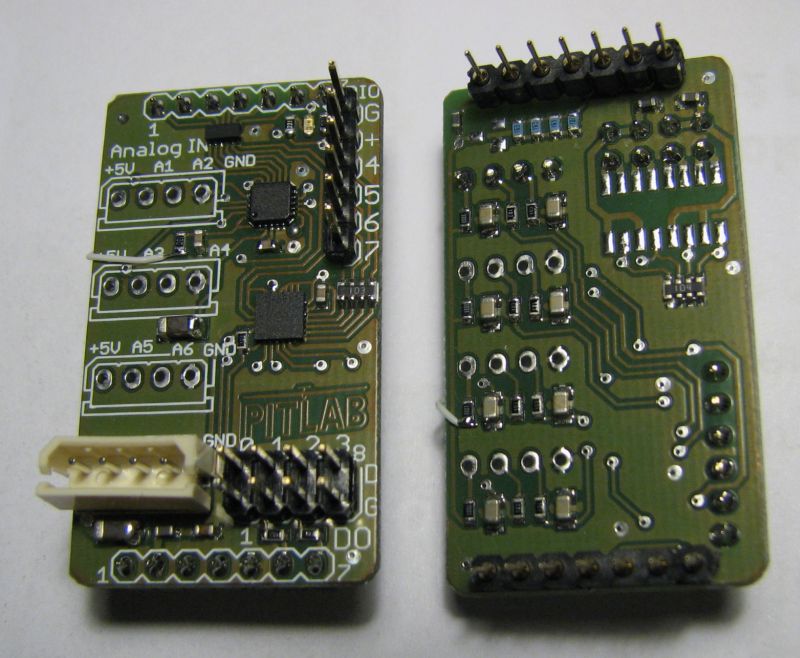
Moduł ADCIO zawiera 8 wejść 16-bitowego przetwornika analogow-cyfrowego (ADC) oraz 8 wejść/wyjść (IO) cyfrowych. Pierwsze 4 wyjścia cyfrowe sterują tranzystorami MOSFET mogącymi zwierać do masy prąd o natężeniu 4A w układzie otwarty dren (zwierają do masy). Kolejne 4 linie cyfrowe mogą pracować jako uniwersalne linie wejścia lub wyjścia w standardzie CMOS 3,3V.
Wyjścia przeznaczone są do sterowania oświetleniem, odpalana rac itp.
Wejścia przetwornika analogowo-cyfrowego są wyprowadzone na 4 złącza zawierające 2 kanały przetwornika i zasilanie 5V ograniczone rezystorem szeregowym. Można podłączyć do tego czujniki prądowo - napięciowe, lub inne czujniki użytkownika dające sygnał w zakresie 0-4V.
- Szczegóły
- Autor: Piotr Laskowski
Ponieważ rząd nakłada na nas zmianę podatku VAT z 22 na 23% więc uaktualniłem ceny w PitLab.Sklepie.
Wymóg dotyczy zmiany wartości podatku a nie ceny, więc ceny brutto pozostawiłem na dotychczasowym poziomie, tak aby nie trzeba było zmieniać przyzwyczajeń. :-)
Życzę wszystkiego najlepszego w Nowym Roku.
- Szczegóły
- Autor: Piotr Laskowski
Oprogramowanie komputera pokładowego służy do wizualizacji lotów, prezentacji danych on-line, konfiguracji, kalibracji i testowania urządzenia. Komunikacja oprogramowania ze sprzętem odbywa się lokalnie za pomocą szybkiego łącza USB lub zdalnie za pomocą łącza modemowego MOD, do którego mogą być przypięte moduły tranamisji bezprzewodowej radiomodem i bluetooth lub przewodowy interfejs FTDI
Główny ekran programu służy do wizualizacji 3D zarejestrowanych lotów. Przedstawia trasę lotu, której kolor i pochylenie wstęgi odpowiada jednemu z kilku wybranych parametrów lotu. Kolor opisany jest w legendzie wyświetlanej w prawym górnym rogu okna. Przedstawiony jest też histogram prezentowanego sygnału.
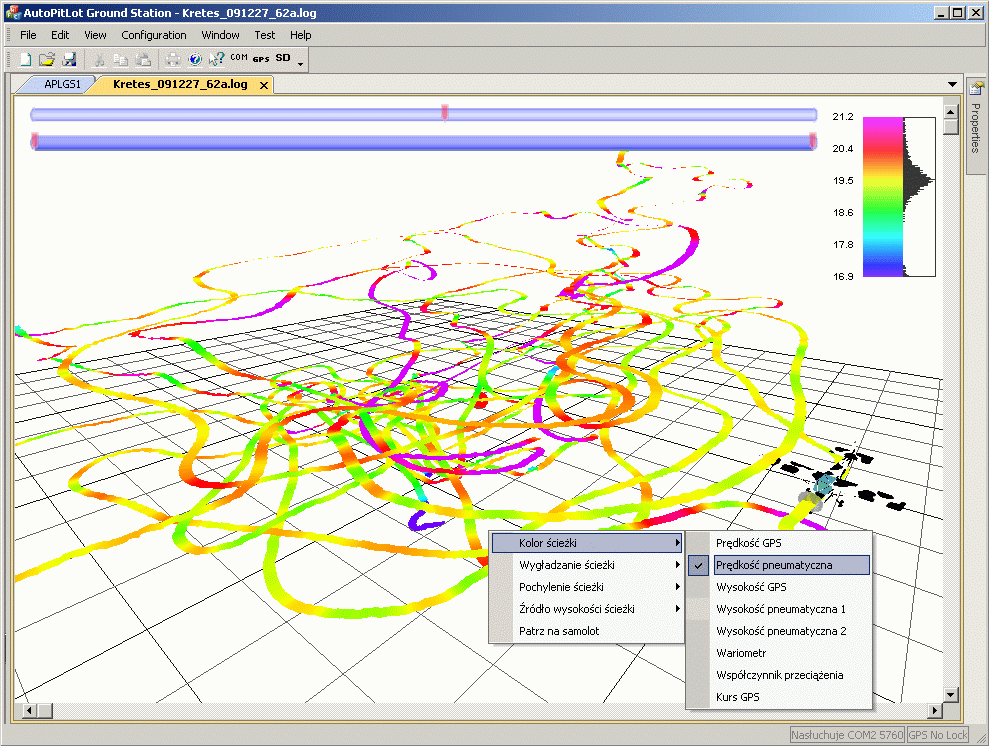
Pracujemy nad możliwością nałożenia mapy terenu na siatkę terenu lotów (najlepiej oglądać na pełnym ekranie):
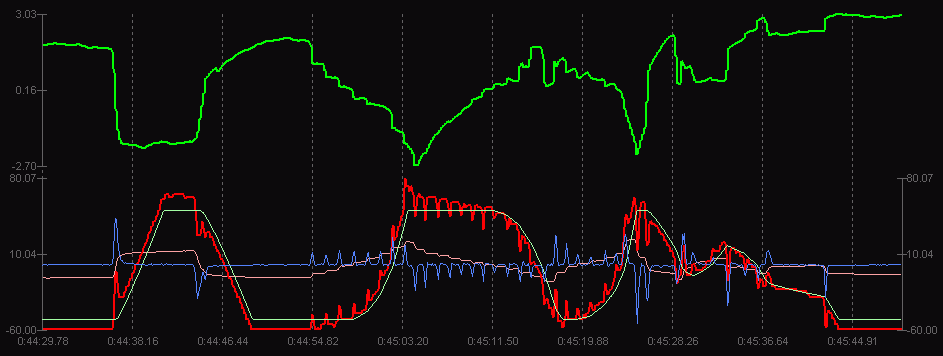
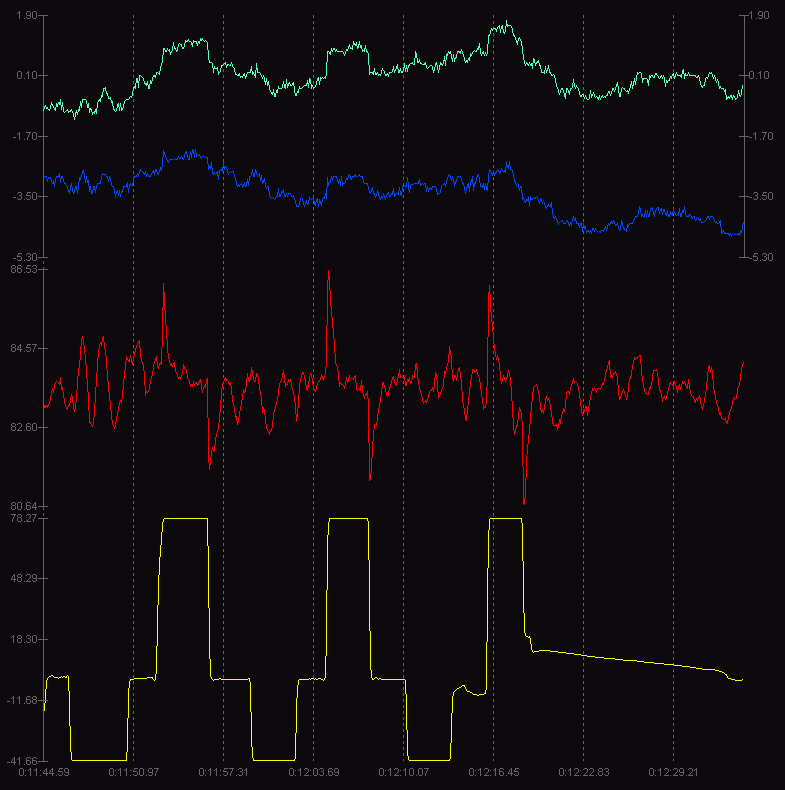
Aplikacja może wyświetlać dane jednocześnie z wielu czujników z częstotliwością do 50 Hz. Można wybrać kolor i rodzaj linii, umieszczenie wielu wykresów na wspólnych lub oddzielnych układach współrzędnych. Tak wyglądają przykładowe wykresy:
Sposób tworzenia wykresów został przedstawiony na filmie (najlepiej oglądać na pełnym ekranie):
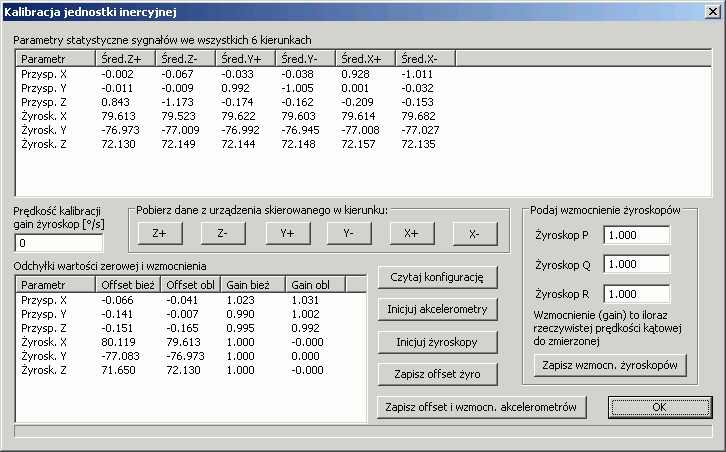
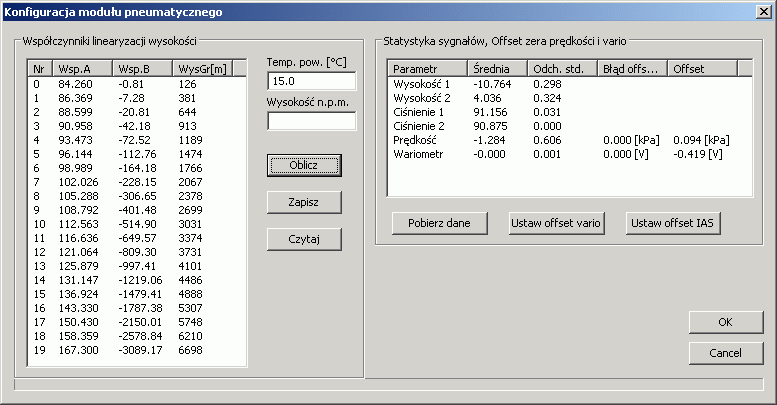
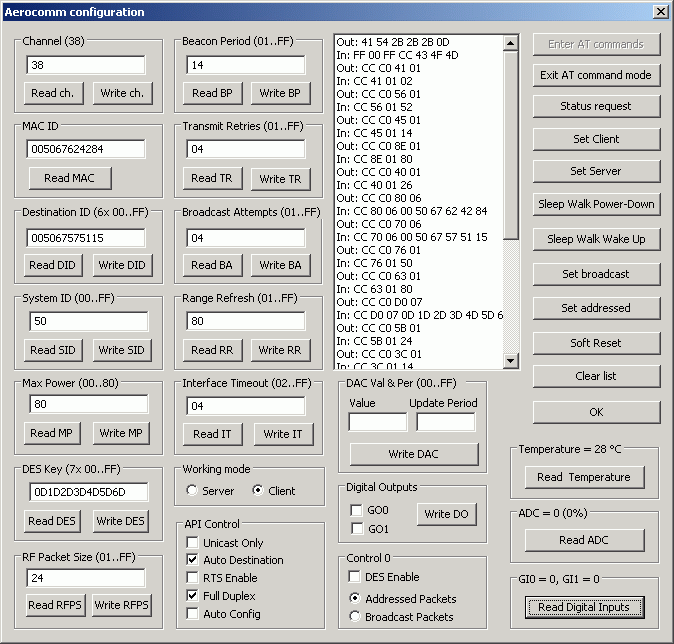
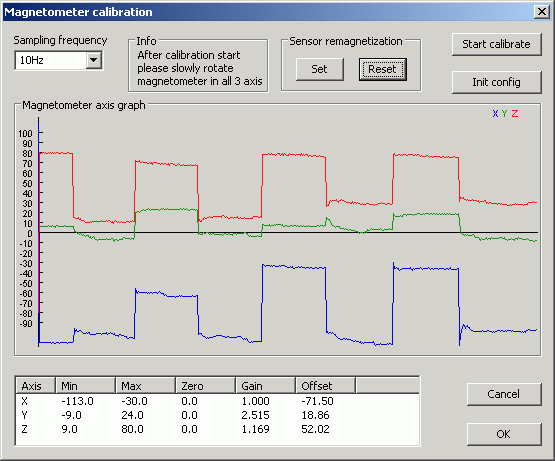
Program zawiera też szereg okien do konfiguracji i kalibracji poszczególnych modułów.
Poniżej okno kalibracji modułu inercyjnego.
Okno konfiguracji modułu pneumatycznego.
Okno konfiguracji radiomodemu Aerocomm.
Okno kalibracji magnetometru
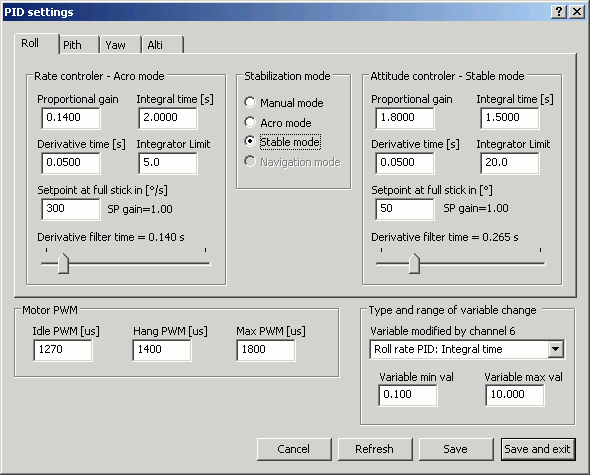
Okno strojenia regulatorów PID
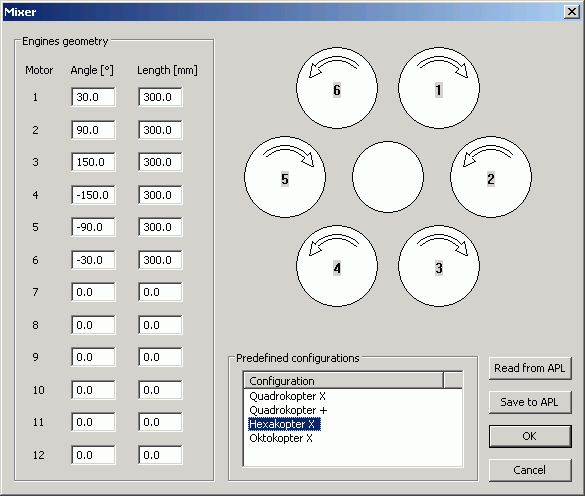
Okno miksera umożliwiające sterowanie różnymi platformami
- Szczegóły
- Autor: Piotr Laskowski
Komputer pokładowy wszystkie istotne czujniki ma na wymiennych modułach. Umożliwia to elastyczny dobór zestawu czujników w zależności od parametrów platformy. Tak wygląda rozkład sygnałów na złączach płytki głównej komputera w wersji 2.0.
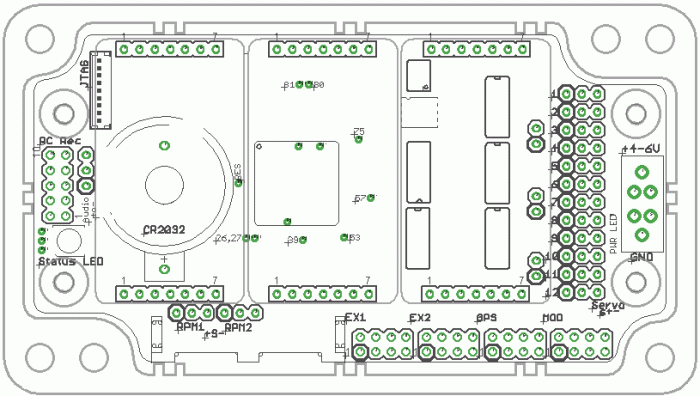
Patrząc na płytkę od lewego górnego rogu pierwsze jest złącze JTAG w postaci 9-szpilkowego gniazda Molex PicoBlade 53398. Poniżej jest 10-szpilkowe złącze odbiornika RC opisane "RC rec". Jest to standardowe złącze kołkowe o rozstawie 2,54mm przystosowane do wtyku IDC Amphenol na przewód taśmowy. Obok jest 3-szpilkowe złącze wyjścia audio opisane "Audio". Pasuje do wtyku jak w serwomechanizmach: Molex C-grid 2,54mm. Na dole płytki znajdują się dwa złącza wejść obrotomierzy opisane "RPM1" i "RPM2". To również są złącza jak w serwomechanizmach Molex C-grid 2,54mm.
Moduły zewnętrzne
Na samym dole płytki są cztery 8-szpilkowe złącza modułów zewnętrznych pasujące do wtyku Molex C-Grid MX-90142. Są to kolejno:
- moduł zewnętrzny 1, opisane jako "EX1",
- moduł zewnętrzny 2, opisane jako "EX2",
- moduł odbiornika GPS, opisany jako "GPS",
- moduł komunikacyjny (modemowy), opisany jako "MOD".
| pin/gniazdo | EX1 | EX2 | GPS | MOD |
|---|---|---|---|---|
| 1 | TX3/SDA1/RD1 | TX3/SDA1/RD1 | TXD0 | TXD1 |
| 3 | RX3/SCL1/TD1 | RX3/SCL1/TD1 | RXD0 | RXD1 |
| 5 | TX2/SDA2 | TX2/SDA2 | TX2/SDA2 | CTS1 |
| 7 | RX2/SCL2 | RX2/SCL2 | RX2/SCL2 | RTS1 |
| 2 | Vin | Vin | Vin | Vin |
| 4 | Module ID | Module ID | Module ID | Module ID |
| 6 | GND | GND | GND | GND |
| 8 | GND | GND | GND | GND |
Moduły wewnętrzne
Większą część płytki przykrywają od góry trzy moduły wewnętrzne mocowane na dwu rzędach 7-szpilkowych złącz. Opisana jest tylko kolejność pinów: "1" i "7". Na powyższym rysunku zaznaczony jest obrys modułów wewnętrznych. Moduły posiadają precyzyjne złącza szpilkowe typu STS 64P-K.
| pin/strona | góra | dół |
|---|---|---|
| 1 | MISO | +5,0V |
| 2 | SCLK | +3,3V |
| 3 | MOSI | +Vin |
| 4 | /CS1..3 | Module ID |
| 5 | SDA0 | GND |
| 6 | SCL0 | MDx0 (x=1..3) |
| 7 | GND | MDx1 (x=1..3) |
Przy prawym brzegu płytki znajduje się 6-szpilkowe złącze zasilające zielony Multiplex MPX 7925 opisane "+4-6V". Po jego lewej stronie jest rząd 12 złącz kołkowych do serwomechanizmów w standardowym układzie, takim jaki występuje w odbiornikach.
Za złączami są 3 miejsca na 2-szpilkowe złącza umożliwiające rozszerzenie ilości serw do 18. Zawierają tylko "żółty" przewód sygnałowy idący do serwa.
W okolicach procesora jest kilka padów pod kołki testowe. Są one podłączone do niewykorzystanych nóżek mikrokontrolera i są przewidziane do celów uruchomieniowych np. do wyzwalaniania oscyloskopu. Analogiczną funkcję pełnią pady umieszczone za LED statusu.
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3