
Projekty
Artykułu opisujące projekty Pitlaba
- Szczegóły
- Autor: Piotr Laskowski
Poniżej jest lista wielowirnikowców jakie latają ze sterownikiem APL. Staram się wyszczególnić podstawowe parametry konstrukcyjne, eksploatacyjne i nastawy regulatorów PID, tak aby tworzyć bazę wiedzy ułatwiającą nastrojenie następnych kopterów.
Lista kopterów
- Quadrokopter
- Hexakopter
- Quadrokopter "Darwin"
- Quadrokopter "PW"
- Quadrokopter "Transporter"
- Szczegóły
- Autor: Piotr Laskowski
Quadrokopter Darwin jest nabytkiem z 2013 roku. Ramę dostałem od zaprzyjaźnionej firmy ArtFobia. Zrobiona jest z węglowych ramion, laminatowego centerplate. zamontowana na boom blokach i skręcona poliamidowymi śrubami - ani grama metalu w ramie, co przekłada się na małą masę wynoszącą 198 g.
Kopter na razie nie ma podwozia, siada na półce z pakietem. Widoczna na zdjęciu gąbka została założona do celów strojenia regulatorów wysokości, jako amortyzator, bo podczas strojenia można wpaść w oscylacje i niekontrolowanie przyziemić. Do normalnych lotów jest nieprzydatna, bo utrudnia poziome ustawienie koptera.
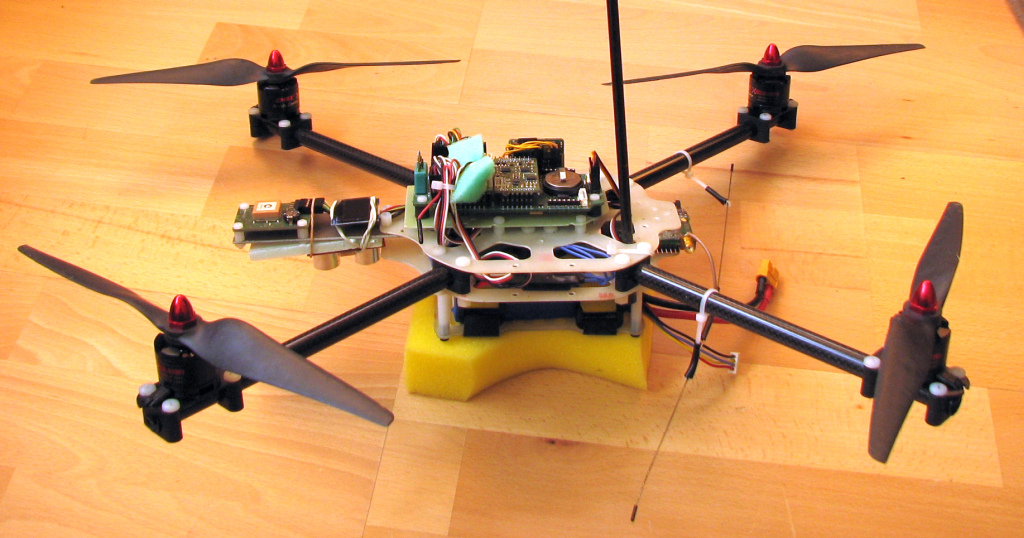
Wyposażenie quadrokoptera Darwin
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | LiPo 3S 2200mAh | Hobbyking: Turnigy 2200mAh 3S 20C Lipo Pack |
| Czujnik prądu | 35A 36V | Pitlab: Czujnik prądu 35A |
| Regulatory silników | Turnigy Plush 18A na kontrolerze Silabs przeprogramowany na Fast PWM | Hobbyking: TURNIGY Plush 18amp Speed Controller |
| Silniki | Emax 2213-935KV | ABC-RC: Silnik Emax Multi-copter MT2213-935KV - 192W - EMAX |
| Śmigła | Gemfan 10x5 | ABC-RC: Śmigła GF 10x5R + 10x5 - Nylon + Carbon - duża sztywność |
| Rama | Ramiona z carbonowych rur 12mm | ArtFobia |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem HMC5883 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | eLeReS 433MHz + antena dipol 1/4 z przeciwwagą | Cyberdrones: EleReS |
| Zasilanie | BEC z jednego z ESC | |
| Oświetlenie | brak |
Parametry eksploatacyjne
Masa RTF: 925g
Prąd zawisu: 8,515 A
Rozstaw silników po przekątnej: 470mm
- Szczegóły
- Autor: Piotr Laskowski
Quadrokopter jest moim pierwszym wielowirnikowcem. To właśnie na nim powstawały i była testowana większość algorytmów. Ta konstrukcja może przeżyć bardzo dużo. Po większym wypadku do wymiany są ramiona, śmigła i ewentualnie podwozie. W ciągu kilku lat nie uszkodziłem na nim żadnej elektroniki ani silnika. Wytrzymałość i niski koszt napraw sprawia że obecnie służy do testowania funkcjonalności wiążącej się z większym poziomem ryzyka.
Na zdjęciu jest jeszcze z oryginalnymi nogami, natomiast większość swego dorosłego życia przelatał z czterema plasterkami kanalizacyjnej rury PCV ø105mm. takie nogi wyglądają paskudnie, ale świetnie amortyzują twarde lądowania.
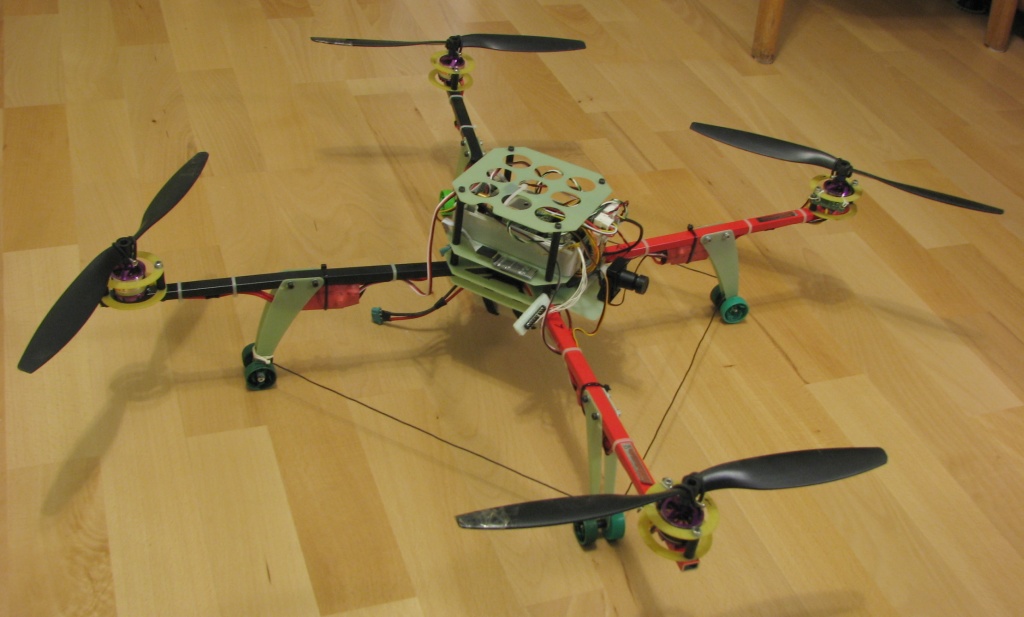
Wyposażenie Quadrokoptera
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | 4 ogniwa LiFePO4 2300mAh (obecnie ok. 1800mAh) zawieszane pod ramą na gumowym sznurze. | Hobbyking: A123-3.3VB Lithium Ion 2300mAh Single Cell Battery |
| Czujnik prądu | 35A | Pitlab: Czujnik prądu 35A |
| Regulatory silników | RCTimer SK-20 na sofcie Simona K | RCTimer: SK-20 |
| Silniki | BL-2830-14 750kv | Foxtech (razem z ramą) |
| Śmigła | 12x4,5" | RCTimer: 12x4.5" EPP1245 |
| Rama | Quadframe z wymienionymi ramionami i podwoziem | Quadframe: już nie produkowana |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem MMC3140 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | Nadajnik Hitec Eclipse7, odbiornik Hitec HSD-09RO | ArtHobby |
| Zasilanie | Jeden z BEC w ESC | |
| Oświetlenie |
2 LED 3W: biała z przodu, czerwona z tyłu + źródło prądowe 360/480/610/730mA + wyłącznik mechaniczny |
Maritex: Diody High Power 3W z collimatorem typu O_45°, Lambertian + Przetwornica stałoprądowa |
Parametry eksploatacyjne
Masa RTF: 1222 g
Prąd zawisu: 12,997 A
- Szczegóły
- Autor: Piotr Laskowski
Hexakopter jest zbudowany na bazie ramy DJI F550, oryginalnych regulatorów, silników i śmigieł 10". Posiada wbudowany na stałe pakiet zamontowany między górnym i dolnym laminatem. Antena RC 35MHz rozpięta jest miedzy nogami. Nie jet to optymalne rozwiązanie, ale nie koliduje z napędem a ja nie potrzebuję robić dalekich lotów.
Konstrukcja jest wizualnie estetyczna, ale ciężka.
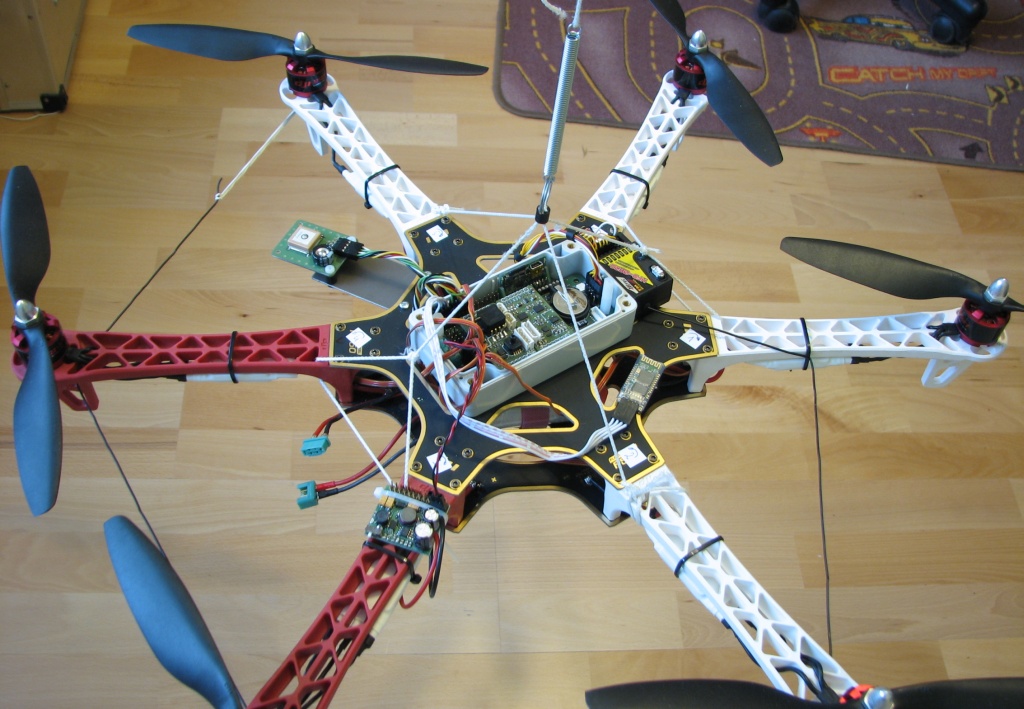
Wyposażenie Hexakoptera
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | 4 ogniwa LiFePO4 2300mAh (obecnie 1800mAh) wbudowane w ramę | Hobbyking: A123-3.3VB Lithium Ion 2300mAh Single Cell Battery |
| Czujnik prądu | 35A 36V | Pitlab: Czujnik prądu 35A |
| Regulatory silników | DJI OPTO 30A ESC | Foxtech (razem z ramą) |
| Silniki | DJI 2212 MOTOR | Foxtech (razem z ramą) |
| Śmigła | DJI 1045 propeller CW&CCW | Foxtech: DJI 1045 propeller CW&CCW |
| Rama | DJI F550 | Foxtech: DJI 550 Frame with Electronics |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem MMC3140 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | Nadajnik Hitec Eclipse7, odbiornik Hitec HFD-08RO | ArtHobby |
| Zasilanie | BEC o wydajności prądowej 1,5A 5-6V | Pitlab: stary nigdy nie publikowany projekt |
| Oświetlenie | 4 samoprzylepne paski LED: 2 białe na ramionach 2 i 5 widoczne z przodu, 2 czerwone na ramionach 3 i 4 widoczne z tyłu | ejama: Sznur LED biały ciepły 300 led/5m 5050 12V zalewany |
Parametry eksploatacyjne
Masa RTF: 1640 g
Prąd zawisu: 17,026 A
- Szczegóły
- Autor: Maciej Laskowski
Montaż w wielowirnikowcu
Orientacja IMU i magnetometru
Komputer pokładowy powinien zostać zamontowany w taki sposób aby jednostka inercyjna znajdowała się w środku ciężkości, lub możliwie najbliżej środka. Dotyczy to zarówno rzutu w płaszczyźnie pionowej, jak i wysokości. Montaż poza środkiem ciężkości powoduje że składowe od momentów obrotowych będą widoczne jako przyspieszenie normalne do płaszczyzny obrotu. Przykładowo pochylając platformę będziemy rejestrowali większe przyspieszenie w osi Z i X, przechylając w Z i Y, odchylając w X i Y.
Na module inercyjnym, oraz na magnetometrze zamontowanym w module GPS lub GLONASS znajdują się strzałki pokazujące orientację czujników względem platformy. Oś X obu modułów musi być skierowana zwrotem do przodu a oś Y zwrotem na prawą stronę (patrząc z punktu widzenia wirtualnego pilota siedzącego w kopterze)
Drgania
Jednostka inercyjna musi być sztywno związana z układem napędowym, tak aby każdy ruch układu napędowego był rejestrowany przez IMU. Wyjątkiem są drgania o częstotliwości większej niż kilka Herców, gdyż układy wykonawcze napędu koptera nie są w stanie kompensować tak szybkich zmian i informacja o nich jest nieużyteczna. Za to drgania wprowadzają szum do pomiarów zmniejszając ich dokładność. Dotyczy to czujników jednostki inercyjnej oraz innych elementów mechanicznych np. czujników ciśnienia, rezonatorów kwarcowych a nawet elementów biernych gdzie drgania mogą wywoływać efekt piezoelektryczny.
Zaleca się odizolowanie płytki komputera od ramy koptera za pomocą elementów tłumiących drgania.
Światło
Specyficznym rodzajem zakłócenia jest światło, które padając na złącze półprzewodnikowe generuje prąd elektryczny wskutek efektu fotowoltaicznego. Na zakłócenia światłem narażone są czujniki ciśnienia: bezwzględny i różnicowy, dlatego należy zasłaniać je przed wpływem światła, zwłaszcza światła słonecznego niosącego dużą energię.
Czynniki środowiskowe
Komputer jest zaprojektowany do umieszczenia go w obudowie zapewniającej mu ochronę przed czynnikami takimi jak wilgoć, zanieczyszczenia oraz przed uszkodzeniami mechanicznymi. Jednakże w warunkach bezpiecznych, zwłaszcza w małych kopterach gdzie masa obudowy jest znaczącym składnikiem całości, dopuszcza się pracę bez obudowy. Obudowa dodatkowo stabilizuje parametry temperaturowe pracy.
- Szczegóły
- Autor: Piotr Laskowski
Koszt wysyłki towarów zamówionych w PitLab.Sklepie zależy od masy produktów i rozmiaru opakowania. Na koszt składa się cena wysyłki i opakowania. Opakowanie to zwykle koperta ochronna, lub kartonowe pudełko. Koszt opakowania to kilkadziesiąt groszy do pojedynczych złotówek w przypadku dużych opakowań.
| Spedytor | Masa lub rozmiar przesyłki | Cena przesyłki |
|---|---|---|
| Odbiór osobisty | bez ograniczeń | 0,00 |
| Poczta Polska list polecony, priorytetowy, gabaryt A | do 350 g, rozmiar do 20x230x325mm | 7,50 |
| Poczta Polska list polecony, priorytetowy, gabaryt B | do 350 g | 10,00 |
| Poczta Polska list polecony, priorytetowy, gabaryt B | do 1 kg | 12.00 |
| Poczta Polska list polecony, priorytetowy, gabaryt B | do 2 kg | 16,0 |
| Poczta Polska paczka polecona, priorytetowa | do 1 kg | 13,00 |
| Poczta Polska paczka polecona, priorytetowa | do 2 kg | 14,00 |
| Poczta Polska paczka polecona, priorytetowa | do 5 kg | 16,00 |
| Paczkomat przesyłka o gabarycie A | do 25 kg, rozmiar do 80x380x640 mm | 14,00 |
| Paczkomat przesyłka o gabarycie B | do 25 kg, rozmiar do 190x380x640 mm | 15,00 |
| Przesyłka DPD (paczka) | do 5 kg |
19,00 |
Pobranie pocztowe lub kurierskie kosztuje dodatkowo 7zł.
Podkategorie
Komputer pokładowy Liczba artykułów: 30
Zagadnienia związane z komputerem pokładowym AutoPitLot
Wariometr SkyAssistant Liczba artykułów: 9
Zagadnienia związane z wariometrem SkyAssistant
System FPV Liczba artykułów: 14
Zawiera informacje o systemie przeznaczonym d lotów FPV skłądajacym się z OSD (On Screen Display) czyli graficznej nakładki na obraz przesyłany z kamery, Autopilota dla bezzałogowych systemów latających oraz stacji naziemnej odbierającej telemetrię z bezzałogowego samolotu, wyposażonej w sterownik anteny śledzącej, diversity i loger.
Interfejs FMS Liczba artykułów: 4
Zagadnienia związane z interfejsem do modelarskiego symulatora FMS
Diversity RC Liczba artykułów: 1
Naglowki do zakladek Liczba artykułów: 5
Firma Liczba artykułów: 7
Zagadnienia związane z działalnością firmy Pitlab
Autopilot Dedalus Liczba artykułów: 3
Hermes Liczba artykułów: 1
Strona APL3 Liczba artykułów: 10
Artykuły tworzące widok strony APL3