
Quadrokopter Darwin jest nabytkiem z 2013 roku. Ramę dostałem od zaprzyjaźnionej firmy ArtFobia. Zrobiona jest z węglowych ramion, laminatowego centerplate. zamontowana na boom blokach i skręcona poliamidowymi śrubami - ani grama metalu w ramie, co przekłada się na małą masę wynoszącą 198 g.
Kopter na razie nie ma podwozia, siada na półce z pakietem. Widoczna na zdjęciu gąbka została założona do celów strojenia regulatorów wysokości, jako amortyzator, bo podczas strojenia można wpaść w oscylacje i niekontrolowanie przyziemić. Do normalnych lotów jest nieprzydatna, bo utrudnia poziome ustawienie koptera.
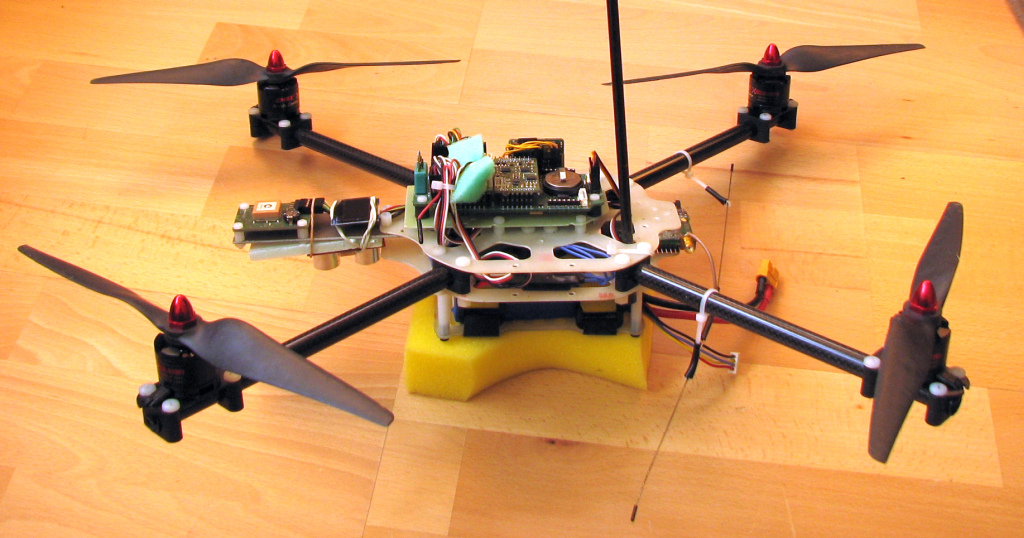
Wyposażenie quadrokoptera Darwin
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | LiPo 3S 2200mAh | Hobbyking: Turnigy 2200mAh 3S 20C Lipo Pack |
| Czujnik prądu | 35A 36V | Pitlab: Czujnik prądu 35A |
| Regulatory silników | Turnigy Plush 18A na kontrolerze Silabs przeprogramowany na Fast PWM | Hobbyking: TURNIGY Plush 18amp Speed Controller |
| Silniki | Emax 2213-935KV | ABC-RC: Silnik Emax Multi-copter MT2213-935KV - 192W - EMAX |
| Śmigła | Gemfan 10x5 | ABC-RC: Śmigła GF 10x5R + 10x5 - Nylon + Carbon - duża sztywność |
| Rama | Ramiona z carbonowych rur 12mm | ArtFobia |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem HMC5883 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | eLeReS 433MHz + antena dipol 1/4 z przeciwwagą | Cyberdrones: EleReS |
| Zasilanie | BEC z jednego z ESC | |
| Oświetlenie | brak |
Parametry eksploatacyjne
Masa RTF: 925g
Prąd zawisu: 8,515 A
Rozstaw silników po przekątnej: 470mm