
Quadrokopter jest moim pierwszym wielowirnikowcem. To właśnie na nim powstawały i była testowana większość algorytmów. Ta konstrukcja może przeżyć bardzo dużo. Po większym wypadku do wymiany są ramiona, śmigła i ewentualnie podwozie. W ciągu kilku lat nie uszkodziłem na nim żadnej elektroniki ani silnika. Wytrzymałość i niski koszt napraw sprawia że obecnie służy do testowania funkcjonalności wiążącej się z większym poziomem ryzyka.
Na zdjęciu jest jeszcze z oryginalnymi nogami, natomiast większość swego dorosłego życia przelatał z czterema plasterkami kanalizacyjnej rury PCV ø105mm. takie nogi wyglądają paskudnie, ale świetnie amortyzują twarde lądowania.
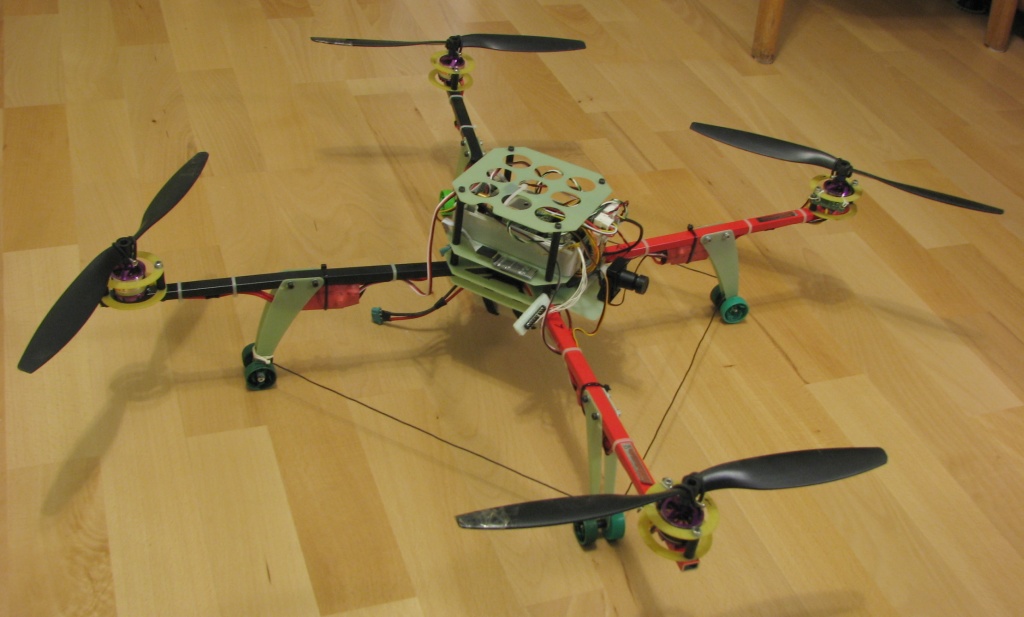
Wyposażenie Quadrokoptera
| Element wyposażenia | Opis | Źródło zakupu |
|---|---|---|
| Pakiet | 4 ogniwa LiFePO4 2300mAh (obecnie ok. 1800mAh) zawieszane pod ramą na gumowym sznurze. | Hobbyking: A123-3.3VB Lithium Ion 2300mAh Single Cell Battery |
| Czujnik prądu | 35A | Pitlab: Czujnik prądu 35A |
| Regulatory silników | RCTimer SK-20 na sofcie Simona K | RCTimer: SK-20 |
| Silniki | BL-2830-14 750kv | Foxtech (razem z ramą) |
| Śmigła | 12x4,5" | RCTimer: 12x4.5" EPP1245 |
| Rama | Quadframe z wymienionymi ramionami i podwoziem | Quadframe: już nie produkowana |
| Sterownik | Komputer pokładowy Autopitlot + IMU Invensense + Moduł pneumatyczny | Pitlab |
| Odbiornik GNSS | Pitlab: Moduł GPS z magnetometrem MMC3140 | |
| Łącze komunikacyjne | moduł bluetooth krótkiego zasięgu | Pitlab: Moduł bluetooth UART |
| Interfejs użytkownika | Wyświetlacz OLED | RCTimer po modyfikacji |
| Link RC | Nadajnik Hitec Eclipse7, odbiornik Hitec HSD-09RO | ArtHobby |
| Zasilanie | Jeden z BEC w ESC | |
| Oświetlenie |
2 LED 3W: biała z przodu, czerwona z tyłu + źródło prądowe 360/480/610/730mA + wyłącznik mechaniczny |
Maritex: Diody High Power 3W z collimatorem typu O_45°, Lambertian + Przetwornica stałoprądowa |
Parametry eksploatacyjne
Masa RTF: 1222 g
Prąd zawisu: 12,997 A