
Komputer pokładowy
Zagadnienia związane z komputerem pokładowym AutoPitLot
- Szczegóły
- Autor: Piotr Laskowski
Komputer pokładowy AutoPitLot jest sterownikiem lotu wielowirnikowca. Modularna konstrukcja umożliwia podłączanie nowych czujników, telemetria on-line i wielokanałowy rejestrator danych czynią go dobrą platformą badawczą.
Kluczowe cechy
• Duża moc obliczeniowa dzięki 32-bitowemu mikrokontrolerowi ARM Cortex pracującemu na częstotliwości
96MHz,
• Obsługa wielu typów czujników w wymiennych modułach,
• Rejestracja na karcie micro SD ok. 200 parametrów lotu z częstotliwością do 175Hz,
• Obsługa 12 serw z możliwością rozszerzenia do 16,
• Komunikacja ze światem za pomocą szerokiego wachlarza interfejsów użytkownika: kabel, bluetooth,
radiomodem, OSD, komunikaty audio, wyświetlacz,
• Możliwość umieszczenia w wytrzymałej, hermetycznej obudowie z wygodnym dostępem od góry,
• Zawiera oprogramowanie APL-GS umożliwiające konfigurację i analizę danych on-line i off-line,
Schemat połączeń elementów komputera
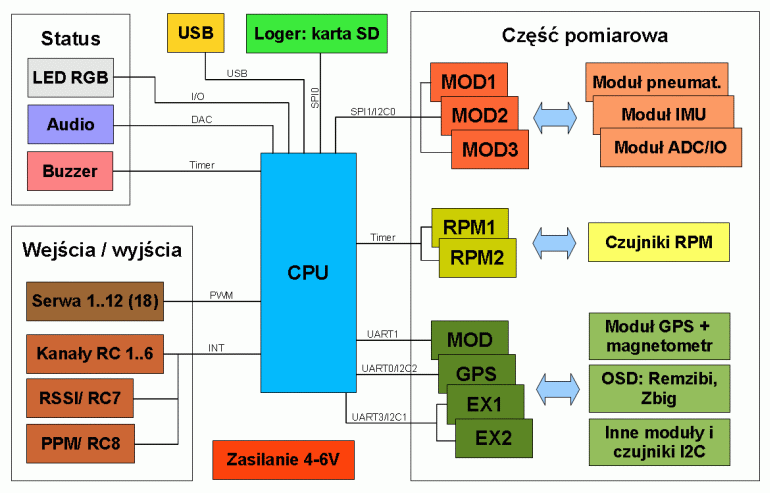
Schemat blokowy komputera pokładowego AutoPitLot
- Szczegóły
- Autor: Piotr Laskowski
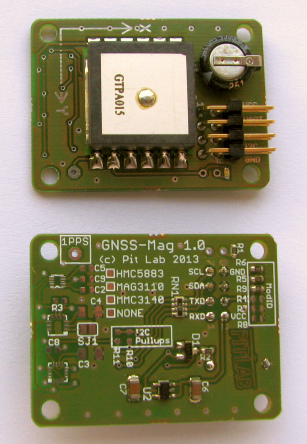 Moduł GPS-GLONASS oparty o chipsecie MTK MT3333 zawiera scalone odbiornik wbudowaną anteną na pasma: GPS oraz GLONASS z wbudowaną anteną. Umożliwia wyszukiwanie do 99 satelitów, oraz jednoczesne śledzenie 33 z nich. Bardzo wysoka czułość odbiornika wynosząca -165dBm pozwala na szybkie skompletowanie danych z wystarczającej liczby satelitów. Obsługa dwóch systemów nawigacji satelitarnej daje większa precyzję pozycjonowania co widać w postaci mniejszych wskaźników rozmycia precyzji VDOP i HDOP w porównaniu z systemem GPS.
Szybka aktualizacja danych 10Hz (5Hz z obsługą systemów wspomagających SBAS takich jak EGNOS na terenie Europy) czyni ten moduł odpowiednim do nawigacji modeli latających.
Moduł wyposażony jest opcjonalnie jeden z 3 typów magnetometru czyli elektronicznego kompasu. Dostępne są wersje modułu z układami: MMC3140 produkcji Memsic, MAG3110 produkcji Freescale oraz HMC5883 produkcji Honywell lub wersja bez magnetometru.
Moduł posiada własny stabilizator napięcia, dzięki temu może pracować z niestabilizowanym źródłem zasilania o dosyć szerokim zakresie napięć. Jest przystosowany do umieszczenia w obudowie Z-47
Dane techniczne:
- Wymiary: 32×43×10mm
- Masa: 14,7g (bez obudowy Z-47U)
- Napięcie zasilania 4-10V
- Schemat modułu
- Oficjalny opis poleceń modułu GPS
- Inna wersja opisu poleceń chipsetu MTK
- Nieoficjalny, szerszy opis poleceń modułu GPS
- Oprogramowanie GPS Viewer 1.8
- Instrukcja do GPS Viewer
SDK
- Przykładowy kod źródłowy w języku C do obsługi magnetometrów rodziny MMC312x i MMC314x
- Przykładowy kod źródłowy w języku C do obsługi magnetometru MAG3110
- Przykładowy kod źródłowy w języku C do obsługi magnetometru HMC5883
- Szczegóły
- Autor: Piotr Laskowski
Wyświetlacz OLED o przekątnej zbliżonej do 1" umożliwia odczyt podstawowych parametrów stanu wielowirnikowca takich jak napięcie zasilania, ilość zużytej energii (w mAh), stan odbiornika GPS, bieżące pomiary kątów orientacji, prędkości kątowych, przyspieszeń, wysokości, prędkości pionowej, czasu i daty oraz numeru bieżącej wersji firmware.
Dodatkowo umożliwia zmianę nastaw regulatorów PID, przypisanie dowolnych parametrów regulatorów PID do kanałów 6 i 7, tak aby móc zmieniać je płynnie w locie.
Sterowanie zmianą odbywa się przy użyciu prawego drążka aparatury (lotki i wysokość). Wyświetlacz aktywny jest tylko gdy silniki są rozbrojone. Po uzbrojeniu wyłącza się aby niepotrzebnie nie obciążać procesora.
Wyświetlacz wykonany jest w technologii organicznych LED, przez co świeci się sam z siebie i jest dobrze widoczny nawet w słoneczny dzień. Niewielka masa i prosty interfejs komunikacyjny sprawiają że jest praktyczny w użyciu.
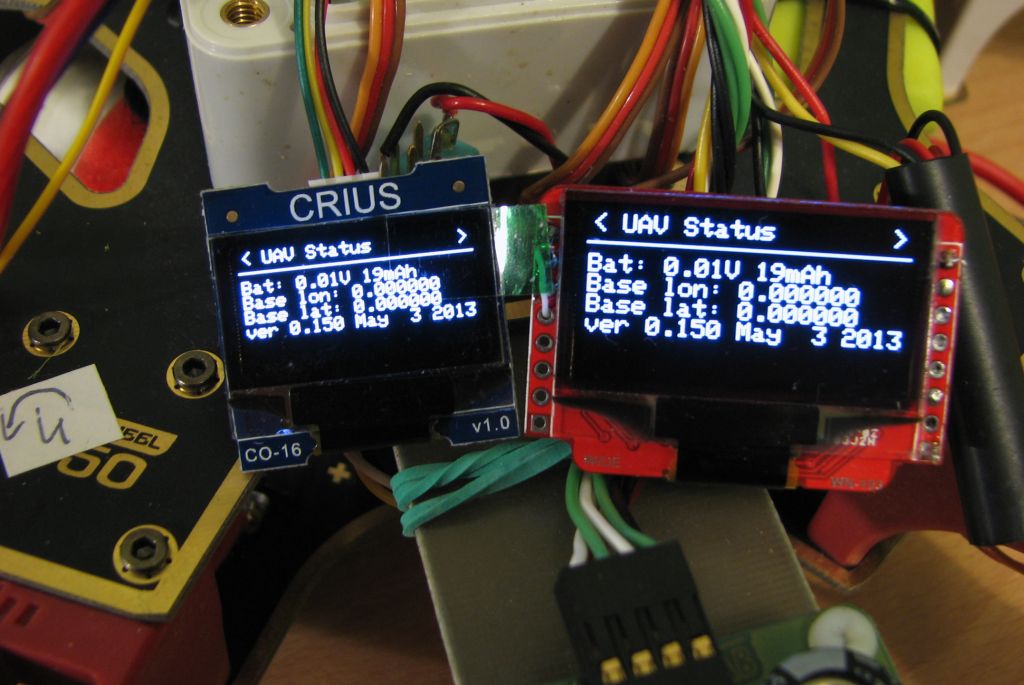
Tak wyglądają wyświetlacze z dwu różnych źródeł: RC Timer CRIUS CO-16 oraz Wide WN-103 różniące się nieznacznie rozmiarem i interfejsem użytkownika.
Aby kupiony zasilacz przystosować do pracy z komputerem pokładowym na magistrali I2C trzeba zrobić kilka zmian:
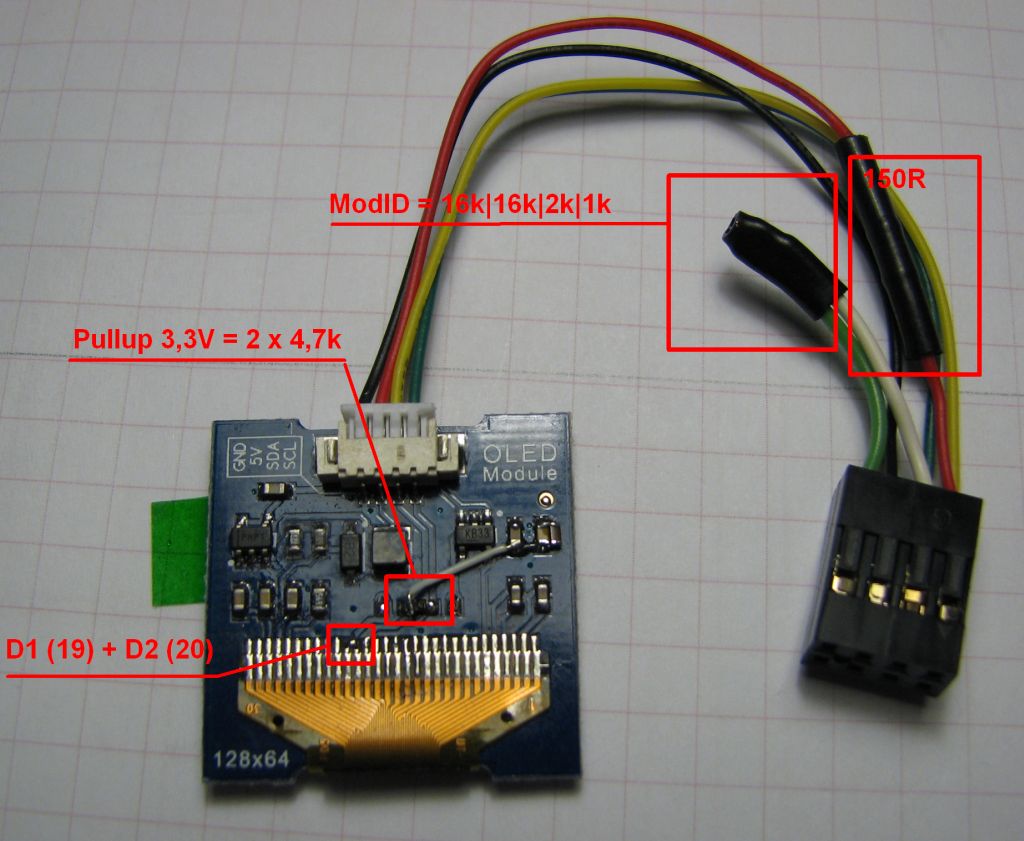
1) Dołożyć zestaw oporników identyfikujących moduł. Są to równolegle połączone 8k, 2k i 1k. Wartość 8k nie jest dostępna w typoszeregu, więc stosuję równolegle 2 oporniki 16k. Zestaw może składać się z równolegle połączonych wartości 16+16+2+1 lub 16+16+2+2+2. Używam oporników o tolerancji 1%. Ewentualnie można użyć potencjometru, najlepiej połączonego z szeregowo z opornikiem tak aby zawęzić zakres regulacji.
2) Zapewnić zasilanie 3,3V, gdyż na porcie EX1 i EX2 komputera pokładowego jest wyprowadzone nie stabilizowane 5V. Wyświetlacz CRIUS ma już stabilizator, wyświetlacz Wide nie ma i trzeba dołożyć zewnętrzny.
3) Zapewnić pullup-y dla linii magistrali I2C. Są to 2 oporniki 4,7k (lub zbliżone w granicach 2 - 10k) między liniami SDA i SCL a napięciem 3,3V. W wyświetlaczu z RC Timera jest na płytce miejsce na pullup-y, ale podciągane do 5V. Zrobiłem "namiocik" montując oporniki jedną stroną na padach a drugą stronę połączone razem i podciągnięte kynarem do 3,3V ze stabilizatora.
4) Obwód resetowania. Wyświetlacz z Wide ma stosowny pad gdzie podłączamy obwód RC. Użyłem opornika 10k do 3,3V i kondensatora 1uF do masy. Większe wartości opornika wydłużają czas trwania resetu i może zdarzyć się że inicjalizacja wyświetlacza rozpocznie się przy aktywnym resecie. Wyświetlacz Crius nie ma wyprowadzonego resetu. Jest on obecny tylko na tasiemce i połączony z Vcc w sposób utrudniający prostą modyfikację. W tym przypadku reset najlepiej rozwiązać jako szeregowy opornik rzędu 100R (62R - 430R) na zasilaniu. Użyłem opornika 150R i jest OK. Obecność opornika na zasilaniu w połączeniu z pojemnościami przy stabilizatorze powoduje dłuższe stałe czasowe narastania napięcia i poprawny reset. Jest to znacznie prostsze niż dokładanie obwodu RC bezpośrednio na tasiemce.
5) Zewrzeć linie D1 i D2 pełniące funkcje SDin i SDout. Bez tej zwory wyświetlacz nie odpowiada sygnałem ACK na polecenia mastera i próba komunikacji z nim kończy się błędem.
6) na wyświetlaczu WN-103 trzeba jeszcze wymusić niski poziom logiczny na linii RS/DC aby kontroler wyświetlacza był poprawnie adresowany oraz wybrać zworami tryb dostępu do wyświetlacza przez magistralę I2C (na płytce jest tabelka z opisem jak ustawić stan 3 bitów)
Tutaj jest schemat podłączenia wyświetlacza OLED z uwzględnieniem wszystkich modyfikacji. Poniżej jest obrazek z modyfikacjami wyświetlacza CRIUS CO-16:
Ponieważ zaproponowany wyżej sposób resetowania wyświetlacza nie działa poprawnie w temperaturach niższych niż ok. 15°C, powstała konieczność gruntownej naprawy błędu projektowego kolegów z dalekiego wschodu, którzy podłączyli linię resetu bezpośrednio do zasilania. Niestety połączenie to jest ukryte pod tasiemką i aby je przerwać należy odlutować taśmę wyświetlacza.
Najlepiej to zrobić zwykłą lutownicą nanosząc dużą kroplę cyny, taką aby zwarła sąsiednie 2-3 wyprowadzenia. Następnie grzejemy cynę a pęsetą unosimy odlutowaną tasiemkę. Po jej całkowitym podniesieniu ukaże się taki widok:
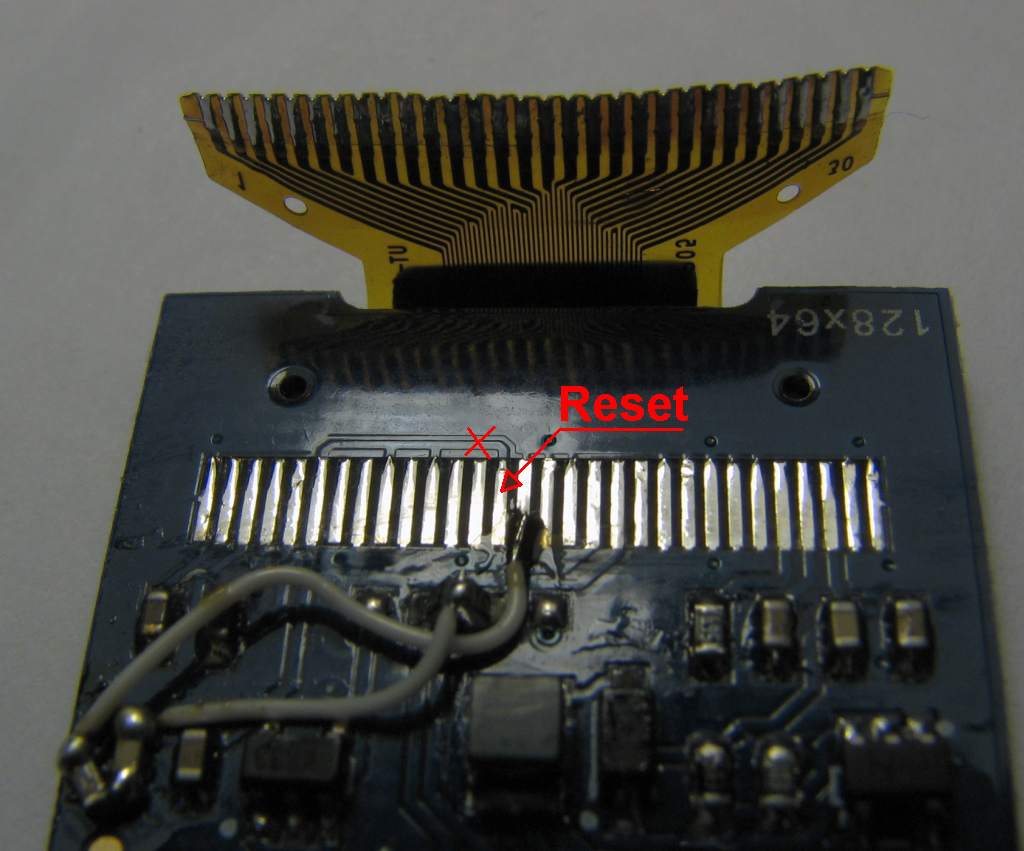
Należy przeciąć ścieżkę w miejscu zaznaczonym krzyżykiem idącą do padu resetu nr 14 i przylutować tasiemkę. Następnie pad 14 podpiąć do obwodu resetującego złożonego z opornika 10k podłączonego do Vcc i kondensatora 1uF podłączonego do masy. Tak wykonany reset umożliwia pracę wyświetlacza nawet w ujemnych temperaturach (testowane do -10°C). Należy też pamiętać o ponownym zrobieniu zworki między padami 19 i 20.
- Szczegóły
- Autor: Piotr Laskowski
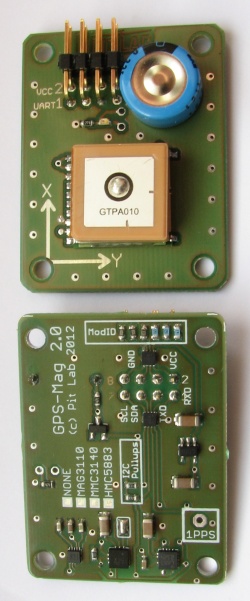 Moduł zawiera 10 Hz, 66-kanałowy odbiornik GPS z wbudowaną anteną, oparty o chipsecie MTK MT3339 oraz opcjonalnie jeden z 3 typów magnetometru czyli elektronicznego kompasu. Dostępne są wersje modułu z układami: MMC3140 produkcji Memsic, MAG3110 produkcji Freescale oraz HMC5883 produkcji Honywell lub wersja bez magnetometru.
Moduł posiada własny stabilizator napięcia, dzięki temu może pracować z niestabilizowanym źródłem zasilania o dosyć szerokim zakresie napięć. Jest zabezpieczony przed wyładowaniami elektrostatycznymi ESD oraz zakłóceniami EMI indukującymi się w przewodach podłączeniowych. Jest przystosowany do umieszczenia w obudowie Z-47
Dane techniczne:
- Wymiary: 32×43×10mm
- Masa: 14g (bez obudowy Z-47U)
- Napięcie zasilania 4-6V
- Schemat modułu
- Oficjalny opis poleceń modułu GPS
- Inna wersja opisu poleceń chipsetu MTK
- Nieoficjalny, szerszy opis poleceń modułu GPS
- Oprogramowanie GlobalTop MT3339 PC Tool v1.4
- Oprogramowanie MiniGPS Tool v.1.7.1
SDK
- Przykładowy kod źródłowy w języku C do obsługi magnetometrów rodziny MMC312x i MMC314x
- Przykładowy kod źródłowy w języku C do obsługi magnetometru MAG3110
- Przykładowy kod źródłowy w języku C do obsługi magnetometru HMC5883
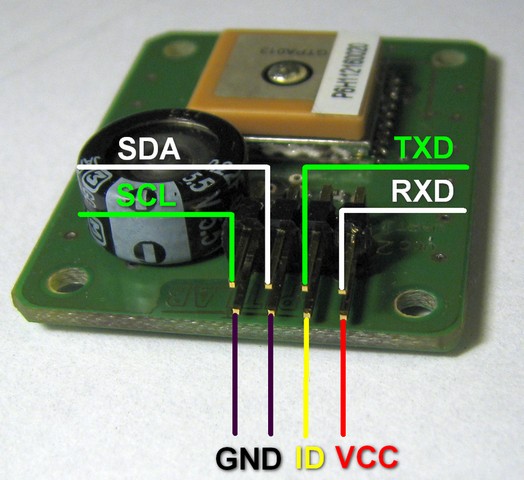
Sposób podłączenia modułu do zewnętrznych urządzeń
Linia identyfikacji sprzętu ID jest istotna tylko dla komputera pokładowego, w innych urządzeniach należy ją pozostawić nie podłączoną. Linie SDA i SCL służą do komunikacji z magnetometrem.
Na linii TXD moduł wysyła komunikaty NMEA
Na linii RXD słucha poleceń konfiguracyjnych.
Wszystkie linie komunikacyjne pracują przy napięciu 3,3V.
- Szczegóły
- Autor: Piotr Laskowski
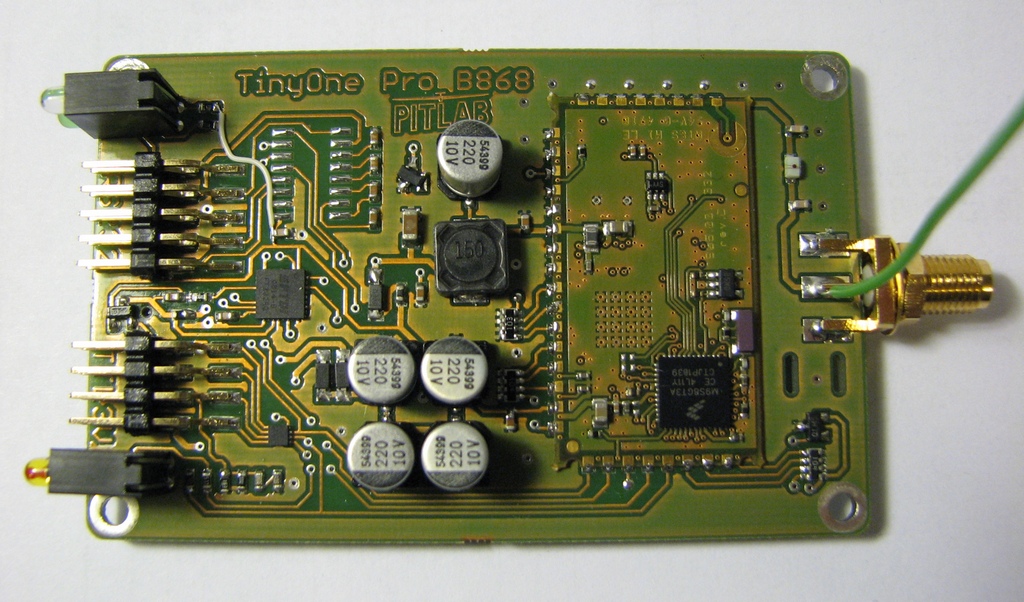
Moduł z radiomodemem TinyOne Pro B868 francuskiej firmy Telit jest zewnętrznym modułem komunikacyjnym dalekiego zasięgu. Pracuje w nielicencjonowanym paśmie 868 MHz
Interfejsy komunikacyjne
Moduł może komunikować się z za pomocą 3 interfejsów przewodowych
- Łącze USB służące jednocześnie do transmisji i do zasilania modułu. Ta opcja jest przewidziana dla stacji naziemnych pracujących przy PC. Łącze USB powinno móc oddawać prąd 500mA. Od strony programowej wymagany jest sterownik do układów firmy FTDI.
- Łącze RS232 może służyć zarówno do podłączania stacji naziemnej, oraz autopilotów mających taki format łącza komunikacyjnego np. Micropilot. Złącze nie przekazuje zasilania.
- Łącze typu UART o poziomach logicznych 3,3V. Zawiera linie transmisyjne TXD i RXD, linie sterowania przepływem RTS, CTS, linię zasilania 4-6V oraz linie adresową umożliwiającą wykrycie i identyfikację modemu przez komputer pokładowy AutoPitLot.
Parametry techniczne
Częstotliwość pracy radiowej
- praca szerokopasmowa:869,525MHz
- 10 kanałów od 869,4125 do 869,6315MHz
Moc nadawania: 25, 100 i 500mW
Prędkość transmisji radiowej: 4800, 9600, 19200 i 38400bps.
Prędkość transmisji do modemu: od 1200 do 115200bps
Tryby pracy: przezroczysty, adresowany , przekaźnikowy.
Wymiary płytki: 80x51x15mm
Masa bez obudowy: 26g