Komputer pokładowy
Zagadnienia związane z komputerem pokładowym AutoPitLot
- Szczegóły
- Autor: Piotr Laskowski
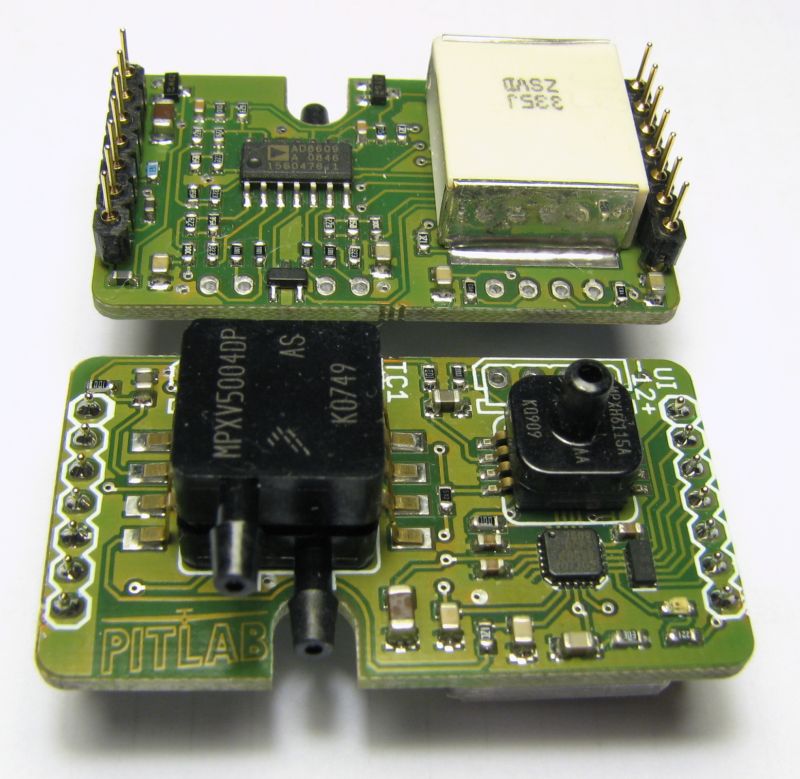 Moduł pneumatyczny w wersji 2.0 zawiera zestaw czujników do pomiaru parametrów fizycznych powietrza takich jak ciśnienie, wysokość, prędkość i prędkość zmiany wysokości (wariometr). Oprócz tego aby optymalnie wykorzystać 8-kanałowy, 16-bitowy przetwornik analogowo cyfrowy moduł mierzy temperatury dwiema termoparami i posiada dwa wejścia analogowe w zakresie 0-4V do wykorzystania przez użytkownika.
Komunikacja z modułem odbywa się za pomocą magistrali SPI. Polega na odpytywaniu przetwornika analogowo cyfrowego AD7689. Moduł wymaga zasilania 3,3V do interfejsowej części cyfrowej oraz 5,0V do zasilania części analogowej.
Pod względem programowym aktualna wersja firmware mierzy wszystkie parametry, uwzględnia kalibrację temperaturową i indywidualną kalibrację każdego czujnika. Kalibrację wykonuje się okresowo przy pomocy programu obsługującego komputer pokładowy.
- Szczegóły
- Autor: Piotr Laskowski

Optoelektroniczny czujnik prędkości obrotowej ma dwa LEDy oświetlające podczerwienią i czujnik podczerwieni połączony ze wzmacniaczem pracującym w układzie komparatora, porównującego wartość bieżącego sygnału z wartością średnią. W ten sposób może wykrywać nawet niewielkie zmiany natężenia światła w szerokim zakresie oświetlenia.
Czujnik RPM może pracować z własnym światłem odbitym, np oświetlając czarno-białą naklejkę na silniku w kadłubie samolotu, lub pracować ze światłem zastałym patrząc się przez śmigło na otoczenie. W przypadku pracy ze światłem odbitym, odległość między czujnikiem a wirującym elementem powinna mieścić się zakresie od odległości kontaktowej to ok. 5cm. Fabrycznie fotoelementy ustawione są równoległe. LEDy świecą wiązką o kącie rozwarcia 50°, fotoelement zbiera światło z kąta 24°.
- Szczegóły
- Autor: Piotr Laskowski
 Moduł inercyjny, z angielskiego IMU Inertial Measurement Unit, jest sercem każdego nowoczesnego autopilota. Dostarcza informacji o położeniu platformy UAV względem Ziemi. Dane pochodzą z 3-osiowego akcelerometru MMA7341 Freescale i żyroskopów Invensense: 2-osiowego IDG-500 i 1-osiowego ISZ-500.
W założeniach ma to być dosyć tanie ale wystarczająco precyzyjne źródło danych dla jednostki inercyjnej.
Moduł jest wyposażony we własne źródło zasilania 3,0V i 16-bitowy przetwornik analogowo-cyfrowy komunikujący się z komputerem za pomocą magistrali SPI. Pierwsze 6 kanałów przetwornika mierzy sygnały z żyroskopów i akcelerometru, pozostałe kanały 7 i 8 mierzą temperaturę obu żyroskopów.
| Parametr | Zakres pomiarowy modułu |
|---|---|
| Przyspieszenie | +-11g |
| Prędkość kątowa |
+-500°/s |
Masa modułu 5g.
W artykule Porównanie żyroskopów i akcelerometrów, porównuję parametry czujników użytych w projekcie do innych, zarówno cyfrowych jak i analogowych.
- Szczegóły
- Autor: Piotr Laskowski
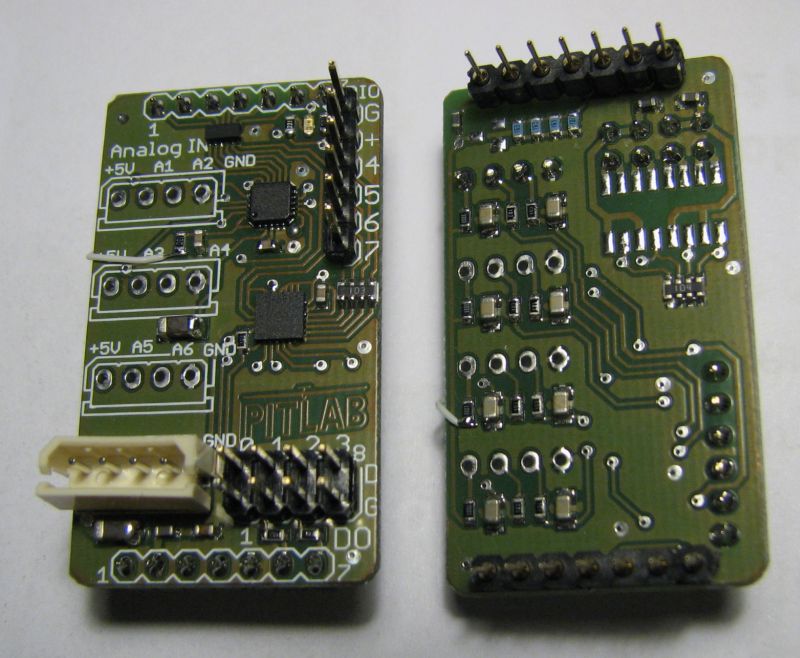
Moduł ADCIO zawiera 8 wejść 16-bitowego przetwornika analogow-cyfrowego (ADC) oraz 8 wejść/wyjść (IO) cyfrowych. Pierwsze 4 wyjścia cyfrowe sterują tranzystorami MOSFET mogącymi zwierać do masy prąd o natężeniu 4A w układzie otwarty dren (zwierają do masy). Kolejne 4 linie cyfrowe mogą pracować jako uniwersalne linie wejścia lub wyjścia w standardzie CMOS 3,3V.
Wyjścia przeznaczone są do sterowania oświetleniem, odpalana rac itp.
Wejścia przetwornika analogowo-cyfrowego są wyprowadzone na 4 złącza zawierające 2 kanały przetwornika i zasilanie 5V ograniczone rezystorem szeregowym. Można podłączyć do tego czujniki prądowo - napięciowe, lub inne czujniki użytkownika dające sygnał w zakresie 0-4V.
- Szczegóły
- Autor: Piotr Laskowski
Oprogramowanie komputera pokładowego służy do wizualizacji lotów, prezentacji danych on-line, konfiguracji, kalibracji i testowania urządzenia. Komunikacja oprogramowania ze sprzętem odbywa się lokalnie za pomocą szybkiego łącza USB lub zdalnie za pomocą łącza modemowego MOD, do którego mogą być przypięte moduły tranamisji bezprzewodowej radiomodem i bluetooth lub przewodowy interfejs FTDI
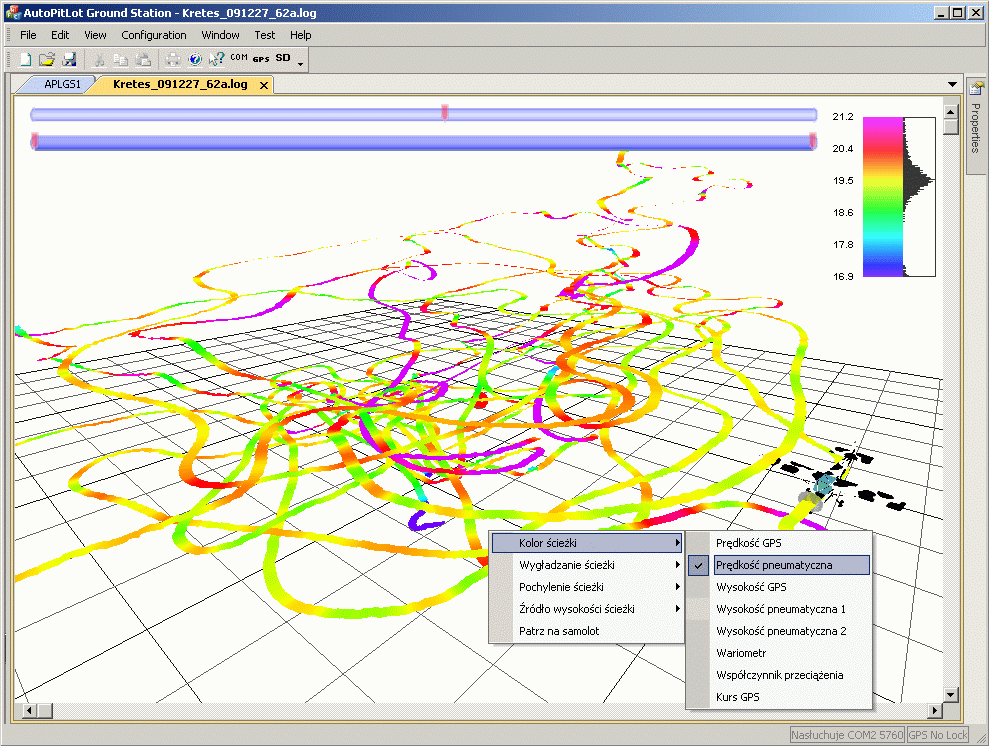
Główny ekran programu służy do wizualizacji 3D zarejestrowanych lotów. Przedstawia trasę lotu, której kolor i pochylenie wstęgi odpowiada jednemu z kilku wybranych parametrów lotu. Kolor opisany jest w legendzie wyświetlanej w prawym górnym rogu okna. Przedstawiony jest też histogram prezentowanego sygnału.
Pracujemy nad możliwością nałożenia mapy terenu na siatkę terenu lotów (najlepiej oglądać na pełnym ekranie):
Aplikacja może wyświetlać dane jednocześnie z wielu czujników z częstotliwością do 50 Hz. Można wybrać kolor i rodzaj linii, umieszczenie wielu wykresów na wspólnych lub oddzielnych układach współrzędnych. Tak wyglądają przykładowe wykresy:
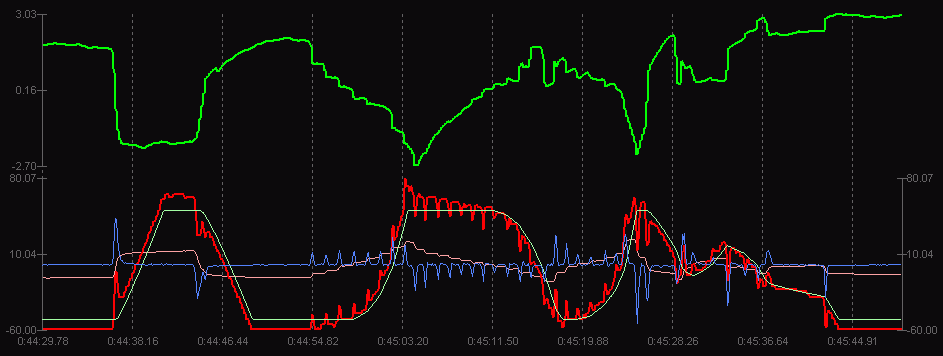
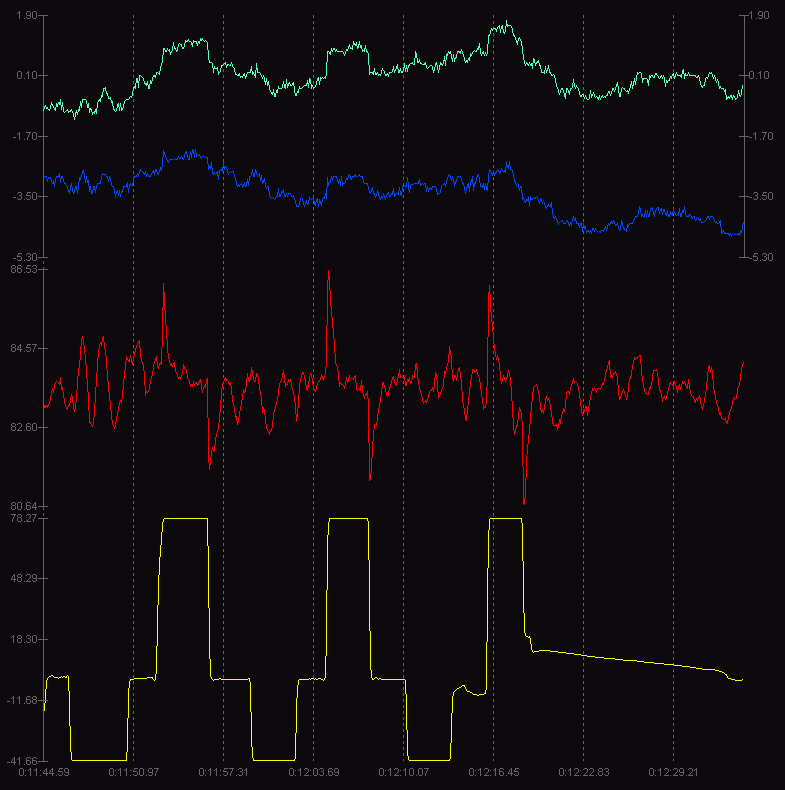
Sposób tworzenia wykresów został przedstawiony na filmie (najlepiej oglądać na pełnym ekranie):
Program zawiera też szereg okien do konfiguracji i kalibracji poszczególnych modułów.
Poniżej okno kalibracji modułu inercyjnego.
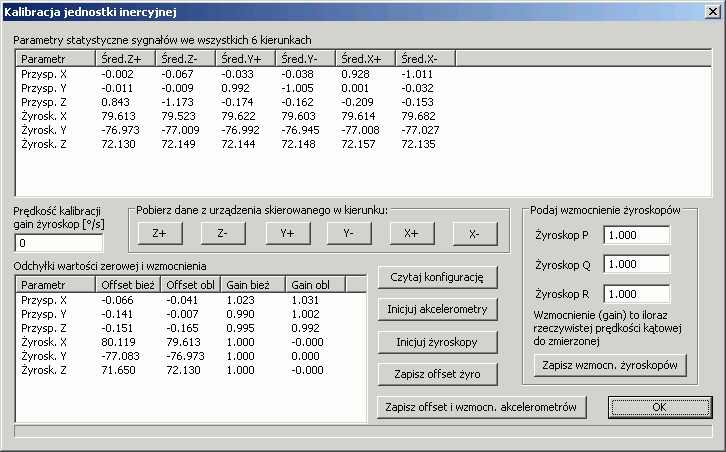
Okno konfiguracji modułu pneumatycznego.
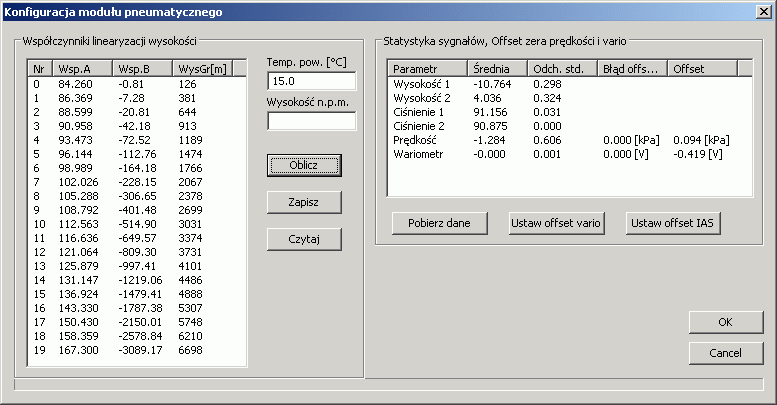
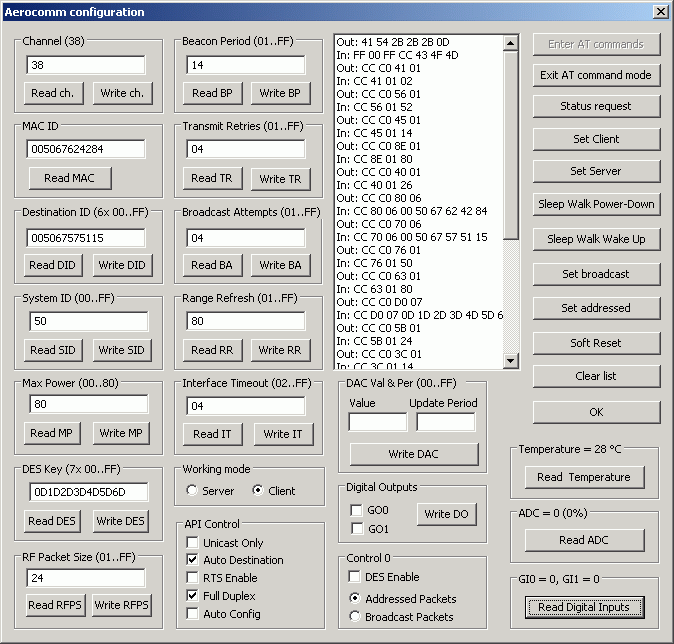
Okno konfiguracji radiomodemu Aerocomm.
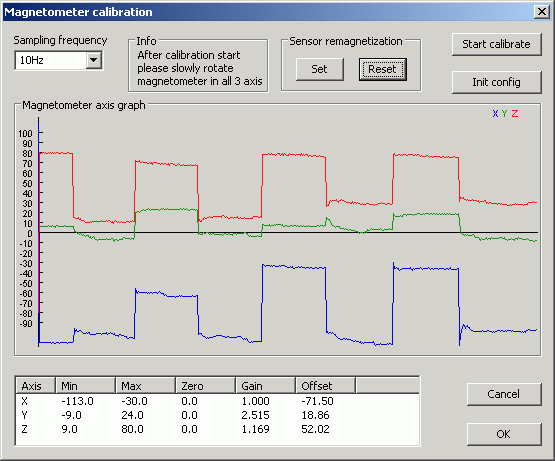
Okno kalibracji magnetometru
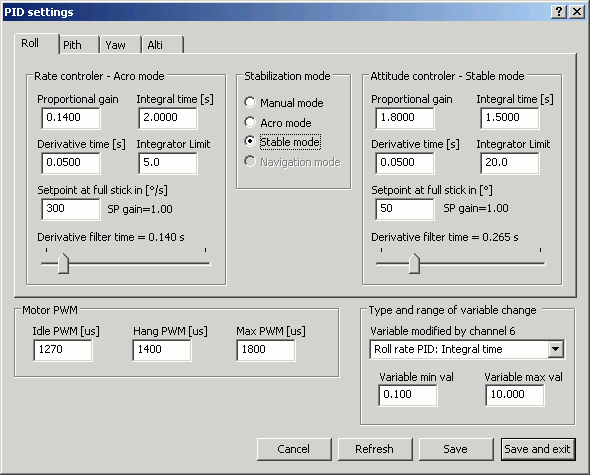
Okno strojenia regulatorów PID
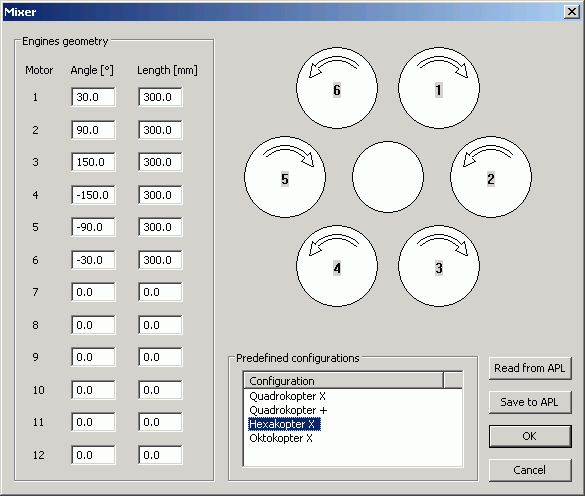
Okno miksera umożliwiające sterowanie różnymi platformami