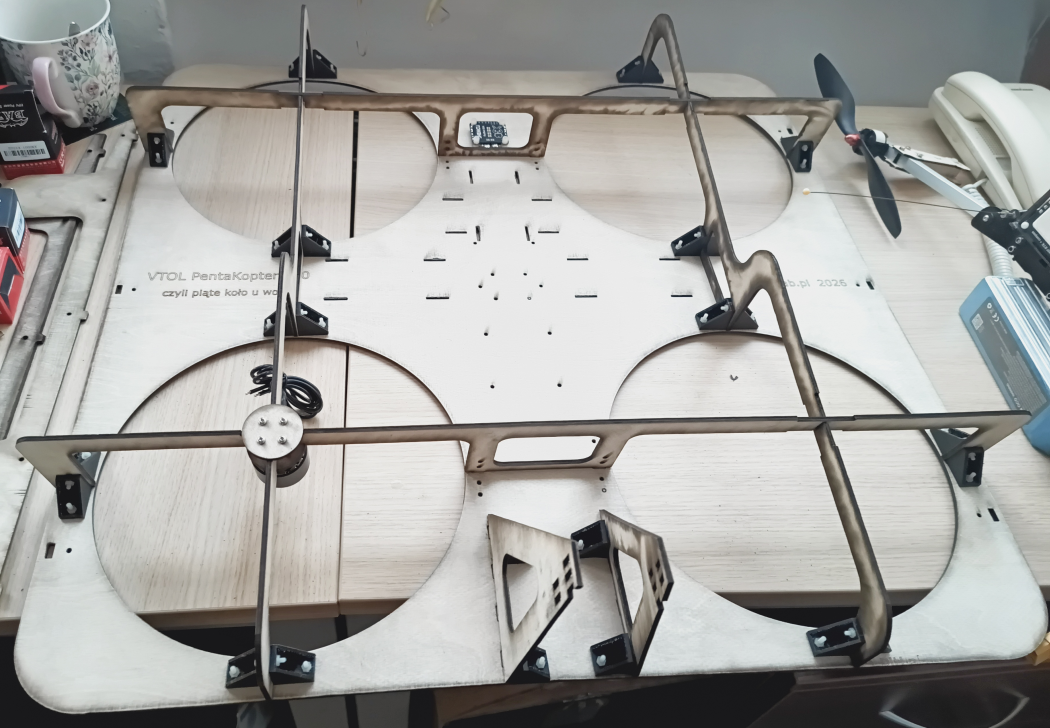
Zbliżam się do etapu wstawienia APL3 na platformę latającą. Na razie został wstawiony na 20-calową ramę wykonaną ze sklejki 3 mm, której główną zaletą jest to, że mieści się na biurku. Próbowałem uruchamiać napęd, ale mam już dosyć dłubania w kodzie, więc w ramach relaksu wymyśliłem i narysowałem nową platformę w stylu VTOL (ang. Vertical Take Off and Landing). O ile płatowiec typu delta jest trójkątnym kawałkiem płata nośnego, to dlaczego by nie zrobić płata w kształcie kwadratu i od razu wbudować w to napęd wirnikowca?
Wstępne szkice pozwoliły zauważyć, że wirnikowiec, aby lecieć do przodu, musi pochylić się do przodu. Ujemny kąt pochylenia daje składową poziomą wektora ciągu silników skierowaną do tyłu, która porusza platformę do przodu. Natomiast płatowiec zwykle leci na dodatnim kącie pochylenia, nazywanym kątem natarcia, aby uzyskać siłę nośną przez odchylenie w dół strug powietrza, a profil płata zapewnia dodatkową siłę nośną. Te dwa mechanizmy są sprzeczne. Wychodząc z neutralnej sytuacji zerowego pochylenia, jeżeli zwiększymy kąt natarcia, to kopter będzie wytwarzał składową hamującą ruch do przodu. Jeżeli pochylimy platformę, aby lecieć jak wirnikowiec, wtedy pochylony płat będzie wytwarzał siłę nośną skierowaną w dół. Być może to jest przyczyną części problemów z konstrukcjami hybrydowymi. Dlatego wymyśliłem, że zbuduję platformę ze wstępnie uniesionym płatem.
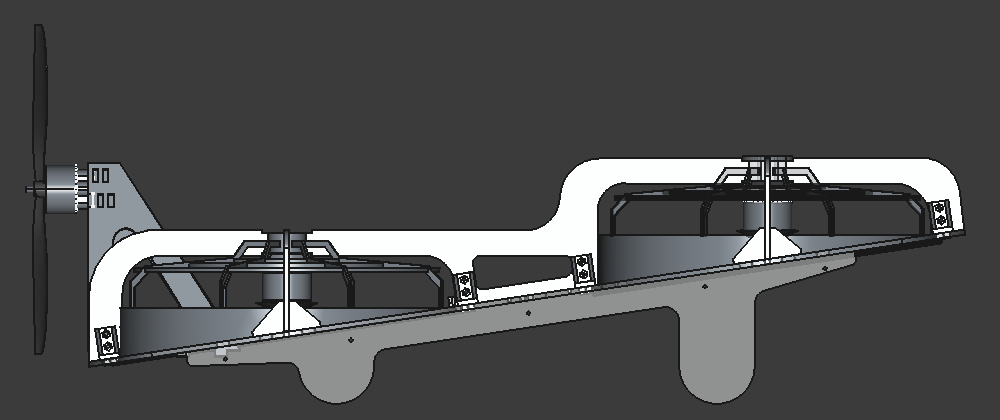
Ponieważ nie mam bladego pojęcia o aerodynamice ani żadnych narzędzi pozwalających, chociażby oszacować wpływ profilu, więc pierwsza iteracja płata będzie płaską płytą ze sklejki 4 mm o kącie natarcia 0,15 radiana. Nie będzie tutaj siły nośnej, wynikającej z różnych dróg opływu profilu, jedynie odbicie strug powietrza w dół. Na tym etapie oczekuję, że w miarę prosty sposób dotknę tematu VTOL. Będę mógł zmierzyć się ze sztywnością i masą konstrukcji, pierwszymi problemami stabilizacji lotu, oporami w locie postępowym i oszacowaniem mocy napędu pchającego.
Oczekuję, że sztywność płaskiego arkusza sklejki będzie niewielka, dlatego mocowanie silników jest jednocześnie usztywnieniem płata. Czy to zda egzamin, zobaczę po wycięciu i złożeniu? W razie potrzeby dołożę jeszcze dodatkowe żebrowanie na środku albo winglety będące jednocześnie nóżkami.
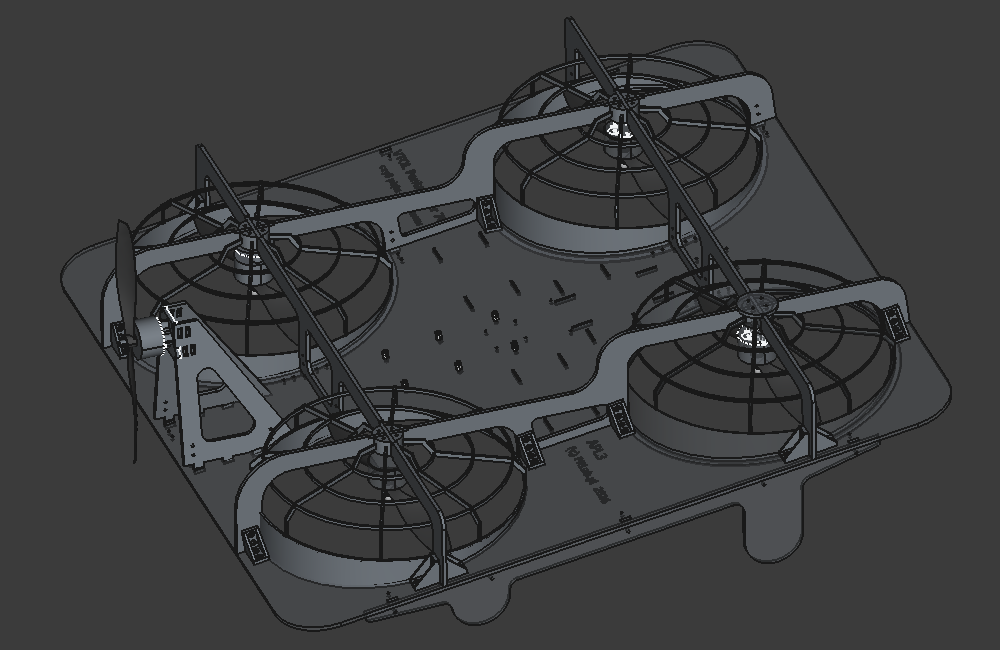
Jeżeli okaże się, że to ma sens, na dalszych etapach spróbuję zbudować żebrowaną konstrukcję o jakimś profilu. Nie bez znaczenia jest też opanowanie narzędzia. Nigdy wcześniej nie rysowałem w CAD 3D, pomijając jakieś próby w latach 90., kiedy jeszcze studiowałem. Narzędzia tamtej epoki to był CAD 2D z dołożonym trzecim wymiarem. Obecnie rysuję to we FreeCAD i trzeba nauczyć się trochę inaczej myśleć o rysowaniu. O ile sklejka jest płaska i w miarę prosto składa się taką wycinankę, to narysowanie tunelu śmigła będącego dodatkowym usztywnieniem mocowania napędu nie jest już takie banalne. Potrafię to narysować w kawałkach, ale na razie nie potrafię złożyć tego w jedną bryłę, aby wysłać do drukarki 3D. Na powyższych obrazkach pokazane są najbardziej istotne części tunelu. Obecnie jest to jedyny drukowany detal, chociaż być może powstanie jeszcze uchwyt rurki Pitota albo coś jeszcze.
Masę platformy szacowałem sumując następujące składniki:
- Sklejka 4 mm: 915 g
- Silniki 5 szt: 740 g
- Pakiet 4S 5000 mAh: 490 g
- APL3 z GPS i LCD: 105 g
- Śmigła: 47 g
Łącznie wyszło 2,3 kg, chociaż oczekiwałem, że masa będzie niższa. Napęd liczyłem tak, aby dźwignął do 3kg, więc jeszcze mam zapas na większy pakiet lub ładunek.
Siła nośna
Bok platformy ma długość 700 mm, czyli powierzchnia użytego materiału to prawie pół metra kwadratowego. Odległość między wałami silników po przekątnej wynosi 540 mm. Finalna powierzchnia nośna po odjęciu otworów na wirniki i zaokrągleń to obecnie 0,265 m2. Dla tej powierzchni liczę siłę nośną jak dla płaskiej płytki, korzystając ze wzoru:
gdzie


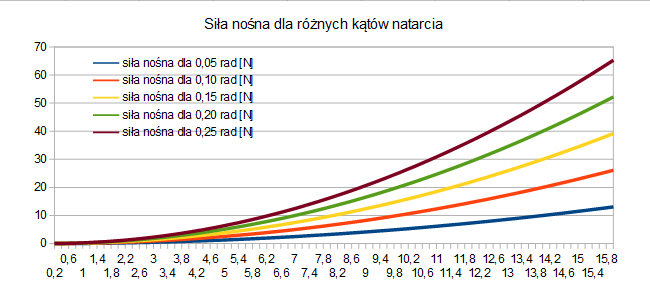
Dla nominalnego kąta 0,15 radiana zrównoważenie masy siłą 22,5 N następuje przy prędkości ok. 12,2 m/s (~44 km/h). Wydaje się, że wartości są w zakresie realnie mierzalnym, więc powinny dać się potwierdzić eksperymentalnie. Przyznam się, że kąt natarcia wziął się z sufitu, coś trzeba było wstępnie założyć, wiec na wykresie prezentuję dane dla kątów o dwa oczka w górę i w dół. Okazuje się, że siła nośna zmienia się dosyć istotnie, co sugeruje, że można będzie znaleźć odpowiedni kąt natarcia dla szerszego zakresu prędkości. Cały czas zakładam, że kąt natarcia będzie ustawiany przez różnicowanie ciągu silników wielowirnikowca.
Opory czołowe
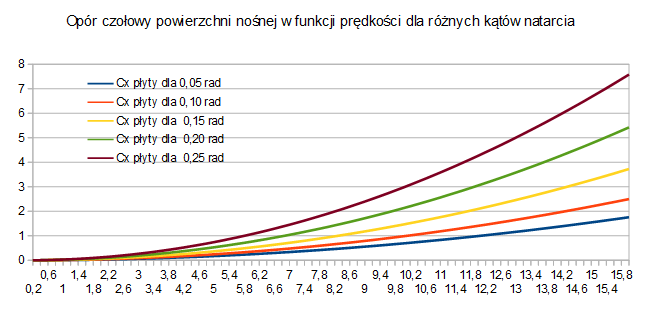
Zwiększając kat natarcia, również zwiększają się również opory czołowe Cx i rośnie siła potrzebna do napędzania platformy. Warto spróbować ją oszacować korzystając ze wzoru:
, gdzie CD = CD0·cos2α+2·sin2α ; a wartość CD0 = 0,03
 ,
Oprócz oporu czołowego stawianego przez sam płat nośny, dodatkowy opór będzie wytwarzany przez poprzeczne belki mocujące silniki i tunele śmigieł. Belka ma wysokość 80 mm, więc zakładam, że jest to płaska płytka ustawiona pod kątem prostym do kierunku ruchu. We wzorze współczynnika oporu zamieniam miejscami sinus i kosinus: CD = CD0·sin2α+2cos2α. Tak więc współczynnik CD zacznie się od wartości 2 i będzie malał wraz ze wzrostem kąta natarcia. Dla większej czytelności opór rozdzieliłem na dwie części. Pierwsza część to opór stawiany przez samą powierzchnię nośną, który powinien rosnąć wraz z kątem natarcia.
Druga składowa oporu to ta, stawiana przez belki poprzeczne mocowania silników. Jest on największy dla małych kątów natarcia, bo belka jest skierowana w poprzek lotu. Dodatkowo zwiększając kąt natarcia, belka będzie stopniowo zakrywana przez płytę nośną, więc ta część oporu będzie się zmniejszać.
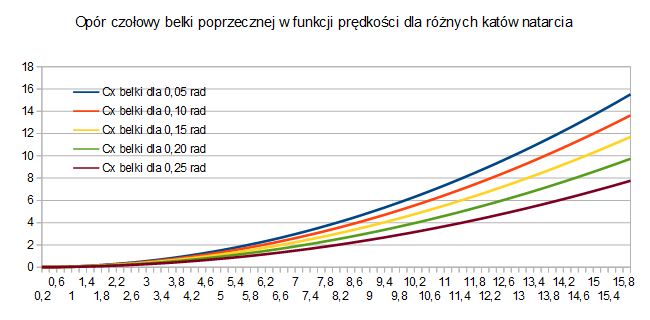
Siła oporu w locie jest sumą obu tych oporów i być może czegoś więcej, ale tyle jestem w stanie policzyć.
Wróćmy do obliczeń napędu. Dla obliczonej wcześniej prędkości 12,2 m/s dla nominalnego kąta wychodzi łączny opór około 9 N. Jeżeli eCalc podaje, że użyte do napędu cztery silniki 3214-1000 ze śmigłami 10 × 4,5 w zawisie z masą 2300 g zużywają 6,55 A, generując moc 94,8 W przy 49% przepustnicy, to znaczy, że pojedynczy napęd w tych warunkach średnio wytwarza ciąg 5,6 N. Wstępne rozeznanie charakterystyki mówi, że prędkość obrotowa w funkcji wysterowania narasta w miarę liniowo, natomiast ciąg rośnie z kwadratem prędkości obrotowej, a moc pobierana aż z sześcianem. Nawet gdyby ciąg rósł liniowo, to powinno wystarczyć do rozpędzenia platformy do prędkości, przy której uzyskamy wystarczającą siłę nośną z samego płata. Jeden silnik będzie brał mniej prądu niż cztery, więc taki lot może okazać się bardziej ekonomiczny. W rzeczywistości silniki wirnikowca nie mogą być wyłączone, bo to one zapewniają stabilizację, ale o ile platforma będzie poprawnie wyważona, to do samego balansowania powinny brać zdecydowanie mniej prądu niż do utrzymania zawisu.
Pierwsze wnioski konstrukcyjne
Są już pierwsze efekty. Sama sklejka jest dosyć wiotka a z wyciętymi otworami i wąskim brzegiem całkiem wiotka, ale po dodaniu żebrowania w postaci mocowania silników i jeszcze nawet bez nóżek jest nieźle. Jak dla mnie stateczność wzdłużna i poprzeczna są zadowalające, natomiast bardzo słaba jest sztywność po przekątnych. Założenie tuneli być może trochę usztywni konstrukcję, ale wygląda na to że trzeba będzie przewidzieć dodatkowe żebrowanie skośne lub kratownicowe. Gdybym dzisiaj zaczynał rysować nową wersję, to narysował bym ramę o rozmiarze 800 mm (obecna ma 700) i dał jeszcze po 2 ramiona wzdłuż i w poprzek na trochę większym środku. Być może dodatkowe wzmocnienia uda się wcisnąć jeszcze tutaj, ale najpierw muszę zobaczyć jak będzie z montażem osprzętu, dostępem do złącz autopilota i możliwości wymiany pakietu, bo nie ma specjalnie dużo miejsca.