
Żyroskopy kalibrowane są pod względem dwu parametrów: przesunięcia zera w funkcji temperatury oraz skalowania wskazań tak aby produkowana wartość prędkości kątowej była poprawna. Procedura kalibracji obejmuje wszystkie czujniki znajdujące się w IMU. W przyszłości również czujniki w głowicy kamery.
Kalibracja przesunięcia zera
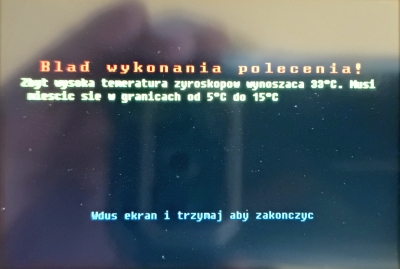
Jest najważniejszym parametrem w procesie kalibracji żyroskopów i musi być wykonana w pierwszej kolejności. Polega na zebraniu uśrednionych danych z nieruchomego żyroskopu w 3 temperaturach: 25°C, 10°C i 40°C z dopuszczalna odchyłką wynoszącą +-5°C. Próba kalibracji w temperaturze nie mieszczącej się w powyższych widełkach zakończy się komunikatem o błędzie
Po zebraniu kompletu prędkości kątowych dla wszystkich osi wszystkich żyroskopów następuje wyliczenie 2 równań prostych dla każdej osi. Pierwsze równanie dotyczy odcinka charakterystyki od temperatury niskiej do pokojowej, drugie równanie od temperatury pokojowej do wysokiej. Ponieważ katalogowe parametry żyroskopów są określane dla temperatury 25°C ważne jest aby pomiar w tej temperaturze został wykonany z możliwie jak najmniejsza tolerancją. Nie jest to specjalnie trudne, ale w letnie dni może wymagać lekkiego schłodzenia.
Wyznaczenie parametrów równać prostych wykonywane jest automatycznie poza kontrolą użytkownika gdyż kalibracja jest wykonywana w rdzeniu CM4 na którym pracuje autopilot a interfejs użytkownika działa na rdzeniu CM7 i przekazywanie dużej liczby danych wymagało by specjalnego narzędzia a wyniki te są trudne w interpretacji, więc uważam że nie warto budować go tylko do tego celu.
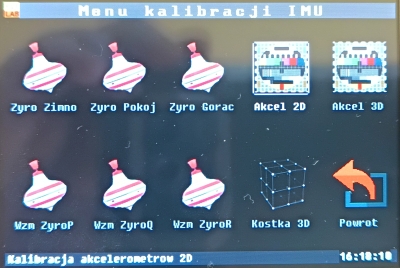
Kalibrację wykonuje się uruchamiając z menu kalibracji żyroskopów program "Zyro Zimno", "Zyro Pokoj" lub "Zyro Gorac".
Obecnie zamiast dedykowanego okna kalibracji pokazywane jest okno stanu czujników, na dole którego wyświetla się pasek postępu informujący o przebiegu procesu. Cały proces trwa 5 sekund.
W czasie normalnej pracy, gdy współczynniki równania prostych są wyznaczone, system może wyznaczyć wartość korekty dla dowolnej innej temperatury interpolując ją lub ekstrapolując według równania prostej. Nie jest to rozwiązanie idealne, gdyż charakterystyka temperaturowa żyroskopu nie jest linia prostą, ale jest o wiele lepsze niż kalibracja w jednej temperaturze. Zastosowanie równań wyższego rzędu wymagało by znacznie bardziej rozbudowanego procesu kalibracji, więc użycie prostej na tym etapie optymalne pod względem kryterium koszt - efekt.
Kalibracja skalowania odpowiedzi żyroskopu
Ponieważ odpowiedź dwu żyroskopów na podaną prędkość kątową jest różna, kluczowe jest jej znormalizowanie. Punktem odniesienia jest policzona całka z prędkości kątowej na drodze 3 obrotów o 360°. Platformą kalibracyjną może być np. obrotowe krzesło, lub nawet obrót na kartce położonej stole. Pełen obrót jest relatywnie łatwo uchwycić poprzez ocenę równoległości krawędzi do jakiegoś zewnętrznego punktu odniesienia. W wersji profesjonalnej można do kalibrowanego obiektu przytwierdzić znacznik laserowy i przyjąć jakiś punkt w otoczeniu za referencyjny. Kierunek obrotów podczas kalibracji jest nieistotny, gdyż do porównań brany jest moduł liczby.
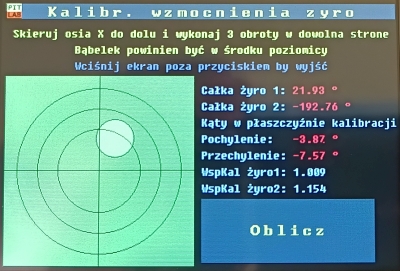
Istotne jest wypoziomowanie kalibrowanego obiektu, dlatego na ekranie wyświetlono graficzną poziomicę oraz wartości liczbowe katów pochylenia i przechylenia odniesionymi do płaszczyzny kalibracji bieżącej osi.