
Aby zwiększyć niezawodności łącza radiowego, APL3 może jednocześnie obsługiwać 2 odbiorniki RC np. pracujące na różnych częstotliwościach. Odbiorniki podłączane są do dwóch pierwszych kolumn szpilek tradycyjnego, 3-szpilkowego złącza RC zasilanego przefiltrowanym napięciem 5V. Filtr typu podwójne π ma za zadanie odseparowanie zakłóceń mogących występować na magistrali zasilania do odbiorników, gdyż zasilanie odbiornika zaszumionym napięciem może powodować zmniejszenie jego czułości odbioru.
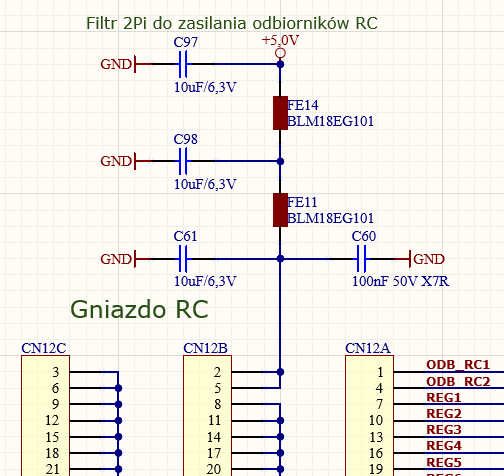
Rys 1. Obwód filtru zasilania odbiorników RC
W zależności od wybranego protokołu transmisji dane mogą być analizowane przez timer np. sygnał PPM, lub odbierane przez UART np. S-Bus, CrossFire. Rodzaj obsługiwanego protokołu musi być zdefiniowany w konfiguracji wejść i wyjść RC. Patrz Rys 2.1.
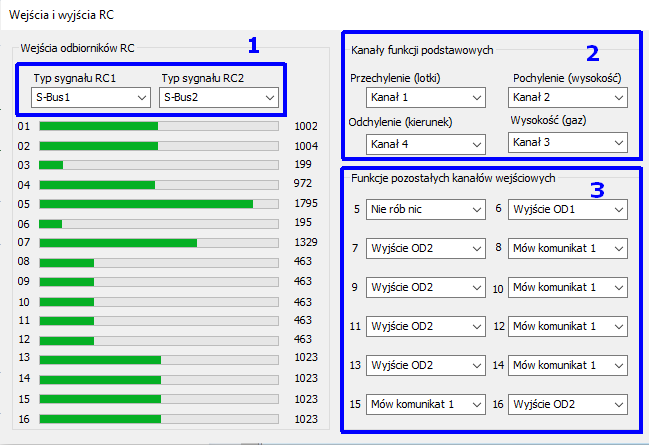
Rys 2. Konfiguracja odbiorników RC. 1) definicja typu i formatu wejścia, 2) definicje funkcji kanałów podstawowych, 3) definicje funkcji kanałów rozszerzonych
Ponieważ różne formaty mają różną rozdzielczość i zakres sygnału RC, po odebraniu są one normalizowane. Jako normę przyjęto skalę z zakresu od 0 do 2000. Pozycja neutralna drążka 0% odpowiada wartości 1000. Jeden procent wartości sygnału odpowiada liczbie 8. Sygnały z różnych odbiorników mogą być porównane ze sobą dopiero po normalizacji ich zakresu. Do dalszej analizy przechodzi sygnał z odbiornika o niższej stopie błędów.
| Procentowe wysterowanie | -125% | -100% | -50% | -25% | 0% | +25% | +50% | +100% | +125% |
| Wartość liczbowa normy | 0 | 200 | 600 | 800 | 1000 | 1200 | 1400 | 1800 | 2000 |
Pierwsze 4 kanały pełnią wyłącznie funkcje sterowania. Ze względu na to że różne typy aparatur (w szczególności te starsze) mogą mieć różne przypisanie funkcji do kanałów, w oknie konfiguracji wejść umożliwiono wskazanie numerów kanałów, tak aby po przestawieniu miały układ wymagany przez autopilot, tak jak jest to pokazane na Rys 2.2.
W autopilocie przyjęto układ kanałów odpowiadający obróbce danych w kolejności w jakiej występują w czujnikach, czyli kanał pierwszy steruje przechyleniem, co odpowiada osi X żyroskopu, kanał drugi steruje pochyleniem, co dopowiada osi Y żyroskopu, kanał trzeci steruje odchyleniem, co dopowiada osi Z żyroskopu. Ostatni kanał jest odpowiedzialny za wysokość.Takie ułożenie kanałów pozwala obrabiać wszystkie informacje w jednej pętli.
Kanały o numerze wyższym niż 4 nie mają przypisanej standardowej roli. Można zdefiniować dla nich jedną z przewidzianych funkcji. Kanały z precyzyjnymi potencjometrami mogą służyć do strojenia regulatorów PID zadając wartość wybranego parametru w określonych przez użytkownika granicach. Kanały podpięte pod przełączniki 2-położeniowe mogą sterować wsokoprądowymi wyjściami typu otwarty dren (OD), mogą uruchamiać wypowiedzenie komunikatu.
Każdy kanał wejściowy może być przepisany na dowolne wyjście RC, tak aby sterować np. gimbalem. Przypisanie kanałów wejściowych do wyjść, odbywa się w konfiguracji wyjść RC.